بلاگ
بررسی جامع درایوهای الکتریکی خودروهای برقی با منبع قدرت تبدیلکننده
- چکیده
- ۱. مقدمه
- ۲. موتورهای کششی الکتریکی
- ۲.۲ قیمت مگنتهای خاکی نادر
- ۲.۳ الزامات و رتبهبندیها
- ۳. سیستمهای الکترونیکی قدرت
- توپولوژیهای پایه مبدلهای ولتاژ پایین در الکتروحرکت
- بدلکننده/یکسوکننده یکپارچه (موتور/شارژر)
- مقایسه تلفات
- سیستمهای کنترل کششی
- شکلها و دیاگرامهای مهم در کنترل میدان جهتدار
- پرسشهای متداول
فهرست
- 1 چکیده
- 2 ۱. مقدمه
- 3 ۲. موتورهای کششی الکتریکی
- 4 ۲.۲ قیمت مگنتهای خاکی نادر
- 5 ۲.۳ الزامات و رتبهبندیها
- 6 ۳. سیستمهای الکترونیکی قدرت
- 7 توپولوژیهای پایه مبدلهای ولتاژ پایین در الکتروحرکت
- 8 بدلکننده/یکسوکننده یکپارچه (موتور/شارژر)
- 9 مقایسه تلفات
- 10 سیستمهای کنترل کششی
- 11 شکلها و دیاگرامهای مهم در کنترل میدان جهتدار
- 12 پرسشهای متداول
چکیده
این مقاله به بررسی و مقایسه نیازهای اساسی و پیشرفتهای کنونی در زمینه درایوهای تأمینشده با منبع برق برای خودروهای الکتریکی، بهویژه خودروهای برقی میپردازد. اجزای اصلی سیستم محرکه شامل موارد زیر معرفی میشوند: موتورهای الکتریکی، مبدلهای الکترونیکی قدرت و روشهای کنترل کشش. همچنین، به توسعههای آتی این اجزا پرداخته میشود.
۱. مقدمه
در سالهای اخیر، شاهد پیشرفتهای سریع خودروهای الکتریکی هیبریدی قابل شارژ (PHEV) و خودروهای الکتریکی باتریدار (BEV) بودهایم. این روند با هدف تولید خودروهایی پاک و سازگار با محیط زیست، به خصوص با تلاشهای تسلا موتورز در ایالات متحده، و همچنین در کشورهای آسیایی نظیر تویوتا، نیسان، هوندا و هیوندایی و کشورهای اروپایی از جمله فولکس واگن، رنو، PSA، آئودی و BMW ادامه داشته است. از مهمترین مزایای BEV میتوان به موارد زیر اشاره کرد:
- عدم تولید گازهای خروجی
- هزینههای بهرهبرداری پایینتر (نسبت به خودروهای با موتور احتراق ۱:۳)
- بازده بالای موتورهای الکتریکی با ضریب بیش از ۹۰٪ (در مقایسه با موتورهای احتراق که تنها ۳۵-۴۰٪ بازده دارند)
- ساختار ساده بدون گیربکس و کلاچ
- صدای کم
- بازگشت انرژی در زمان ترمز و شارژ باتریها از ۵ تا ۲۰٪ (بسته به سبک رانندگی)
- کاهش هزینههای شارژ باتریها با استفاده از برق در زمانهایی که تقاضا کمتر است (در شب و ظهر)
اما علیرغم پیشرفتهای قابل توجه تکنولوژیکی در BEV، همچنان محدودیتهایی برای استفاده گسترده از آنها وجود دارد. این محدودیتها شامل موارد زیر هستند:
- قیمت بالا (تقریباً ۳۰-۵۰٪ بیشتر از خودروهای معادل با موتور احتراق)
- دامنه محدود بر اساس یک بار شارژ باتری
- زمان طولانی برای شارژ باتری
- عدم وجود زیرساخت کافی و توسعهیافته برای شارژ باتری
- زیرساخت شارژ نیاز به تولید انرژی اضافی دارد.
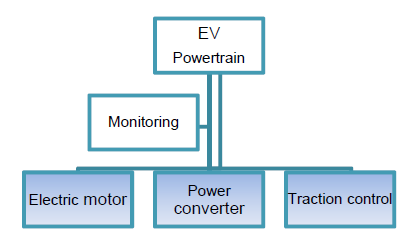
بسیاری از این چالشها با بهرهگیری از الکترونیک قدرت پیشرفته و مدرن برطرف میشوند. لذا سیستمهای الکترونیک قدرت بهطور وسیع وارد حوزه الکتروموبیلیتی شده و به سه گروه اصلی تقسیم میشوند: معماری منبع قدرت ایستگاه شارژ (بهویژه شارژ فوقسریع)، سیستمهای خود شارژر باتری و سیستمهای محرکه با موتورهای AC. در این مقاله، به دلیل محدودیت فضا، تنها به بررسی سیستمهای محرکه خودروهای BEV پرداخته میشود. اجزای اصلی یک سیستم محرکه BEV به شرح زیر هستند: موتور الکتریکی، سیستم الکترونیک قدرت و سیستم کنترل کشش که در ادامه به تفصیل مورد بحث قرار خواهند گرفت.
۲. موتورهای کششی الکتریکی
۲.۱ انواع و ویژگیها
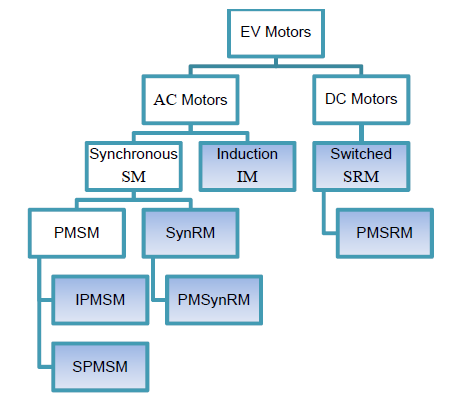
هنگام تحلیل درایوهایی که در حال حاضر در خودروهای الکتریکی (بهویژه BEV) مورد استفاده قرار میگیرند، میتوان آنها را به سه گروه اصلی تقسیم کرد: موتورهای همزمان، موتورهای القایی و موتورهای reluctance سوئیچ شده. موتورهای همزمان و موتورهای reluctance سوئیچ شده دارای انواع مختلفی هستند که به ساختار و استفاده از مغناطیسهای دائمی وابستهاند.
موتورهای القایی قفس سنجابی (IM) ماشینهایی هستند که با فناوری کنترل پیشرفته طراحی شده و بهرهوری آنها به لطف معرفی روترهای قفسی با مس افزایش یافته است. روشهای تعیین کارایی موتورهای القایی نیز به تدریج توسعه و بهبود یافتهاند.
با این حال، IM به لحاظ چگالی توان (نسبت توان به وزن) دارای عملکرد کمتری نسبت به موتورهای همزمان (SM) هستند.
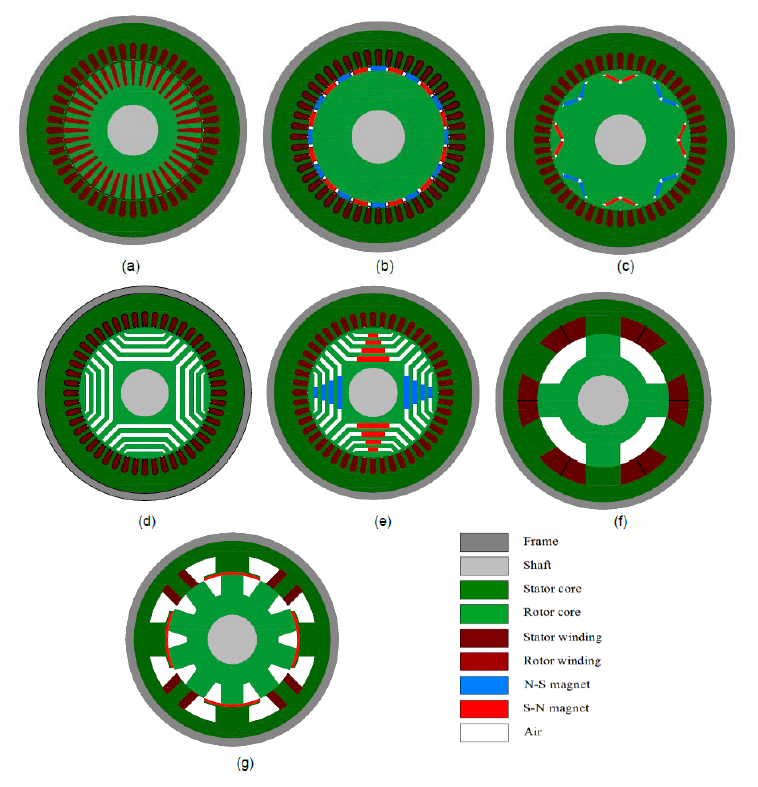
موتورهای همزمان با مغناطیسهای دائمی که بر روی سطح روتر واقع شدهاند (SPMSM)، به دلیل کاهش تلفات در روتر و کاهش جرم، عملکرد بالایی دارند. طراحی موتور باید به تلفات حرارتی توجه نماید تا مغناطیسها در دماهای بالاتر از حد مجاز قرار نگیرند که این امر میتواند منجر به دمدولهسازی شود.
موتورهای همزمان با مغناطیسهای دائمی که درون روتر قرار دارند (IPMSM)از نظر کارایی بسیار بالا و قابلیت ضعیف کردن جریان به حد معینی تمایز یافتهاند. همانند SPMSM، خنککنندگی مناسب موتور باید تضمین شود تا از دمدوله شدن مغناطیسها جلوگیری شود.
موتورهای reluctance همزمان (SynRM) بر مبنای اصول گشتاور reluctance موجود در ماشین عمل کرده و اینگشتاور با توجه به تفاوت در رسانایی در محور d و q افزایش مییابد. هرچه این تفاضل بیشتر باشد، گشتاور موتور افزایش مییابد. این موتورها هیچگونه مغناطیس دائمی ندارند و در عین حال کارایی بالایی را ارائه میدهند، اما دارای جرم زیاد و ضریب قدرت پایینی هستند.
موتورهای reluctance همزمان با مغناطیسهای دائمی (PMSynRM) از آن دستهاند که به همراه مغناطیسهای دائمی در روتر، پارامترهای حرکتی را بهبود میبخشند، بهویژه در زمینه ضریب قدرت.
انواع موتورهای مورد استفاده در درایوهای خودروهای الکتریکی:
۲.۲ قیمت مگنتهای خاکی نادر
موتورهایی که از مگنتهای خاکی نادر (شکل ۳ (b)، (c)، (e)، (g)) بهرهبرداری میکنند، ممکن است بهسبب هزینه بالا، در مقایسه با موتورهای فاقد این مگنتها به لحاظ رقابتی دچار مشکل شوند. در شکل ۴، نمودار قیمتهای این نوع مگنتها در طول ده سال گذشته بهوضوح نشان داده شده است. یکی از ویژگیهای بارز این نمودار، رشد سریعی است که بین سالهای ۲۰۱۰ تا ۲۰۱۳ به ثبت رسیده، امری که بهدلیل افزایش قیمتها توسط انحصارگر اصلی، یعنی چین، رخ داد. تنها با مداخله سازمان جهانی تجارت بود که قیمتها کاهش یافت. با این حال، این نگرانی ممکن است در صورت توسعه روزافزون الکتروحرکت و تقاضای فزاینده برای مگنتهای خاکی نادر بهدست آمده دوباره به وجود آید.
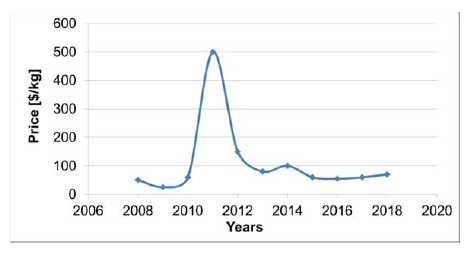
شکل ۴. قیمتهای تخمینی مگنتهای نئودیمیوم خاکی نادر در طول ۱۰ سال گذشته
تأثیر قیمتهای مگنتهای خاکی نادر بر هزینه موتورها را میتوان در شکل ۵ مشاهده کرد [۴]. در سال ۲۰۱۲، سهم مگنتهای خاکی نادر در هزینه کل موتور به ۵۳% رسید در حالی که وزن آنها تنها ۳% از وزن کل موتور را تشکیل میداد. با انجام محاسبات مجدد برای سال ۲۰۱۸، مشخص شد که سهم مگنتهای خاکی نادر در هزینه موتور به ۱۸% کاهش یافته، هر چند که همچنان در سطح بالایی قرار دارد.
۲.۳ الزامات و رتبهبندیها
الزامات عمومی برای ماشینهای الکتریکی طراحی شده برای خودروهای برقی (BEVs) به مراتب سختتر از الزامات مربوط به کاربردهای صنعتی است. این الزامات شامل موارد زیر است [۱۳]: کارایی بالا در دامنهای وسیع از گشتاور و سرعت، قابلیت اطمینان و استحکام بالا، چگالی گشتاور و قدرت بالا، وزن کم، هزینه پایین و همچنین نویز و ارتعاشات صوتی اندک.
در آثار اولیه (۱۹۹۱) [۱۴]، فقط سه نوع موتور مورد بررسی قرار گرفت: موتور القایی (IM)، موتور مگنت دائمی (PMSM) و موتور سوییچت رلوکتانس (SRM).
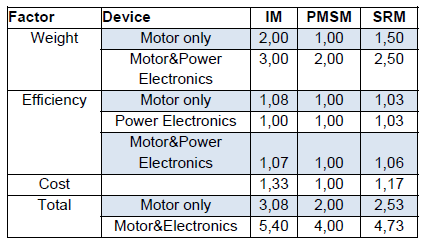
نوع موتوری که در BEVs به کار میرود، معمولاً تحت تأثیر سه عامل اصلی، یعنی وزن، کارایی و هزینه، قرار دارد. این عوامل در جدول ۱ بهمنظور مقایسه آورده شدهاند. در این رتبهبندی، بهترین موتور، موتور القایی (IM) مشخص گردید که هم بهصورت مستقل و هم در کنار الکترونیک قدرت بهکار رفته است.
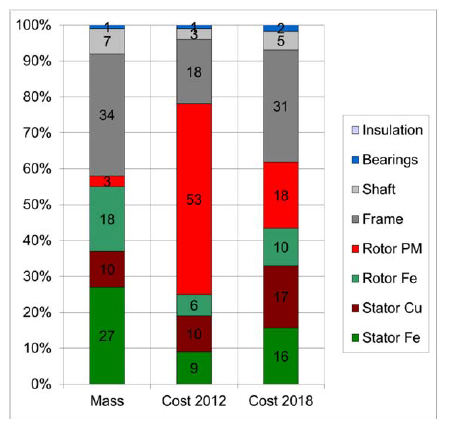
شکل ۵. درصد اجزای موتور PM (قدرت نامی ۸۰ کیلووات) در وزن کل و سهم آنها در هزینه کل در سال ۲۰۱۲، زمانی که قیمت مگنتهای خاکی نادر به حداکثر ۵۰۰ دلار/کیلوگرم رسیده بود و در سال ۲۰۱۸، زمانی که این قیمت به ۱۰۰ دلار/کیلوگرم کاهش یافت.
| نوع موتور | رتبهبندی |
|---|---|
| موتور القایی (IM) | 3 |
| موتور مگنت دائمی (PMSM) | 2 |
| موتور سوییچت رلوکتانس (SRM) | 1 |
در سالهای بعد، توسعه و بهبود ساختار موتورها طراحی شده بهمنظور استفاده در خودروهای برقی ادامه یافت. این روند عمدتاً شامل موتورهای PMSM با انواع مگنتهای مختلف (IPMSM و SPMSM) [۱۵-۱۸]، موتورهای رلوکتانس همزمان (SynRM) [۹، ۱۹] و همچنین موتورهای با مگنتهای دائمی (PMSynRM) است که به عنوان موتور رلوکتانس همزمان با کمک مگنت دائم شناخته میشوند [۹، ۲۰–۲۵]. در این ساختارها، استفاده از هر دو نوع مگنت خاکی نادر و فریت مورد توجه قرار گرفته است [۲۳]. ساختارهایی که از مگنتهای فریت بهره میبرند، بهخاطر وزن بالاتر نسبت به مگنتهای خاکی نادر (بیش از دو برابر) شناخته شدهاند. اما باید اشاره کرد که مگنتهای فریت بیش از ۱۰۰ برابر ارزانتر هستند و دمای کار حداکثر آنها نیز بیش از دو برابر بالاتر از مگنتهای خاکی نادر است. بهعلاوه، دیگر پارامترهای مهم هر دو نوع موتور قابل مقایسه هستند.
تحقیقات زیادی نیز بر روی موتورهای رلوکتانس سوییچت (SRM) انجام شده است. برخی از ساختارها دارای پارامترهایی هستند که تفاوت چندانی با SPMSM ندارند، مثلاً [۲۶]. همچنین ساختارهایی مشابه PMSynRM وجود دارد که شامل مگنتهای دائمی (PMSRM) هستند و بهعنوان موتور رلوکتانس سوییچت با کمک مگنت دائم شناخته میشوند [۹، ۲۷-۳۲].
معمولاً کارایی انواع مختلف موتورها بهکار رفته در EV بهصورت نقشه کارایی ارائه میشود (شکل ۶) [۳۳، ۳۴]. این کارایی به عوامل سرعت و گشتاور وابسته است. با توجه به پارامترهای مورد نیاز، انواع مختلف موتورها میتوانند در دامنههای عملیاتی متفاوت عمل کنند. بنابراین، طراحی کل سیستم محرکه باید متناسب با نوع موتور مورد استفاده صورت گیرد.
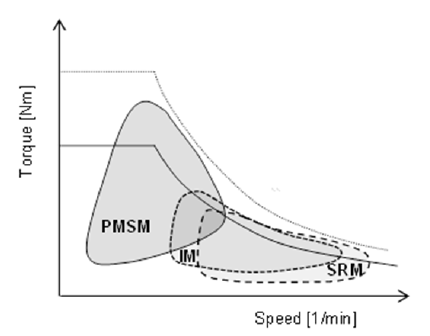
شکل ۶. نقشههای کارایی انواع مختلف ماشینها. مناطق هر نوع موتور دارای کارایی بالای ۸۵% هستند.
محاسبات دقیق درباره سه نوع موتور در [۱۵] انجام شده است. شکل ۷ مشخصات عملکردی آنها را نشان میدهد و معمولاً با مشخصات به تصویر کشیده شده در شکل ۶ مطابقت دارد.
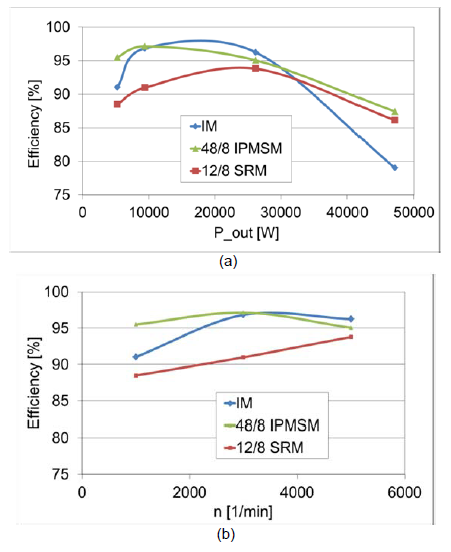
شکل ۷. مشخصات کارایی انواع مختلف موتورها در برابر (الف) قدرت خروجی P_out و (ب) سرعت
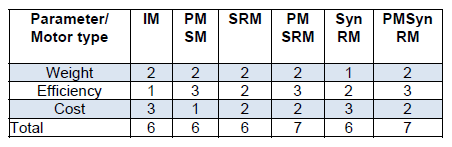
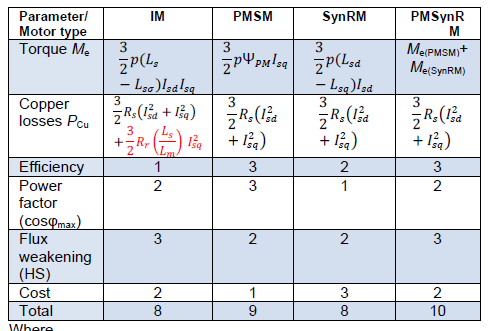
بر اساس اطلاعات [۱۵، ۹، ۳۵، ۳۶]، انواع مختلف موتور ارزیابی شدهاند (جدول ۲). بالاترین امتیازها متعلق به موتورهای PMSRM و PMSynR است. باید تأکید کرد که این موتورها در حال حاضر تحت تحقیقات گستردهای قرار دارند و دارای پتانسیل بالایی برای آینده محسوب میشوند. بهنظر میرسد که آنها در آینده نزدیک بر سیستمهای محرک EV تسلط خواهند داشت. البته، یک حاشیه عدم قطعیت مرتبط با فناوری و آزمایشهای عملی وجود دارد، اما بهنظر نمیرسد که مشکلی در این زمینه پیش بیاید.
۳. سیستمهای الکترونیکی قدرت
الزامات اساسی برای سیستمهای الکترونیکی قدرت که در خودروهای برقی (BEV) و هیبریدی (HEV) به کار میروند، به شرح زیر است:
- جریان قدرت دوطرفه برای موتور و عملکرد احیاکننده،
- بازدهی و چگالی قدرت بالا جهت کاهش ابعاد و وزن،
- ظرفیت بالا (هم در شرایط مداوم، و هم برای اتصالات و بارهای اضافی)،
- مقاومت در برابر لرزش، شوک و دماهای بالا و پایین،
- طراحی فشرده و قابلیت اطمینان بالا،
- قیمت مقرون به صرفه برای خروجی داده شده و حداقل تداخل الکترومغناطیسی (EMI).
مثالی از توزیع هزینههای معمول اینورتر کششی در شکل ۸ ارائه شده است که به وضوح نمایانگر این است که گرانترین عناصر، شامل ماژولهای قدرت، درایورهای دروازه و خازنهای باس DC میباشند. این نشان میدهد که نوع ماژولهای قدرت و توپولوژی مورد استفاده تأثیر تعیینکنندهای بر هزینه اینورتر دارد. به همین دلیل، موضوع توسعه اینورترهای کششی در دو بخش اصلی زیر مورد بررسی قرار خواهد گرفت: اجزا و توپولوژیها.
۳.۱ اجزای الکترونیکی قدرت
در سالهای اخیر، پیشرفتهای قابل توجهی در توسعه تبدیلکنندههای کششی رخداده که به مواد نیمههادی جدید، ادغام اجزا، بهبود خنکسازی، بستهبندی بهتر و کاهش هزینهها و افزایش قابلیت اطمینان مربوط میشود. این تحول به سرعت با ظهور دستگاههای جدید نیمههادی قدرت که بر پایه مواد با شکاف باندی وسیع (WBG) مانند کربن سیلیکونی (SiC) و نیترید گالیوم (GaN) توسعه یافتهاند، ارتباط دارد. این مواد در مقایسه با دستگاههای کلاسیک سیلیکونی (Si) مزایای مهمی دارند که شامل موارد زیر میشود:
- قابلیت بلوک ولتاژ بالاتر،
- سرعت سوئیچینگ بالاتر،
- محدوده دمایی بالاتر،
- هدایت حرارتی بالاتر،
- مقاومت داخلی کمتر (۱۰۰ برابر Si)،
- ابعاد کوچکتر دستگاهها،
- سختی استثنائی در برابر تشعشعات.
این ویژگیها سبب گردیدهاند که SiC به فناوری نیمههادی برتر در خودروهای برقی مدرن (BEV و HEV) تبدیل شود. جدول ۴، برخی از ماژولهای قدرت منتخب تولید شده توسط شرکتهای پیشرو جهانی که به الکتروموبیلیتی اختصاص یافتهاند، را ارائه میدهد [۳۸-۴۴]. در حال حاضر، بیشتر تولیدکنندگان هنوز ماژولهای قدرت Si را تولید میکنند، اما تعداد دستگاههای SiC به وضوح در حال افزایش است.
| نام تولیدکننده | مدل | ولتاژ نامی | جریان نامی |
|---|---|---|---|
| شرکت A | ماژول ۱ | 800V | 250A |
| شرکت B | ماژول ۲ | 1200V | 300A |
| شرکت C | ماژول ۳ | 1700V | 325A |
تحقیقات اخیر [۴۵, ۴۶] نشان میدهند که ماژولهای جدید SiC MOSFET با قدرت بالا (Cree/Wolfspeed: CAS300M17BM2، 1700V/325A) تنها ¼ از تلفات سوئیچینگ را در مقایسه با ماژولهای Si IGBT (Infineon: FF200R17KE3، 1700V/310A) دارند. این در شرایطی است که یک مبدل ۱۰۰ کیلوواتی دو سطحی با فرکانس سوئیچینگ ۸۰ کیلوهرتز قادر به ارائه ۹۶.۲ درصد بازدهی است، در حالی که همین بازدهی برای اینورتر با Si IGBT تنها در فرکانس ۱۰ کیلوهرتز قابل حصول است (شکل ۹). البته، حداکثر ولتاژ منفی مجاز در دروازه ماژولهای SiC MOSFET (-10V) کمتر از Si IGBT (-20V) است و ولتاژ آستانه دروازه نیز کوچکتر (۲.3V در مقابل ۵.8V) میباشد. بنابراین، ریسک آسیبدیدگی ناشی از اثر تداخل (crosstalk) در ماژولهای SiC MOSFET بیشتر است و در نتیجه، درایورهای دروازه برای این ماژولها نیاز به طراحی دقیقی دارند [۴۵].
۱ ولتاژ منفی القا شده در دروازه به دلیل خاموش کردن دستگاه مکمل که به نام «خاموش شدن دروازههای جانبی» نیز شناخته میشود.
البته، بازدهی سیستمهای الکترونیکی قدرت تنها به نوآوری در مدارهای قدرت و کنترل وابسته نیست، بلکه نیاز به بهبود مستمر در فناوری مونتاژ اجزا بر روی بستههای فشرده نیز دارد تا سیستمهای قابل اعتماد و بادوامی ایجاد شوند که در برابر لرزش و حرارت مقاومت کنند. یکی از عناصر کلیدی که بر بهبود عایق ولتاژ بالا، مدیریت حرارتی، تخلیه جزئی و EMI تأثیرگذار است، نوع ماده زیرلایه (که به عنوان اساسیترین جزء ماژولهای الکترونیکی قدرت شناخته میشود) میباشد. مواد سرامیکی به کار رفته در ماژولهای قدرت در مقایسه با مواد آلی مزایای زیر را فراهم میآورند: عایق الکتریکی عالی، هدایت حرارتی بالا و ضریب انبساط حرارتی مشابه با مواد نیمههادی. همچنین، بسیاری از تأمینکنندگان (به ابتکار شرکت Hitachi [۴۴]) موفق به کاهش چشمگیر ابعاد و وزن اینورتر با توسعه فناوری خنکسازی دوطرفه شدهاند که از خنککردن مایع یا هوا برای اجازه خنکسازی مستقیم ماژول با ولتاژ بالا استفاده میکند.
اگرچه مبدلهای SiC و GaN نسبت به مبدلهای مبتنی بر Si بازدهی بالاتری را نشان دادهاند، اما مسائل مربوط به قابلیت اطمینان هنوز توسعه بازار WBG را محدود میکند. برای رسیدن به قابلیت اطمینان بیشتر، نیازمند درک عمیقتری از مکانیسمهای تخریب و شکست در شرایط عملیاتی سخت BEV (مانند فشارهای ناشی از dv/dt بالا، دماهای بالا و لرزشها) هستیم و پژوهش و آزمایشهای بلندمدت همچنان ضروری است.
۳.۲ توپولوژیها
توپولوژیهای پایه مبدلهای ولتاژ پایین در الکتروحرکت
توپولوژیهای اصلی مبدلهای ولتاژ پایین که در الکتروحرکت (Electromobility) به کار میروند، در شکل ۱۰ (جدول ۵) به تصویر کشیده شدهاند. در زمینه درایوهای کشش، توپولوژی مبدل پل دو سطحی (2L-6B) غالب است (شکل 10a)، زیرا این روش یک راهحل استاندارد، ساده و اقتصادی به شمار میآید. با این حال، توپولوژیهای سه سطحی (شکل 10b-d) با پتانسیل بسیار بالا برای بهبود عملکرد مبدل دو سطحی، منجر به کاهش تلفات سوئیچینگ، ابعاد اجزای غیرفعال و همچنین کیفیت بهتر ولتاژ خروجی میشوند [۴۷، ۴۸].
توپولوژیهای ۳ سطحی (شکل 10b-d) از اتصالات خازن شکسته در لینک DC بهره میبرند. به همین دلیل، برخلاف توپولوژی ۲ سطحی، سوئیچهای قدرت تنها در معرض نیمی از ولتاژ لینک DC قرار میگیرند. این امکان فراهم میشود که از تعداد بیشتری سوئیچ ارزانتر و با ولتاژ پایینتر در ساخت مبدل استفاده شود. همچنین، با افزودن سوئیچهای اضافی، گزینههای متنوعی برای مدولاسیون (شامل چندین PWM گسسته و اصلاح شده [۴۷، ۴۸]) در اختیار قرار میگیرد؛ به طوری که سوئیچهای فردی کمتر روشن و خاموش میشوند و این امر منجر به کاهش استرس سوئیچینگ و تلفات میگردد. یک پایانه از مبدل ۳ سطحی سه ولتاژ خروجی متفاوت تولید میکند: -Vdc/۲، ۰، Vdc/۲، که به ترتیب با [N،O،P] مشخص میشوند. از این رو، ۲۷ بردار مختلف میتوانند بر روی خروجیهای هر پایانه تولید شوند vabc = [va، vb، vc]. همه سه توپولوژی با مشکل مشترکی در زمینه تعادل ولتاژ خازن لینک DC مواجهاند.
جدول ۵. توپولوژیهای مبدل سهفاز برای خودروهای برقی
| نوع | ویژگیها |
|---|---|
| 3L-D-NPC | این نوع یکی از پرطرفدارترین توپولوژیهای ۳ سطحی مبدل D-NPC است (شکل 10b) که در سال ۱۹۸۱ معرفی شد [۴۹]. هر پایانه این مبدل شامل چهار ترانزیستور، چهار دیود معکوس و دو دیود کلید زنی است. در هر یک از حالات سوئیچینگ N،O,P، دو دستگاه به صورت سری متصل میشوند. این طراحی امکان تقسیم ولتاژ بلاکینگ مورد نیاز را فراهم کرده و بنابراین استرس و تلفات سوئیچینگ را کاهش میدهد. این ویژگی باعث میشود که فرکانس سوئیچینگ D-NPC را بدون افت شدید کارایی افزایش دهیم. اما در مقایسه با مبدل 2L، D-NPC به تعداد بیشتری دستگاه نیمههادی و همچنین ۶ درایور گیت اضافی نیاز دارد. همچنین، توزیع نامتعادل تلفات بین سوئیچها به وابستگی به شاخص مدولاسیون وجود دارد. D-NPC به طور گستردهای در سیستمهای ولتاژ میانه، نظیر سیستمهای انرژی بادی و درایوهای کشش قطار، به کار میرود. |
شکل ۱۰. توپولوژیهای پایه مبدلهای کشش برای خودروهای برقی
(a) پل دو سطحی 2L، (b) مبدل دیود خنثی نگه داشته شده ۳ سطحی D-NPC، (c) مبدل خنثی نگه داشته شده فعال ۳ سطحی A-NPC، (d) مبدل خنثی نگه داشته شده ترانزیستوری ۳ سطحی T-NPC (که همچنین به عنوان مبدل T-type شناخته میشود).
شکل ۱۱ (الف) نمایی از نمونه مبدل SiC 3L-T-NPC با توان 30kVA، و (ب) شکل موجهای معمولی در فرکانس سوئیچینگ 40kHz. از بالا: ولتاژ خط به خط، ولتاژ فیلتر شده، جریان خروجی و ولتاژ لینک DC.
3L-A-NPC: توپولوژی NPC فعال (شکل 10c) در سال ۲۰۰۵ [۵۰] طراحی شده است تا توزیع نابرابر تلفات مبدل D-NPC کلاسیک را جبران کند. این اصلاح شامل افزودن ترانزیستورهای قدرت متصل به دیودهای کلید زنی به صورت برعکس میشود تا سوئیچهای فعال ایجاد شوند (شکل 10c). این سوئیچهای فعال، مسیرهای جاری اضافی برای میانه لینک DC فراهم میآورند و بدین ترتیب به تعادل جریانها و تلفات سوئیچینگ در سوئیچها کمک میکنند. همچنین، سوئیچهای اضافی قابلیت انعطافپذیری بیشتری برای تعادل ولتاژ میانه لینک DC فراهم کرده و امکان کاربرد آنها برای افزایش عملکرد مقاوم در برابر خطا را نیز فراهم میآورند [۵۱]. اما، این افزایش تعداد سوئیچها میتواند منجر به تلفات بیشتر و در نهایت کاهش کارایی کلی مبدل گردد.
3L-T-NPC: مبدل NPC ترانزیستوری (نوع T) یک توپولوژی جذاب است که به طور هوشمند مزایای مبدلهای ۲ سطحی، نظیر تلفات هدایت کم و تعداد کم اجزا را با مزایای مبدلهای ۳ سطحی، شامل تلفات سوئیچینگ کم و کیفیت بالای ولتاژ خروجی، ترکیب میکند [۵۲-۵۵]. این مبدل شامل شش سوئیچ مبدل ۲ سطحی و سه سوئیچ دوطرفه فعال با ولتاژ پایینتر است که به هر پایانه به میانه لینک DC متصل میشوند (شکل 10d). بنابراین، این توپولوژی ۶ دیود (کلید زنی) را نسبت به مبدل پایه D-NPC حذف کرده و شکل موج ولتاژ ۳ سطحی را ارائه میدهد، در حالی که مزایای توپولوژی ۲ سطحی حفظ میشود. با بهرهگیری از ولتاژ پایینتر برای سوئیچهای دوطرفه، هم تلفات هدایت و هم تلفات سوئیچینگ به میزان قابل توجهی کاهش مییابند [۵۴، ۵۵]. علاوه بر این، مبدل 3L-T-NPC از قابلیت اطمینان بالاتری در صورت بروز خطا در سوئیچها برخوردار است [۵۶]. مناظر و شکل موجهای معمول در نمونه مبدل SiC 3L-T-NPC با توان 30kVA که در موسسه الکتروتکنیکی (IEL) ورشو ساخته شده است، در شکل ۱۱ نشان داده شده است [۵۷-۵۹].
شکل ۱۲. توپولوژیهای مبدل دوگانه: (الف) موازی، (ب) زنجیرهای
مبدل دوگانه: برای افزایش قدرت درایوهای کشش، توپولوژیهای دوگانه نیز مورد استفاده قرار میگیرند (شکل ۱۲). هر دو توپولوژی ارائه شده، موازی و زنجیرهای، از همان پیکربندی مبدل (۲ سطحی یا ۳ سطحی) بهره میبرند، اما در اتصال موتور متفاوتند. توپولوژی موازی (شکل 12الف) این امکان را فراهم میکند تا با استفاده از دو مبدل متصل به دو مجموعه از پیچهای موتور سهفاز (با تغییر فاز ۳۰ درجه) یا ششفاز، قدرت را افزایش دهیم. توپولوژی زنجیرهای دوگانه به ما این اجازه را میدهد که با دو برابر کردن ولتاژ خروجی (شکل 12ب) با استفاده از دو مبدل متصل به صورت سری به پیچ موتور، توان خروجی را افزایش دهیم. تکنیکهای مدولاسیون در این توپولوژیهای موازی و زنجیرهای متفاوت است. به همین دلیل، با استفاده از تغییر فاز مناسب در سیگنال حامل در مدولاتور، نوسانات در جریان خازن لینک DC در اتصال زنجیرهای حدود ۳۰٪ کمتر از اتصال موازی است [۶۰].
شکل ۱۳. توپولوژی یکپارچه موتور-شارژر: الف) مبدل به عنوان یک یکسوکننده فعال AC استفاده میشود، ب) مبدل به عنوان یک مبدل DC-DC استفاده میشود.
بدلکننده/یکسوکننده یکپارچه (موتور/شارژر)
گروههای خاصی از مهندسان مشغول ایجاد توپولوژیهایی هستند که این امکان را فراهم میکند تا از یک مبدل و موتور برای عملیات رانندگی و شارژ باتریهای آنبرد بهرهبرداری شود. این دستاورد، منجر به کاهش قابل توجهی در اندازه و وزن شارژرها میشود. نسخههای متنوعی از این سیستمهای یکپارچه توسعه یافتهاند [۶۱-۶۹]. در شکل ۱۳، دو مثال از توپولوژیهای یکپارچه غیر ایزوله به نمایش درآمده است. توپولوژی نشاندادهشده در شکل 13a در حالت شارژ باتری، با استفاده از دو سوئیچ اضافی K1 و K2، اینورتر را به یک یکسوکننده AC-DC فعال تکفاز تبدیل کرده و سیمپیچی موتور را بهعنوان سلفهای سمت شبکه به کار میگیرد [۶۳]. در مقابل، شکل 13b توپولوژیای را نشان میدهد که در آن اینورتر در حالت شارژ بهعنوان مبدل DC-DC تکفاز فعالیت میکند (تنها سوئیچهای پایینی پل سهفاز روشن و با سیمپیچی موتور، یک مبدل DC-DC بینلایهای ایجاد میشود). در این حالت، دسترسی به نقطه خنثی موتور الزامی است. همچنین توپولوژیهای پیچیدهتر دو مرحلهای [۶۹] و ایزوله [۶۱] نیز وجود دارند.
مقایسه تلفات
تلفات درایو الکتریکی عمدتاً شامل تلفات اینورتر و ماشین میباشد. شکل ۱۴ مقایسهای از تلفات یک درایو موتور القایی تأمینشده از اینورترهای ۲-Level 6B و ۳-Level T-NPC را به تصویر میکشد. تلفات اینورترها عمدتاً به تلفات سوئیچینگ مربوط میشود (تلفات هدایت در نیمههادیهای قدرت نادیده گرفته شده است)، در حالی که تلفات در ماشین القایی فقط شامل تلفات ناشی از هارمونیکها تحت ولتاژ PWM میباشد. در مقایسه با توپولوژی ۲-Level، تلفات سوئیچینگ ۳-Level بهدلیل کاهش ولتاژ انتقال و توزیع بهینهتر تلفات در میان نیمههادیهای فردی کاهش مییابد [۵۴]. محاسبه و اندازهگیری تلفات هارمونیک ماشین پیچیده است، چرا که به چندین پارامتر خاص ساخت مانند نوع سیمپیچی، شکافها، ورقسازی و غیره وابسته است. در محدوده فرکانس سوئیچینگ بالاتر (≥ 10kHz)، تنها تلفات آهنی جریان گردابی مدنظر است و تلفات هارمونیکی اهم نادیده گرفته میشود. با این فرض، تلفات هارمونیکی میتواند بهصورت متناسب با مربع نوسان ولتاژ بیان گردد [۵۴] Phar = KeddyΔV2rms، که در آن: Keddy – ثابت تلفات ماشین به واحد [W/V2] و Vrms– ولتاژ فاز ماشین به واحد [V]. بنابراین، کاهش مشاهدهشده در شکل ۱۴ از تلفات هارمونیک برای اینورتر ۳-Level مستقل از رتبه توان ماشین، ولتاژ لینک DC و فرکانس سوئیچینگ بوده و یک برآورد اولیه ساده را ارائه میدهد.
شکل ۱۴. تقسیم تلفات معمول بین مبدل و موتور IM در درایوهای کشش برای دو توپولوژی: (الف) ۲-Level 6B، (ب) ۳-Level T-NPC
| تولیدکننده | نوع | قدرت (kW) |
|---|---|---|
| شرکت A | 2-Level | 60 |
| شرکت B | 3-Level | 75 |
وقتی که کل سیستم درایو مورد بررسی قرار گیرد، مشخص میشود که با افزایش فرکانس سوئیچینگ، تلفات ماشین کاهش و تلفات اینورتر افزایش مییابد. حداقل تلفات کل در دامنه نسبتاً پایین فرکانسهای سوئیچینگ، بین ۶ تا 9kHz مشاهده میشود. اگرچه وابستگیهای مطرحشده برای دو نوع خاص اینورترها ارائه شده است، اما همواره گرایشها برای بهینهسازی کارایی درایوهای کشش را به خوبی نشان میدهند. آنها به وضوح بیان میکنند که فرکانسهای سوئیچینگ بالا موجب کاهش تلفات کل نمیشوند، بنابراین باید تنها جهت کاهش وزن و حجم اینورتر، همچنین کاهش صدا و بهبود خصوصیات دینامیکی به کار گرفته شوند.
مثالهای ارائهشده از اینورترهای کششی ساخت تولیدکنندگان جهانی (جدول ۶) تقریباً بهطور انحصاری شامل توپولوژیهای ۲-Level است که بر تسلط آنها اذعان میکند [۷۰-۷۷].
شکل ۱۵. مثالهای ساختاری (الف) نمای اینورتر/کنترلکننده کششی TM4 CO150؛ قدرت اوج 150kW؛ ابعاد (WxDxH: 300x110x416mm)، وزن 11kg؛ (ب) نمای موتور/مبدل یکپارچه AC PROPULSION 180kW.
سیستمهای کنترل کششی
الزامات اساسی برای سیستمهای کنترل درایوهای خودروهای برقی بهطور خلاصه بهصورت زیر عنوان میشوند:
- عملیات چهار ربع (رانندگی و ترمز)،
- دامنه گسترده تنظیم سرعت در مناطق گشتاور ثابت و قدرت ثابت،
- حداقل کردن تلفات اینورتر و موتور،
- بیشترین استفاده از ولتاژ DC باتری موجود،
- اعتماد بالا و هزینههای پایین.
امروزه در درایوهای کششی، بهدلیل قابلیت اطمینان بالای موتورهای AC (که نیازی به کموتاتور مکانیکی ندارند)، از این موتورها استفاده میشود. روشهای کنترل این موتورها نسبت به موتورهای DC پیچیدهترند. بهطور کلی، قدرت موتور الکتریکی را میتوان بهصورت زیر تعریف کرد: P = Me Ω = k V4/۳ Ω، که در آن: Me – گشتاور الکترومغناطیسی، Ω – سرعت زاویهای، و V – حجم موتور (ابعاد و وزن). بنابراین، بهمنظور حفظ ابعاد جمع و جور، قدرت با افزایش سرعت موتور بیشتر میشود. ویژگیهای استاتیک مطلوب که بیانگر دامنههای تنظیم سرعت زاویهای در درایو کششی AC هستند، با مثال موتور القایی قفس سنجابی در شکل ۱۶ ارائه شده است. موتور IM میتواند در دامنه سرعت پایه در گشتاور ثابت و همچنین در دامنه سرعت بالا در قدرت ثابت و مناطق لغزش ثابت عمل کند، در حالی که موتور PMSM فقط در دامنههای گشتاور ثابت و قدرت ثابت بالا فعالیت میکند. این شکل خصوصیات استاتیک موتورهای AC را با الزامات درایو کششی تطبیق میکند، بهطوری که در هنگام راهاندازی، بیشترین گشتاور مورد نیاز است و سپس با افزایش سرعت، کاهش مییابد.
بهطور کلی، سیستم کنترل کششی شامل حلقههای گشتاور و شار است و میتواند بهصورت انتخابی حلقه کنترل سرعت را بهعنوان حلقه خارجی به کنترلکننده گشتاور اضافه کند.
شکل ۱۶. دامنههای کنترل سرعت درایو کششی AC: موتور IM میتواند در گشتاور ثابت، قدرت ثابت و مناطق لغزش ثابت فعالیت کند در حالی که موتور PMSM تنها در گشتاور ثابت و قدرت ثابت کار میکند.
۴.۱. روشهای کنترل گشتاور و شار
کنترل برداری: در میان روشهای مختلف کنترل درایوهای کششی، روشهای کنترل برداری غالب هستند که خصوصیات دینامیکی برتری را ارائه داده و امکان کنترل مستقل گشتاور و شار را فراهم میکنند. با دستیابی به کنترل سریع گشتاور و شار، حلقههای خارجی مانند کنترل سرعت و موقعیت بهراحتی اضافه میشوند. این روشها در درایوهای IM و PMSM مورد استفاده قرار میگیرند و در جدول ۷ بهطور خلاصه آورده شدهاند.
| روش کنترل | نوع درایو |
|---|---|
| کنترل برداری | IM، PMSM |
| کنترل PID | IM |
شکلها و دیاگرامهای مهم در کنترل میدان جهتدار
شکل ۱۸ یک دیاگرام بلوکی و یک دیاگرام فضای برداری سادهشده از روش کنترل میدان جهتدار (FOC) را نشان میدهد. این دیاگرام شامل حلقههای تنظیم جریان زیر است:
- Isd – متناسب با شار
- Isq – متناسب با گشتاور الکترومغناطیسی
- مدولاتور عرض پالس فضای برداری (Space Vector Pulse Width Modulator – SVM) که ترانزیستورهای اینورتر تأمینکننده موتور را کنترل میکند
مدولاتور SVM از اهمیت بالایی برخوردار است، زیرا عملکرد اینورتر را با فرکانس سوئیچینگ ثابت و تلفات سوئیچینگ پایین تضمین میکند. این نکته بهویژه در نسخهای از مدولاتور که مدولاسیون دو فاز را پیادهسازی میکند (یعنی یکی از فازها سوئیچ نمیکند) صادق است و به آن مدولاسیون فراز فوقانی (flap top modulation) گفته میشود.
علاوه بر این، مدولاتور SVM خطیسازی کنترل اینورتر را نیز فراهم میکند. این امر همراه با تغییرات مختصات (از ایستاده به همزمان α-β/d-q و بالعکس d-q/α-β) به کارگیری تنظیمکنندههای خطی PI جریان را ممکن میسازد. این موضوع به روش کنترل مستقیم گشتاور با مدولاسیون فضای برداری (Direct Torque Control with Space Vector Modulation – DTC-SVM) نیز مرتبط است (به جدول ۷ مراجعه کنید). در روش DTC-SVM بهجای تنظیمکنندههای PI جریان، از تنظیمکنندههای PI گشتاور و شار استفاده میشود.
| پارامتر | روش کنترل |
|---|---|
| تنظیمکننده خطی جریان | FOC |
| کنترل مستقیم گشتاور | DTC-SVM |
پرسشهای متداول
درایوهای خودروهای برقی چه مزایایی دارند؟
درایوهای خودروهای برقی ارائه دهنده مزایایی همچون عدم تولید گازهای خروجی و هزینههای بهرهبرداری پایین هستند.
چگونه میتوان کارایی موتورهای الکتریکی را افزایش داد؟
بهبود طراحی و استفاده از تکنولوژیهای مدرن میتواند به افزایش کارایی موتورهای الکتریکی کمک کند.
چرا شارژ باتریهای خودروهای برقی زمانبر است؟
شاید به دلیل زیرساختهای ناکافی و تکنولوژیهای کنونی شارژ باتری باشد که زمان ورود انرژی به باتری را طولانی میکند.
منبع: powerquality.blog
