بلاگ
تحلیل کیفیت توان در تشخیص عیوب درایو الکتریکی خودروهای برقی با موتور سوپاپی
نویسندگان: ۱. یوری بورودنکو۱، ۲. شچاسیانا آرگون۱,۲، ۳. آندری هناتوف۱، ۴. نادژدا کونیچینا۲، مارتینز بیسینیکس۲، ۶. واسیلی میگال۳، ۷. هانا هناتووا۱,۲
۱ گروه الکترونیک خودرو، دانشگاه ملی خودروسازی و بزرگراه خارکف، اوکراین
۲ دانشگاه فنی ریگا، دانشکده مهندسی برق و قدرت، مؤسسه الکترونیک صنعتی و مهندسی برق، ریگا، لتونی
۳ گروه تراکتور و خودرو، دانشگاه فنی ملی کشاورزی خارکف پترو واسیلنکو، اوکراین
فهرست
چکیده
قابلیت اطمینان، ایمنی و اقتصاد خودروی برقی به عملکرد درایو الکتریکی وابسته است. تشخیص عیوب در مرحله راهاندازی، با قطع بهموقع برق سیستم، از بروز حوادث جلوگیری میکند. تست بیباری نیز مانع از حوادث احتمالی در حین رانندگی میشود. پایش وضعیت فنی منبع تغذیه الکتریکی در طول فرآیند حملونقل، با توزیع مجدد توان بین عناصر آن، سیستم را در حالت عملیات اضطراری قرار میدهد. این مدل نتایج آزمایشهای روش تحلیل طیفی (Spectral Analysis) فرآیندهای الکتریکی رخداده در مدار قدرت مدل شبیهسازی منبع تغذیه الکتریکی را ارائه میدهد. محتوای اطلاعاتی طیفنگاشتها (Spectrograms) به عنوان مشخصه پارامتر تشخیصی، توسط گزینههای تنظیم تحلیلگر FFT تعیین میشود. این گزینهها برای حداکثر فرکانس مبدل سوئیچینگ تنظیم میگردند. دومین عامل، دوره نمونهبرداری از مشخصه طیفی است و فرکانس پایه به صورت مضربی از سرعت چرخش موتور الکتریکی و فرکانس سوئیچینگ اینورتر با در نظر گرفتن تعداد فازهای ماشین انتخاب میشود. این مقاله به بررسی وضعیتهای معیوب درایو الکتریکی میپردازد که با خرابی یک عنصر عملکردی، مدار (قطع یا اتصال کوتاه) یا انحراف پارامترهای عنصر از مقادیر اسمی مرتبط هستند. در حالت اول، مسئله شناسایی ساختاری (Structural Identification) و وضعیت سیستم مورد توجه قرار میگیرد و در حالت دوم، مسئله پارامتریک (Parametric).
چکیده به زبان لهستانی
Streszczenie. Od działania napędu elektrycznego zależy niezawodność, bezpieczeństwo i ekonomia pojazdu elektrycznego. Diagnozowanie usterek podczas uruchamiania pozwala uniknąć wypadku, wyłączając zasilanie systemu. Testy na biegu jałowym zapobiegają wypadkom, które mogą wystąpić podczas jazdy. Monitorowanie stanów technicznych zasilania elektrycznego podczas procesu transportu zapewnia awaryjny tryb pracy poprzez redystrybucję mocy pomiędzy jej elementy. Model ten przedstawia wyniki badań metody analizy spektralnej procesów elektrycznych zachodzących w obwodzie mocy modelu symulacyjnego zasilania elektrycznego. Zawartość informacyjna spektrogramów, jako cecha parametru diagnostycznego, jest określona przez opcje konfiguracji analizatora FFT. Opcje te są skonfigurowane do maksymalnej przetwornicy częstotliwości przełączania. Drugim jest okres próbkowania charakterystyki spektralnej, a częstotliwość podstawowa jest wybierana jako wielokrotność prędkości obrotowej silnika elektrycznego i częstotliwości przełączania falownika z uwzględnieniem liczby faz maszyny. Artykuł dotyczy stanów wadliwych napędu elektrycznego. Jest to związane z uszkodzeniem elementu funkcjonalnego, obwodu (przerwanie lub zamknięcie) atau odchyleniem parametrów elementu od wartości nominalnych. W pierwszym przypadku problem identyfikacji strukturalnej, stan systemu, jest uważany za drugi – parametryczny.
واژگان کلیدی
خودروی برقی؛ درایو الکتریکی؛ موتور سوپاپی (Valve Motor)؛ باتری ولتاژ بالا؛ تشخیص عیوب (Diagnostics)؛ مدل شبیهسازی؛ تحلیل دادهها.
Słowa kluczowe: samochód elektryczny; napęd elektryczny; silnik zaworu, akumulator wysokonapięciowy; diagnostyka; model symulacyjny; analiza danych.
مقدمه
انرژی تجدیدپذیر و مسائل زیستمحیطی توجه گستردهای را در سراسر جهان به خود جلب کرده است و توسعه فناوری سیستمهای تولید نیز در جهت کاهش گرمایش جهانی پیش میرود [۱]. در این راستا، رهبران جهان تصمیم به حذف تدریجی خودروهای سوخت فسیلی گرفتهاند، چنانکه در توافقنامه اقلیمی پاریس که در سال ۲۰۱۵ توسط ۱۹۶ طرف به تصویب رسید، منعکس شده است [۲]. انتشار گازهای گلخانهای ناشی از حملونقل جادهای در برخی شهرهای بزرگ تا ۹۰٪ از کل آلودگی را تشکیل میدهد [۳]. بسیاری از کشورها اعلام کردهاند که قصد دارند خودروهای دارای موتور احتراق داخلی را کنار بگذارند و به جای آن خودروهای برقی را ترویج کنند، هرچند با چالشهایی در این مسیر روبرو هستند [۴, ۲۴, ۲۶]. توسعه خودروهای برقی به یک استراتژی ملی در برخی کشورها مانند چین و ژاپن تبدیل شده است.
یکی از اجزای اصلی خودروی برقی، درایو الکتریکی کششی (ED) است [۵]. ایمنی، کارایی و قابلیت اطمینان کل خودرو به کیفیت آن بستگی دارد [۶, ۷]. بنابراین، پایش و تشخیص وضعیت این درایوها از اهمیت بالایی برخوردار است و این اهمیت روزبهروز افزایش مییابد [۸].
درایو الکتریکی یک خودروی برقی از بخشهای الکتریکی، الکترونیکی و مکانیکی تشکیل شده است. ED یک سیستم تشخیصی پیچیده به شمار میرود. دلایل خرابی در ED میتواند شامل موارد زیر باشد [۹]:
- تخریب عناصر مدارهای الکتریکی؛
- خرابی قطعات الکترونیکی؛
- سایش قطعات مکانیکی.
هنگام عیبیابی در ED کششی، از روشهای مختلفی استفاده میشود:
- شبیهسازی سیگنالهای میانی؛ تحلیل احتمالی-مرتبط مؤلفههای اصلی از نظر احتمال؛
- روش قطع مدار بازخورد؛
- بررسی متوالی از انتها به ابتدا؛
- جایگزینی و حذف قطعات و عناصر لرزشی منفرد [۱۰–۱۴].
در مقاله [۱۵] یک روش هوشمند برای تشخیص عیوب موتورهای سنکرون با آهنرباهای دائمی ارائه شده است که برای تشخیص زودهنگام عیوب بحرانی استاتور در درایو الکتریکی خودروهای خودران به کار میرود.
روش تحلیل طیفی ارائهشده در این مقاله نهتنها برای تشخیص عیوب درایو الکتریکی خودروهای برقی کاربرد دارد، بلکه یکی از ابزارهای کلیدی در تحلیل کیفیت توان (Power Quality Analysis) نیز محسوب میشود. با استفاده از تحلیلگرهای FFT و بررسی هارمونیکهای جریان و ولتاژ، میتوان پارامترهای کیفیت توان مانند THD (Total Harmonic Distortion) را اندازهگیری کرد و از سلامت تجهیزات الکتریکی اطمینان حاصل نمود. برای انجام پروژههای بهبود کیفیت توان و نصب فیلترهای هارمونیک اکتیو و پسیو، شرکتهای تخصصی مانند تدبیر انرژی سپهر خدمات جامعی را در این زمینه ارائه میدهند.
ادامه تحلیل
قسمتهای الکتریکی در درایو الکتریکی (ED) این امکان را به ما میدهند که فرآیندهای الکتریکی در مدارهای قدرت ED را بررسی کنیم و از آنها برای تشخیص عیوب بهره ببریم [۱۳]. بهبود ابزارها و روشهای تشخیص عیب در ED، به طرز چشمگیری هزینههای عملیاتی تعمیر و نگهداری خودروها را کاهش میدهد. این وظایف نه تنها در مراحل طراحی و توسعه (انطباق طرح) سیستمهای ED انجام میشود، بلکه در حین کار خودرو نیز نیاز به پایش وضعیت فنی وجود دارد. در همین راستا، باید سیستمهای خبره (expert systems) را ایجاد کرد که با استفاده از اطلاعات مبتنی بر دانش و دادهها عمل کنند [۹,۱۶,۲۵,۲۷,۲۸].
در مقالهای [۱۷]، یک روششناسی نوین برای تشخیص عیوب موتورهای ناهمگام (asynchronous motor) بر پایه ماشین بردار پشتیبان (SVM) ارائه شده است. این پژوهش نشان میدهد که سیگنالهای ارتعاش و جریان میتوانند ما را در تشخیص عیوب الکتریکی و مکانیکی یاری دهند.
مقاله [۱۸] به آسیب شناسی سیمپیچهای ماشینهای الکتریکی با استفاده از روش فرکانسی (frequency method) میپردازد. این روش توانایی تشخیص خطای داخلی در سیمپیچهای دستگاه را فراهم میآورد.
مدارهای الکتریکی سیستم ED به دو بخش سیگنال (شامل سنسورها و عملگرها) و قدرت (یاران تغذیه و ماشینهای الکتریکی) تقسیم میشوند. برای بخش اول، از ابزارهای خودتشخیصی (self-diagnostics) یکپارچه برای پایش وضعیت اجزای سیستم کنترل بهرهبرداری میشود. با این حال، پایش وضعیت فنی عناصر قدرتی که به طور گالوانیکی به واحد کنترل الکترونیکی متصل نیستند، بدون وجود کانالهای اندازهگیری اضافی ممکن نیست.
مطالعه [۱۹] روشی بر اساس یادگیری ماشین برای تشخیص عیوب در ED با موتورهای ناهمگام ارائه میکند. این تحقیق شامل شبیهسازی سیستم است. نویسندگان این مقاله بر این باورند که یک سیستم شبکه عصبی ساختاریافته، که تحت رویکرد پیشنهادی آموزش دیده، دقت بالایی در شناسایی عیوب ارائه میدهد و امکان تعیین دقیق نوع عیوب در الکترونیک قدرت را فراهم میسازد.
در مقاله [۲۰]، روشی برای شناسایی عیوب در انتقال خودروی الکتریکی ارائه شده که شامل ترکیبی از منطق است. این روش با استفاده از شبیهسازی در زمان واقعی تأیید شده و قادر به شناسایی بیش از ۲۰ نوع عیب در حالتهای مختلف عملکرد ED و در اجزای مختلف انتقال خودروی الکتریکی – شامل اینورتر، انتقال و سنسورها – است. مقاله [۲۱] نیز روشی را برای تشخیص و پیشبینی وضعیت ماژولهای قدرت روی ترانزیستورهای دوقطبی با گیت عایق (IGBT) برای استفاده در خودروهای الکتریکی ارائه کرده که ویژگی خاص آن، امکان تست دقیق به صورت آنلاین برای تشخیص و پیشبینی وضعیت ماژول قدرت به منظور شناسایی عیب اتصالات سیمی است.
نویسندگان مقاله [۲۲] روشی برای شناسایی عیوب در سیستمهای کنترل کشش ED بر مبنای مدلسازی سناریوهای عیب توسعه دادهاند و پلتفرمی را برای مدلسازی سناریوهای مختلف خرابی در این سیستم راهاندازی کردهاند. با این حال، این روش، مشابه روش قبلی، توانایی شناسایی عیوب ناشی از سایش قطعات مکانیکی را ندارد.
این مقاله ادامهای بر مجموعه کارهای [۹,۱۶,۲۳] است که نتایج مدلسازی سیستم ED در بسته نرمافزاری Matlab Simulink را ارائه میدهد. بر اساس این نتایج، پیشنیازهای تحلیل هارمونیک (harmonic analysis) فرآیندهای الکتریکی در مدارهای سیستم ED مشخص شده است. نتایج این مطالعات نشان میدهد که الزامات تحمیل شده بر پارامتر تشخیصی از نظر محتوای اطلاعاتی، حساسیت و قابلیت ساخت اندازهگیری، بیشترین انطباق را با جریان تخلیه منبع تغذیه اولیه دارند. در مرحله اول، یک تحلیل کیفی از فرآیندها در سیستم موتور سوپاپی (valve motor) در حالتهای پایدار بدون منبع تغذیه ثانویه (مبدل ولتاژ بالا) انجام شده است. در مدل این سیستم، از یک مدل سادهشده باتری ولتاژ بالا به شکل یک منبع EMF ایدهآل با مقاومت داخلی مشخص استفاده شده است.
یک ارزیابی کمی از تابع زمانی جریان باتری بر اساس تحلیل طیفی برای مدل سیستم ED با مبدل افزایش ولتاژ [۹,۱۶] در Simulink انجام شده است. از مدل باتری نیکل-فلز هیدرید (NiMH) به عنوان منبع اولیه جریان مستقیم استفاده شده است که نوع طیفنگاشتهای حاصل از نتایج شبیهسازی، مسیر تحقیق را توجیه میکند.
هدف نهایی این تحقیق، تشکیل پایگاه داده برای یک سیستم خبره به منظور شناسایی وضعیت فنی ED یک خودروی الکتریکی است. برای دستیابی به این هدف، مدل حاصل از سیستم باید آسیبهای احتمالی به عناصر آن را در حالتهای عملیاتی شبیهسازی کرده و ترکیب طیفی تابع جریان در مدار قدرت را تحلیل نماید.
چند عملکرد خودتشخیصی باید در حالت عملیاتی ED به عنوان راهحلی مؤثر پیادهسازی شود:
- ثبت عیب در هنگام راهاندازی (Registration of a malfunction at startup) به شما این امکان را میدهد که با قطع سیستم قدرت، از عواقب شدید جلوگیری کنید.
- تست در حالت بیکار (Testing on idle mode) از بروز خطرات اضطراری که ممکن است در حین حرکت خودرو رخ دهند، جلوگیری میکند.
- پایش وضعیت فنی منبع تغذیه در طول فرآیند حمل و نقل (Monitoring the technical condition of the power source during the transport process) فراهمکننده یک حالت عملیاتی اضطراری است که با توزیع مجدد توان بین اجزا، امکان پاسخگویی به شرایط بحرانی را میدهد.
مواد و روشها
به عنوان شیء تشخیص، بخش قدرت درایو الکتریکی خودرو شامل موارد زیر است:
- موتور الکتریکی سنکرون سه فاز (three-phase synchronous electric motor)؛
- اینورتر و مدارهای کنترل (inverter and control circuits)؛
- کنترلکننده سرعت چرخش (rotation speed controller)؛
- مبدل ولتاژ بالا (high voltage converter).
بررسی عیوب مرتبط با خرابی یک عنصر عملکردی مدار (قطع یا اتصال کوتاه) یا انحراف پارامترهای عنصر از مقادیر نامی انجام میشود. در حالت اول، شناسایی ساختاری (structural identification) وضعیت سیستم مد نظر قرار میگیرد، و در حالت دوم، به شناسایی پارامتری (parametric) پرداخته میشود.
براساس مثالهای آزمایشی، گزینهای مناسب برای شناسایی ساختاری عیب عناصر مبدل ولتاژ DC/DC وجود دارد.
مطالعات آتی شامل انحرافات ساختاری (تخریب، شکستگی) و پارامتری (تخریب حرارتی مواد، خوردگی، تبخیر) در سیستم خواهد بود.
تحلیل کیفیت توان در تشخیص عیوب درایو الکتریکی خودروهای برقی
سیگنالهای سنسورهای استاندارد که بار واحدهای قدرت درایو الکتریکی را پایش میکنند (دما، مقادیر متوسط ولتاژ و جریان) نمیتوانند مشخص کنند که انحراف پارامترهای نشاندهنده ناشی از عوامل عملیاتی (حالتی) است یا خرابی. روش پیشنهادی، تغییرات غیرعادی در ترکیب طیفی توابع جریان مدارهای قدرت درایو الکتریکی را ثبت میکند. این کار امکان جلوگیری از بروز شرایط اضطراری در طول فرآیند حملونقل را فراهم میکند، علت خرابی را از پیش تعیین میکند و یا میتوان از الگوریتمهای افزونگی اضطراری بهصورت خودکار استفاده کرد.
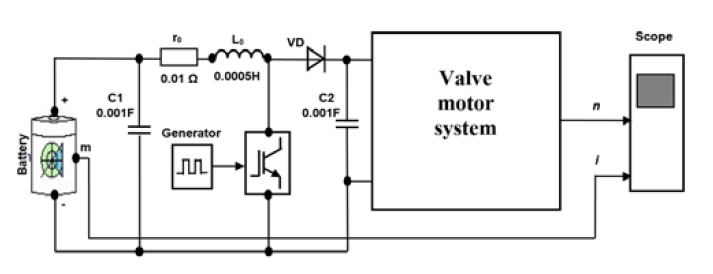
مدل شبیهسازی سیستم درایو الکتریکی (ED) در بسته نرمافزاری Matlab Simulink ساخته شده است، شکل ۱. منبع تغذیه سیستم موتور سوپاپی (valve motor) از یک منبع ولتاژ اولیه (باتری) با ولتاژ اسمی ۲۵۰ ولت تأمین میشود. در این مقاله، تمرکز بر مدار مبدل ولتاژ ثابت افزایشیافته ۲۵۰/۵۰۰ ولت است.
شکل ۱. دیاگرام مدل شبیهسازی یک مبدل ولتاژ.
در طرح سیستم از یک مدل ماشین سنکرون (synchronous machine) با گشتاور اسمی Mn = ۳۵ نیوتنمتر و سرعت چرخش اسمی nn = ۳۰۰۰ دور در دقیقه استفاده شده است. ترانزیستور مبدل VD توسط یک مولد پالس مستطیلی (Generator) در حالت استاتیک (f = ۲۰ کیلوهرتز) کنترل میشود. مقادیر پارامترهای عناصر غیرفعال مدل با مقادیر اسمی عناصر مدار واحد مبدل ولتاژ خودروی Lexus RX400h مطابقت دارد.
برای مشاهده مقادیر لحظهای جریان تخلیه باتری و سرعت چرخش شفت موتور، از یک اسیلوسکوپ (Scope) با قابلیت تحلیلگر طیف (FFT-Analysis) استفاده میشود.
شبیهسازی سیستم در سه حالت انجام میشود: راهاندازی بدون بار، حالت بیباری، و تحت بار مشخص موتور (M = ۳۷ نیوتنمتر) که در آن سرعت چرخش شفت n = ۸۵۰ دور در دقیقه است.
بار پس از ۰٫۳ ثانیه از روشن شدن موتور به آن اعمال میشود.
شبیهسازی آسیب ساختاری در بخش قدرت سیستم درایو الکتریکی (ED) با قطع یا سوئیچ کردن عناصر آن انجام میشود.
در چارچوب این مقاله، چند حالت خرابی مبدل ولتاژ بالا را مطابق نمودار فوق تحلیل خواهیم کرد.
شناسایی آسیب ساختاری سیستم بر اساس تحلیل ماهیت فرآیندهای سیستم است. توالی تشخیص آسیب ساختاری سیستم:
- ارائه ارزیابی اولیه از عملکرد نامطلوب سیستم؛
- تشخیص بر اساس علائم (تغییر در سرعت چرخش شفت موتور الکتریکی)؛
- تشخیص سختافزاری بر اساس نتایج تحلیل طیفی توابع زمانی جریان باتری با کمیسازی پارامتر تشخیصی.
۳. نتایج تحقیق
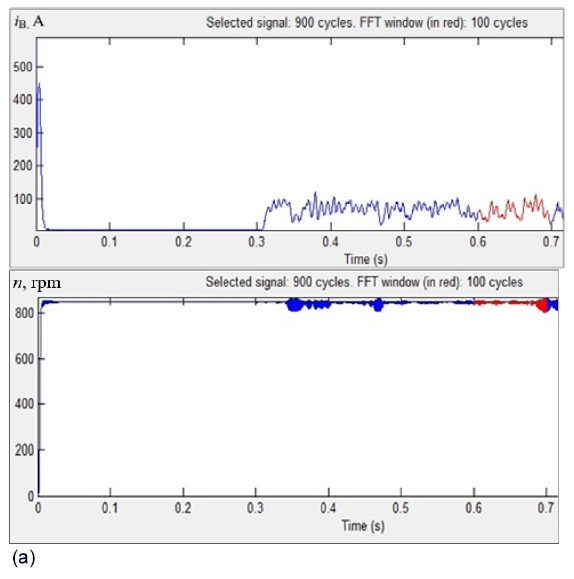
پس از فعالسازی مدل، شکل موجهای این توابع برای حالت سالم و خراب سیستم (شکل ۲) به دست آمد. در این شکل، iB جریان در مدار منبع تغذیه اینورتر (باتری ولتاژ بالا) و n سرعت روتور است [۹].
لازم به ذکر است که تحلیل فرآیندهای مکانیکی حالتهای جداگانه (بخشهای نمودارها) را در نظر میگیرد.
نتایج تحلیل موارد زیر را نشان میدهد:
برای یک سیستم سالم (شکل ۲ (a)) در دوره راهاندازی موتور t < ۰٫۰۵ ثانیه، پس از روشن شدن برق، یک افزایش جریان ناشی از گشتاور راهاندازی و شار خازن C1 رخ میدهد. مقادیر دامنه جریان عمدتاً توسط مقاومت داخلی باتری محدود میشود. همزمان، سرعت چرخش روتور به سرعت بیباری ثابت میرسد. علاوه بر این، در طول دوره بیباری (۰٫۰۵ ثانیه < t < ۰٫۳ ثانیه)، مقادیر متوسط جریان مصرفی در محدوده آمپر قرار دارد و سرعت روتور موتور الکتریکی در سطح معینی (n = ۸۵۰ دور در دقیقه) تثبیت میشود.
پس از اعمال بار به شفت موتور (t > ۰٫۳ ثانیه)، جریان مصرفی (تخلیه باتری) افزایش یافته و بهطور دورهای با مقادیر گشتاور تغییر میکند. سرعت زاویهای شفت روتور نیز دارای نوسانات جزئی با فرکانس تغییر مقادیر لحظهای گشتاور است. این مقادیر مؤثر توسط ممان مقاومت (بار اعمالشده) تعیین میشوند.
قطع شدن مدار خازن (شکل ۲ (b)) عملاً منجر به تغییر سرعت n نمیشود، بنابراین علامت خرابی ثبت نمیشود.
.
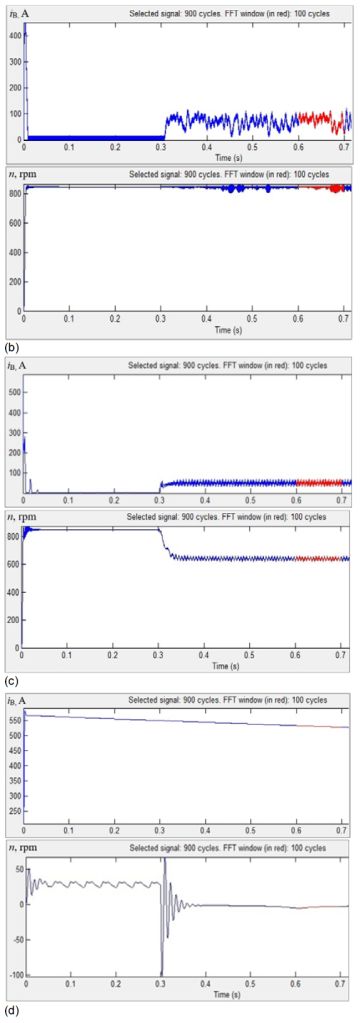
شکل ۲. توابع زمانی سرعت چرخش شفت موتور و جریان تخلیه باتری در حالتهای فنی سیستم: (a) سالم؛ (b) با خازن C1 قطع؛ (c) زمانی که مبدلهای ولتاژ کار نمیکنند؛ (d) با دیود سوراخ شده.
در صورت قطع شدن مدار ترانزیستور (شکل ۲ (c))، ولتاژ تغذیه اینورتر برابر با ولتاژ باتری است. در این حالت، راهاندازی و بیباری موتور الکتریکی بدون علائم خاصی رخ میدهد، سرعت شفت n تحت بار به ۶۱۰ دور در دقیقه کاهش مییابد و مقداری ناهمواری در چرخش مشاهده میشود.
خرابی دیود (شکل ۲ (d)) باعث میشود که مبدل ولتاژ دور زده شود و جریان باتری تنها توسط امپدانس مقاومتی مدار قدرت محدود شود. گشتاور در حالت بیباری ناکافی است و روتور موتور بهآرامی و ناهموار با سرعت متوسط n = ۳۰ دور در دقیقه میچرخد. در این حالت، موتور الکتریکی از تحمل بار بازمیماند و متوقف میشود. بنابراین، بر اساس علائم، خرابیهایی که منجر به حالت ساکن مبدل ولتاژ میشوند شناسایی شدهاند.
باید توجه داشت که خرابیهایی که با علائم عملکرد نامطلوب درایو الکتریکی (ED) شناسایی نشدهاند، منجر به کاهش کیفیت انرژی منبع تغذیه میشوند (افزایش مصرف سوخت در خودروهای هیبریدی و کاهش مسافت پیمایش در خودروهای الکتریکی).
بنابراین، برای تفکیک حالت خراب سیستم با خازن قطع (شکل ۲ (b)) از حالت سالم، باید تحلیل طیفی تابع جریان باتری انجام شود؛ چراکه ماهیت تغییر این تابع نه تنها تفاوتهای کمی بلکه کیفی نیز نشان میدهد.
برای تحلیل طیفی به روش «تبدیل فوریه سریع» (FFT-analysis)، پارامترهای خاصی از تحلیلگر FFT انتخاب میشوند که اطلاعات کافی را برای هر یک از سه حالت فراهم کنند.
پارامترهای تحلیل کیفیت توان
- t0 – زمان شروع شمارش معکوس؛
- Δt – دوره مرجع؛
- F – فرکانس بنیادی که درجهٔ نمونهبرداری ویژگیهای طیفی را مشخص میکند؛
- Fmax – فرکانس هارمونی بالایی ویژگی طیفی.
شکل ۳ به نمایش طیفنماهایی میپردازد که در ابتدای فعالیت موتور الکتریکی بهدست آمدهاند. در این شکل، مقادیر آمپلیتود هارمونیهای اصلی IA(FF) و ضرایب هارمونیک THD توابع جریان در شرایط مختلف به تصویر کشیده شده است.
نکته جالب این است که فرکانس حداکثر ۲۰ کیلوهرتز (طیف) که در این تحقیق مورد بررسی قرار میگیرد، با فرکانس مرزی مبدل پالس DC/DC (۲۵۰/۵۰۰ ولت) تطابق دارد. در هر یک از موارد نقص (شرایط فنی) و همچنین در حالتهای عملیاتی خاص درایو الکتریکی، توانایی شناسایی طیف باریکتری از فرکانسهای غالب (طیف تا ۸۰۰ هرتز) وجود دارد. در این بازه، پارامترهای شاخص (آمپلیتود، فاز) در شرایط معیوب، بیشترین انحراف را از مقادیر معمول در شرایط سالم نشان میدهند. محورهای عمودی ویژگیهای طیفی درصدی از آمپلیتود هارمونیک اصلی %FF را با دقت نمایش میدهند. به عبارتی، مقادیر مطلق گسستهٔ آمپلیتود هر هارمونی jام از تابع جریان به نسبت عمودی آنها IA(fj)=%FF(fj)ꞏ FF/۱۰۰ А متناظر است.
پارامترهایی که به تفکیک وضعیتهای سیستم کمک میکنند
- ترکیب طیفی IA(fj)؛
- ضریب هارمونیک THD؛
- جابهجایی فاز هارمونیکها.
تحلیل انجام شده بر روی طیفنماهای بهدستآمده، این امکان را به ما میدهد تا به نتیجهگیریهای مفیدی دست یابیم.
طیفنماهای توابع جریان خوشآمدگویی در تمامی وضعیتهای فنی موجود، از نظر آمپلیتودها تفاوتهای بارزی دارند و این تفاوتها ما را قادر میسازد تا شرایط فنی مختلف سیستم را تفکیک کنیم. در حالت بیکار، وضعیت خازن معلق بهوضوح از شرایط عملکردی با سطوح مؤلفهٔ ثابت و هارمونیک f = ۲۰ کیلوهرتز متمایز میشود (شکل ۴ (الف)، ۴ (ب)).
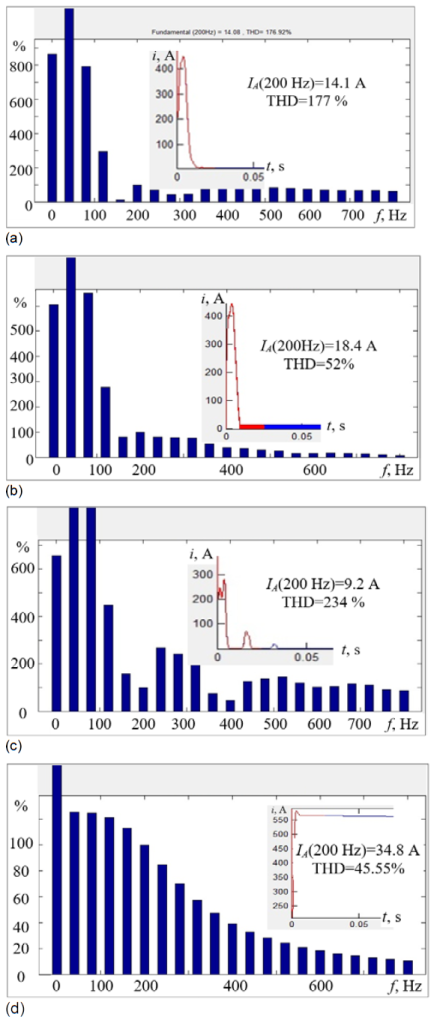
شکل ۳. ترکیب طیفی توابع زمانی جریان در مدار قدرت در زمان شروع موتور الکتریکی در وضعیت فنی سیستم: (الف) سالم؛ (ب) با خازن معلق C1؛ (ج) هنگام عدم کارکرد مبدل ولتاژ؛ (د) با دیود سوراخ شده.
نتایج تحلیل طیفنماها به ما این امکان را میدهد که نتیجهگیریهای دیگری نیز انجام دهیم.
طیفنماهای توابع جریان خوشآمدگویی در تمامی وضعیتهای فنی پیشبینی شده از نظر آمپلیتودها متنوع هستند، که این امر مجدداً به تفکیک تمام وضعیتهای فنی سیستم کمک میکند.
در شرایط بیکاری، وضعیت خازن معلق بار دیگر از وضعیت سالم با سطوح مؤلفهٔ ثابت و هارمونیک f = ۲۰ کیلوهرتز تفکیک میشود (شکل ۴ (الف)، ۴ (ب)).
دو وضعیت آخر بهوضوح با مقادیر آمپلیتود و ضرایب هارمونیک متمایز میگردند (شکل ۴ (ج)، ۴ (د)).
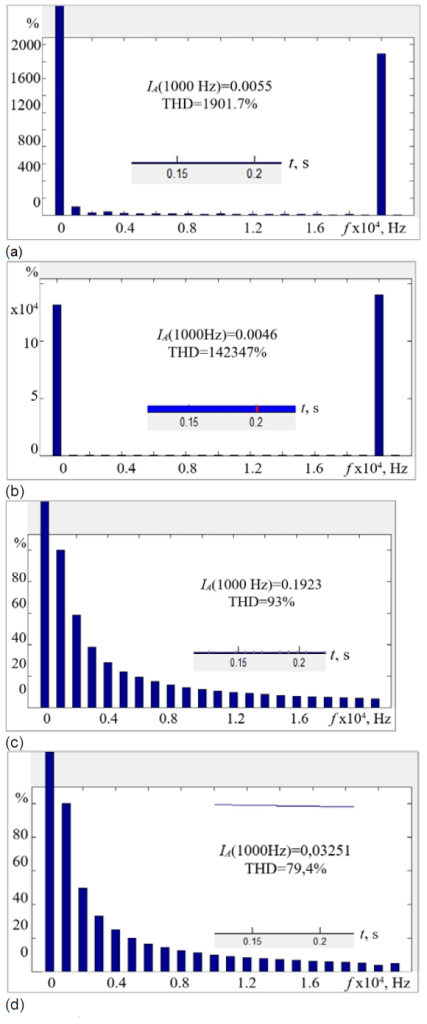
شکل ۴. ترکیب طیفی توابع زمانی جریان در مدار قدرت در حالت بیکار موتور الکتریکی در وضعیت فنی سیستم: (الف) مرجع؛ (ب) با خازن معلق C1؛ (ج) هنگام عدم کارکرد مبدلهای ولتاژ؛ (د) با دیود سوراخ شده.
طیفنماهای مربوط به وضعیتهای فنی مورد بررسی در حین فعالیت درایو الکتریکی تحت بار، از شاخصهای کیفی و کمی متفاوتی برخوردار هستند (شکل ۵ [۹]). شناسایی وضعیتها بر اساس ترکیب طیفی و تأیید ثبت نقصها از طریق علامتهای غیرضروری ضرورت ندارد، چرا که نمونههای ارائهشده تمامی وضعیتهای فنی محتمل سیستم را در نظر نمیگیرند، که این خود میتواند اطلاعات ارزشمندی باشد.
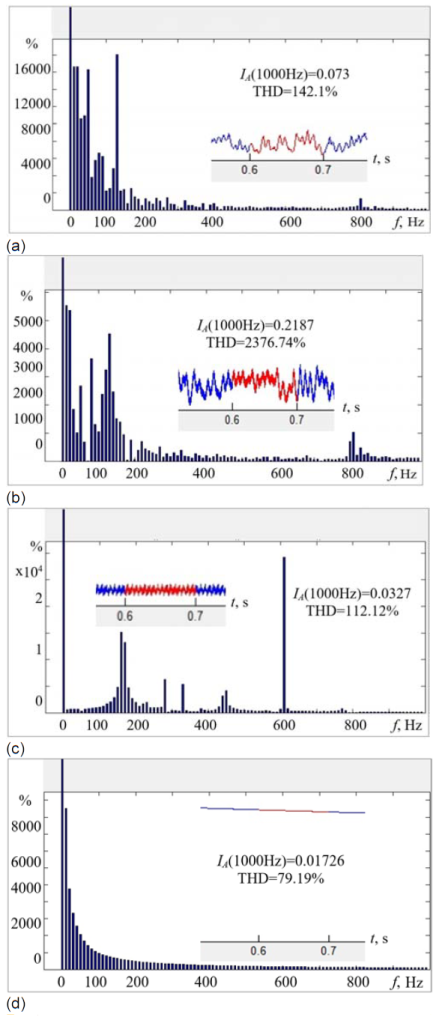
شکل ۵. ترکیب طیفی توابع زمانی جریان در مدار قدرت در حین کارکرد موتور الکتریکی تحت بار در وضعیتهای فنی سیستم: (الف) مرجع؛ (ب) با خازن معلق C1؛ (ج) هنگام عدم کارکرد مبدلهای ولتاژ؛ (د) با دیود سوراخ شده.
اما براساس مطالعات انجام شده، میتوان چنین نتیجهگیری کرد که برای شناسایی دقیق نقص در مدارهای قدرت، انجام تحقیقات طیفی بر روی توابع زمانی جریان تأمین در حالتهای مختلف کار سیستم، بسیار پیشنهاد میشود.
محتوای اطلاعاتی طیفنماها، بهعنوان یکی از ویژگیهای کلیدی پارامترهای تشخیصی، بستگی به گزینههای پیکربندی آنالیزور FFT دارد. این گزینهها باید طبق توصیههای زیر اختصاص یابند:
- باید محدودۀ بالای فرکانس طیف Fmax بر اساس حداکثر فرکانس جابجایی جریان مبدل انتخاب شود (برای این مدل ژنراتور – ۲۰ کیلوهرتز).
- دوره نمونهبرداری ویژگی طیفی و فرکانس بنیادی F باید مضربهایی از سرعت دورانی موتور الکتریکی و همچنین فرکانس جابجایی مبدل باشد، با در نظر گرفتن تعداد فازهای ماشین.
نتایج این تحقیقات به منظور بهبود روش پیشنهادی برای تشخیص درایو الکتریکی یک وسیله نقلیه الکتریکی با موتور سوپاپی به کار گرفته خواهد شد.
نتیجهگیریها
برای محلیسازی نقص در مدارهای قدرت درایو الکتریکی، توصیه میشود که به همراه مطالعه و شناسایی علائم بروز آن، آنالیز طیفی توابع زمانی توان در وضعیتهای مختلف عملکرد سیستم، بهویژه انجام شود.
محتوای اطلاعات طیفنماها به عنوان یک ویژگی از پارامترهای تشخیصی، به گزینههای پیکربندی آنالیزور FFT وابسته است. بنابراین، این گزینهها باید بر اساس راهنماییهای زیر اختصاص یابند: محدوده بالای فرکانس طیف Fmax باید بر اساس حداکثر فرکانس جابجایی جریان مبدل انتخاب شود (برای این مدل ژنراتور – ۲۰ کیلوهرتز)، و همچنین دوره نمونهبرداری ویژگیهای طیفی و فرکانس بنیادی F باید مضربهایی از سرعت دورانی موتور الکتریکی و فرکانس جابجایی کلیدهای مبدل با در نظر گرفتن تعداد فازهای ماشین باشد.
کیفیت توان در تشخیص عیوب
سیستمها بهطور طبیعی ممکن است دارای وضعیتهای معیوبی باشند که ناشی از خرابی عناصر عملکردی مدار (نقص یا قطع تماس) یا انحراف پارامترهای عناصر از مقادیر نامی است. در حالت اول، چالش اصلی شناسایی وضعیت ساختاری سیستم است، در حالی که در حالت دوم، تمرکز بر شناسایی مشکلات پارامتریک میباشد.
نمونههای آزمایشی تنها گزینههایی را برای شناسایی نقصهای ساختاری در عناصر مبدل ولتاژ DC/DC ارائه میدهند.
مطالعات آینده میبایست شامل بررسی انحرافات ساختاری (مانند خرابی و شکست) و پارامترهای غیرپایدار (چون تغییرات دما، خوردگی و تبخیر مواد) در سیستمها باشد.
منابع
- Patlins, A.; Hnatov, A.; Arhun, S.; Hnatova, A.; Migal, V. Study of Load Characteristics of Various Types of Silicon PV Panels for Sustainable Energy Efficient Road Pavement. Electrical, control and communication engineering 2019, 15, 30–38, doi:10.2478/ecce-2019-0005.
- The Paris Agreement | UNFCCC Available online: https://unfccc.int/process-and-meetings/the-parisagreement/the-paris-agreement (accessed on 3 January 2021).
- Hnatov, A.; Argun, S.; Tarasov, K.; Hnatova, A.; Migal, V.; Patļins, A. Researching the Model of Electric Propulsion System for Bus with the Matlab Simulink. In Proceedings of the 2019 IEEE 60th International Scientific Conference on Power and Electrical Engineering of Riga Technical University (RTUCON); Riga, Latvia, October 7 2019; pp. 1–6.
- Burch, I.; Gilchrist, J. Survey of Global Activity to Phase out Internal Combustion Engine Vehicles. Center of Climate Protection: Santa Rosa, CA, USA 2018.
- Borodenko, Y. Identification of Faults Electroprivod Car with Brushless Motor. Bulletin of Kharkiv National Automobile and Road University 2016.
- Arhun, S.; Migal, V.; Hnatov, A.; Hnatova, H.; Ulyanets, O. System Approach to the Evaluation of the Traction Electric Motor Quality. EAI Endorsed Transactions on Energy Web 2020, 7, 1–9, doi:10.4108/EAI.13-7-2018.162733.
- Migal, V.; Lebedev, A.; Shuliak, M.; Kalinin, E.; Arhun, S.; Korohodskyi, V. Reducing the Vibration of Bearing Units of Electric Vehicle Asynchronous Traction Motors. Journal of Vibration and Control 2021, 27, 1123–1131, doi:10.1177/1077546320937634.
- Tian, Y.; Guo, D.; Zhang, K.; Jia, L.; Qiao, H.; Tang, H. A Review of Fault Diagnosis for Traction Induction Motor. In Proceedings of the 2018 37th Chinese Control Conference (CCC); IEEE, 2018; pp. 5763–5768.
- Arhun, S.; Borodenko, Y.; Hnatov, A.; Popova, A.; Hnatova, H.; Kunicina, N.; Ziravecka, A.; Zabasta, A.; Ribickis, L. Choice of Parameters for the Electrodrive Diagnostic System of Hybrid Vehicle Traction. Latvian Journal of Physics and Technical Sciences 2020, 57, 3–11, doi:10.2478/lpts-2020-0017.
- Chen, H.; Jiang, B.; Ding, S.X.; Lu, N.; Chen, W. Probability- Relevant Incipient Fault Detection and Diagnosis Methodology with Applications to Electric Drive Systems. IEEE Transactions on Control Systems Technology 2018, 27, 2766–2773.
- Arhun, S.; Hnatov, A.; Migal, V.; Ponikarovska, S. Determining the Quality of Electric Motors by Vibro-Diagnostic Characteristics. EAI Endorsed Transactions on Energy Web 2020, 7, 1–8, doi:10.4108/eai.13-7-2018.164101.
- Malafeev, S.I.; Novgorodov, A.A. Design and Implementation of Electric Drives and Control Systems for Mining Excavators. Russian Electrical Engineering 2016, 87, 560–565.
- Ishkova, I.; Vítek, O. Diagnosis of Eccentricity and Broken Rotor Bar Related Faults of Induction Motor by Means of Motor Current Signature Analysis. In Proceedings of the 2015 16th International Scientific Conference on Electric Power Engineering (EPE); IEEE, 2015; pp. 682–686.
- Barański, M. New Vibration Diagnostic Method of PM Generators and Traction Motors-Detecting of Vibrations Caused by Unbalance. In Proceedings of the 2014 IEEE International Energy Conference (ENERGYCON); IEEE, 2014; pp. 28–32.
- Shen, T.; Kilic, A.; Thulfaut, C.; Reuss, H.-C. An Intelligent Diagnostic Method for Permanent Magnet Synchronous Motors (PMSM) in the Electric Drive of Autonomous Vehicles. In Proceedings of the 2019 21st European Conference on Power Electronics and Applications (EPE’19 ECCE Europe); IEEE, 2019; p. P. 1-P. 10.
- Borodenko, Y.; Ribickis, L.; Zabasta, A.; Arhun, S.; Kunicina, N.; Hnatova, A.; Hnatov, A.; Patlins, A.; Kunicin, K. Using the Method of the Spectral Analysis in Diagnostics of Electrical Process of Propulsion Systems Power Supply in Electric Car. Przegląd Elektrotechniczny 2020, 10, 47–50, doi:10.15199/48.2020.10.08.
- Gangsar, P.; Tiwari, R. A Support Vector Machine Based Fault Diagnostics of Induction Motors for Practical Situation of Multi- Sensor Limited Data Case. Measurement 2019, 135, 694–711.
- Brandt, M.; Gutten, M.; Koltunowicz, T.; Zukowski, P. Analysis of Winding Fault in Electric Machines by Frequency Method. In Proceedings of the 2018 ELEKTRO; IEEE, 2018; pp. 1–4.
- Masrur, M.A.; Chen, Z.; Murphey, Y. Intelligent Diagnosis of Open and Short Circuit Faults in Electric Drive Inverters for Real-Time Applications. IET Power Electronics 2010, 3, 279–291.
- Ulatowski, A.; Bazzi, A.M. A Combinational-Logic Method for Electric Vehicle Drivetrain Fault Diagnosis. IEEE Transactions on Industry Applications 2015, 52, 1796–1807.
- Ji, B.; Pickert, V.; Cao, W.; Zahawi, B. In Situ Diagnostics and Prognostics of Wire Bonding Faults in IGBT Modules for Electric Vehicle Drives. IEEE Transactions on Power Electronics 2013, 28, 5568–5577.
- Yang, C.; Yang, C.; Peng, T.; Yang, X.; Gui, W. A Fault- Injection Strategy for Traction Drive Control Systems. IEEE Transactions on Industrial Electronics 2017, 64, 5719–5727.
منابع
- [23] یوری بورودنکو، لئونید ربیسکیس، اناتولی زاباستا، شہسین آرخون، نادژدا کونیچینا، آناستازیا ژیرابتسکا، هانا هناتوا، اندری هناتوف، آنتونس پاتلینس، کنستانتین کونیچینس، در مقالهای به بررسی استفاده از روش تحلیل طیفی در تشخیص فرایندهای الکتریکی سیستمهای تامین انرژی در خودروهای الکتریکی پرداختهاند. این پژوهش در نشریه بررسی الکتروتکنیکی منتشر شده است. (ISSN ۰۰۳۳-۲۰۹۷، R. ۹۶ NR ۱۰/۲۰۲۰)
- [24] ویننیکوف، د.، راستو، ای.، زاکیس، ج.، استرزلکی، ر. در مقالهای جدید از خود، به معرفی یک تبدیلکننده DC/DC مرحلهای برای سیستمهای تولید انرژی توزیعشده با سوخت سلولی پرداختهاند و راهنماییهایی در زمینه طراحی آن ارائه کردهاند. این مطالعه در نشریه بررسی الکتریکی، در سال ۲۰۱۰، شماره ۸، صفحات ۲۴۵-۲۵۲ منتشر شده است. (ISSN ۰۰۳۳-۲۰۹۷)
- [25] اپسه-آپسیتیس، پ.، آوتینس، ا.، ربیسیس، ل.، زاکیس، ج. در تحقیق دیگری، به توسعه یک سیستم نظارت بر انرژی برای اپلیکیشنهای مصرفکننده در هوشمندسازی شبکههای برق پرداختهاند.
پرسشهای متداول
تشخیص عیوب درایو الکتریکی خودروی برقی چگونه انجام میشود؟
تشخیص عیوب درایو الکتریکی خودروی برقی با استفاده از روشهای مختلفی مانند تحلیل طیفی (FFT) فرآیندهای الکتریکی، شبیهسازی سیگنالها و بررسی بازخورد مدار انجام میشود. این روشها به شناسایی خرابی عناصر مدار، قطعات الکترونیکی یا سایش مکانیکی کمک میکنند.
تحلیل کیفیت توان چه نقشی در تشخیص عیوب دارد؟
تحلیل کیفیت توان با بررسی هارمونیکها و اعوجاجهای جریان و ولتاژ میتواند نشانههایی از عیوب درایو الکتریکی مانند اتصال کوتاه یا خرابی کلیدهای قدرت را آشکار کند. تحلیل طیفی FFT یکی از ابزارهای رایج در این زمینه است.
فیلتر هارمونیک چیست و چه کاربردی در بهبود کیفیت توان دارد؟
فیلتر هارمونیک دستگاهی است که هارمونیکهای ناخواسته در شبکه برق را کاهش میدهد. فیلترهای هارمونیک اکتیو و پسیو برای بهبود کیفیت توان، کاهش تلفات و افزایش عمر تجهیزات استفاده میشوند. نصب این فیلترها توسط شرکتهای تخصصی مانند تدبیر انرژی سپهر انجام میشود.
تحلیلگر FFT چگونه در تشخیص عیوب درایو الکتریکی کمک میکند؟
تحلیلگر FFT با تبدیل سیگنالهای زمانی به حوزه فرکانس، محتوای هارمونیکی و فرکانسهای غالب را نمایش میدهد. تغییرات غیرعادی در طیف فرکانسی میتواند نشاندهنده عیوبی مانند شکستگی روتور یا اتصال کوتاه در سیمپیچی استاتور باشد.
منبع: powerquality.blog
