بلاگ
تشخیص و مکانیابی دقیق خطا در خطوط انتقال برق با استفاده از تکنیک نوروفازی همزمان
- چکیده
- کلید واژهها
- مقدمه
- چالشها در تشخیص و مکانیابی خطا در خطوط انتقال برق
- توسعه سیستمهای هوشمند
- کارایی تکنیکهای هوش مصنوعی در تشخیص خطا
- مطالعات انجام شده در زمینه تشخیص خطا
- محدودیتهای مطالعات انجام شده
- تکنیک نوروفازی همزمان
- تنظیمات آزمایش
- آزمایش و نتایج
- نتایج و بحث آزمایشات
- نتایج مکانیابی خطا با شبکه عصبی-فازی همزمان (CNF)
- پرسشهای متداول
منتشر شده توسط پاتریک اس. پواپه ابول و علی ان. حسن، دانشگاه یوهانسبورگ، آفریقای جنوبی
فهرست
- 1 چکیده
- 2 کلید واژهها
- 3 مقدمه
- 4 چالشها در تشخیص و مکانیابی خطا در خطوط انتقال برق
- 5 توسعه سیستمهای هوشمند
- 6 کارایی تکنیکهای هوش مصنوعی در تشخیص خطا
- 7 مطالعات انجام شده در زمینه تشخیص خطا
- 8 محدودیتهای مطالعات انجام شده
- 9 تکنیک نوروفازی همزمان
- 10 تنظیمات آزمایش
- 11 آزمایش و نتایج
- 12 نتایج و بحث آزمایشات
- 13 نتایج مکانیابی خطا با شبکه عصبی-فازی همزمان (CNF)
- 14 پرسشهای متداول
چکیده
در این مقاله، رویکردی نوین برای شناسایی و مکانیابی انواع مختلف خطاها در خطوط انتقال نیرو، با بهرهگیری از تکنیک نوروفازی همزمان (CNF)، معرفی میشود. این روش با ترکیب منطق فازی (FL) و شبکههای عصبی مصنوعی (ANN) توانسته است به شناسایی دقیق خطاها در خطوط انتقال برق با ولتاژهای ۴۰۰ کیلوولت و ۷۵۰ کیلوولت بپردازد. این کار در فواصل کوتاه و بلندی به میزان ۱۲۰ کیلومتر و ۶۰۰ کیلومتر انجام میگیرد. نتایج نشان میدهند که CNF قادر به شناسایی دقیق انواع مختلف خطاها و موقعیت آنها است که در نهایت منجر به کاهش زمان لازم برای تیم فنی در زمینه نگهداری و دستیابی به اهداف مورد نظر میشود.
کلید واژهها
- سیستمهای خطوط انتقال
- تشخیص خطا
- مکانیابی خطا
- تکنیک نوروفازی همزمان
مقدمه
اولین سیستم خطوط انتقال برق AC در سال ۱۸۸۹ در ایالات متحده آمریکا به بهرهبرداری رسید. این خط انتقال که بین شهرهای اورگون و پورتلند قرار داشت، با ولتاژ ۴ کیلوولت و به صورت تک فاز به طول ۲۱ کیلومتر مشخص میشد. اما نخستین سیستم سهفاز در سال ۱۸۹۱ در آلمان راهاندازی شد که خط انتقال آن شامل ۱۷۹ کیلومتر مسافت با ولتاژ ۱۲ کیلوولت بود.
از زمان ارائه اولیه خطوط انتقال برق AC، این نظامها همواره تحت تحقیق و بهبود قرار گرفتهاند. سیستمهای پیشرفته توان انتقالی در سرتاسر جهان به منظور پاسخ به تقاضای روزافزون انرژی، نصب و به کارگیری شدهاند. امروزه، ما قادر هستیم انرژی برق را در فواصل مختلف و به کمک سیستمهای توان انتقالی مدرن و پیچیده منتقل کنیم. با این حال، این سیستمها به دلیل پیچیدگیهایشان با چالشها و محدودیتهای خاصی نیز مواجه هستند. از این رو، نیاز به نظارت و نگهداری مستمر خطوط انتقال برق وجود دارد تا از بروز خرابیها و اختلالات خدمات به مشتریان نهایی جلوگیری شود.
محققان مختلف تاکنون تکنیکها و رویکردهای متفاوتی برای عیبیابی و شناسایی خطاها در خطوط انتقال برق توسعه دادهاند. این تکنیکها شامل تبدیل دیسکریت والز-هادامارد، تبدیل موجک دیسکریت، طبقهبند بیز ساده، تبدیل هیلبرت-هوانگ و روش توصیف دادههای k-means هستند. با این حال، هر یک از این شیوهها محدودیتهایی دارند و در هنگام استفاده برای تشخیص و مکانیابی خطاها به طور بهینه کار نمیکنند.
در سال ۲۰۲۰، آکر و همکارانش به کاربرد تبدیل موجک و طبقهبند بیز ساده برای شناسایی نوع خطای ممکن در جبرانکننده استاتیکی پرداختند. شبکهای که توسط سیمولینک طراحی شده بود، خطاهای مختلفی را در نواحی مختلف اعمال کرده و شکل موجهای حاصل را با استفاده از موجک مادر داوبچی به چندین سطح تجزیه کردند. در نهایت، با کمک بیز ساده، خطاها طبقهبندی شدند که نتیجه این مطالعه نشان داد دقت این روش میتواند به ۸۰ درصد برسد. اما نکته قابل توجه این است که این تحقیق تنها به طبقهبندی خطاها پرداخته و به مکانیابی آنها توجهی نداشت.
در اوایل سال ۲۰۱۹، کاپور از تبدیل دیسکریت والز-هادامارد برای شناسایی خطا در یک خط انتقال سهفاز با تولید پراکنده استفاده کرد. در این راهکار، دادههای خطا بر اساس ویژگیهای مبتنی بر ضرایب والز-هادامارد ثبت شدند و نتایج نشان داد که این روش قادر به شناسایی فاز معیوب به طور مؤثری است. در همان سال، حسینی و همکاران، تکنیک ANFIS را برای تشخیص خطاها در شبکههای هوشمند پیشنهاد و به کار بردند. در این تحقیق، جریانهای اندازهگیری شده در فقط یک سمت از یک خط انتقال سهفاز جمعآوری و به یک ماژول پردازش سیگنال ارسال شدند. نتایج به دست آمده نیز با سایر تکنیکهای هوش مصنوعی (ANN و SVR) مقایسه شد و دقت ۸۷.۵ درصدی حاصل شد که برتر از نتایج سایر روشها بود. با این حال، این مقاله تنها به مکانیابی خطاها پرداخته و طبقهبندی را پیشنهاد نکرده است. علاوه بر این، مجموع دقت به دست آمده میتوانست با افزایش حجم دادهها در این مطالعه بهبود یابد.
چالشها در تشخیص و مکانیابی خطا در خطوط انتقال برق
با افزایش مداوم تقاضا برای انرژی، شبکههای خطوط انتقال برق به تدریج پیچیدهتر و دشوارتر شدهاند، که این امر جلوگیری از وقوع خطاها را به چالشی بزرگ تبدیل میکند. به همین خاطر، روشهای سنتی عیبیابی و تشخیص خطا در این خطوط دیگر کارایی لازم را ندارند و به مرور زمان قدیمی شدهاند. بنابراین، توسعه و پیادهسازی تکنیکهای جدیدی که بتوانند فرآیند تشخیص خطا را تسریع ببخشند و اطمینان حاصل کنند که سیستمهای الکتریکی و مدرن به خوبی هماهنگ هستند، امری ضروری به شمار میآید [۱۲]. علاوه بر این، روشهای کنونی تشخیص خطا با مسأله عدم قابلیت اطمینان نیز روبرو هستند؛ چرا که خطاها در خطوط انتقال معمولاً غیرخطی هستند و این به معنای عدم وجود رابطه علت و معلولی معین بین خطای شناسایی شده و منبع آن است. به همین دلیل، این روشها قادر به حل مسائل غیرخطی نیستند [۱۳].
توسعه سیستمهای هوشمند
در نتیجه، نیاز به توسعه یک سیستم هوشمند احساس میشود که قادر باشد انواع مختلف خطاها را پیشبینی، تشخیص و مکانیابی کند. این سیستمها از تکنیکهای هوش مصنوعی بهره میبرند.
انواع خطاها و نقصها در خطوط انتقال برق
خطوط انتقال برق تحت تأثیر نقصهای گوناگونی قرار دارند [۱۴، ۱۲، ۱۵]. این خطاها و نقصها را میتوان به دستههای مختلفی تقسیم کرد، از جمله:
- خطای تک خط به زمین (SLG)
- خطای دو خط به زمین (DLG)
- خطای سه خط (TL)
- خطای سه خط به زمین (TLG)
شایعترین خطا در این شبکهها، خطای اضافهولتاژ است که ناشی از شرایط جوی غیرقابل پیشبینی مانند رعد و برق، آتشسوزی جنگلها و طوفانها رخ میدهد [۱۷، ۱۸]. این خطاها تأثیرات مخرب و خطرناکی بر خطوط انتقال و به تبع آن بر سیستم برق دارند [۱۷].
کارایی تکنیکهای هوش مصنوعی در تشخیص خطا
تکنیکهای هوش مصنوعی در تشخیص خطا نشاندهنده دقت بالاتری هستند و در آینده نیز به عنوان گزینهای امیدوارکننده مطرح میشوند [۱۹، ۲۰، ۲۱، ۲۲]. پژوهشگران با استفاده از ترکیبهای مختلف این تکنیکها، راهکارهایی قویتر را برای حل مسائل پیچیده به دست آوردهاند [۲۳، ۲۴]. در خطوط انتقال برق، تنوع بالای خطاها وجود دارد؛ بنابراین، شناسایی آنها بر اساس شرایط جوی و خطاهای الکتریکی یا مکانیکی مرتبط با سیستم تولید انجام میشود [۱۶].
تأثیر تغییرات آب و هوایی
تغییرات آب و هوایی یکی از عوامل اصلی بروز خطاها در خطوط انتقال برق به شمار میرود. این تغییرات میتوانند بر کابلها تأثیر گذاشته و فرآیند پیری آنها را تسریع کنند [۱۷، ۱۸]. استفاده از تکنیکهای هوش مصنوعی میتواند به تسریع فرآیند تشخیص، طبقهبندی و مکانیابی خطاها در خطوط انتقال برق با ولتاژ بالا کمک کند. در این راستا، روش نوروفازی همزمان به کار گرفته میشود، زیرا این روش دو تکنیک قدرتمند هوش مصنوعی، یعنی منطق فازی (FL) و شبکههای عصبی (ANN) را با یکدیگر ترکیب میکند. این دو روش به طور مکرر و با موفقیت در زمینههای مختلف مهندسی برای حل مسائلی که روشهای سنتی قادر به ارائه راهحلهای مؤثر نبودهاند، به کار رفتهاند [۱۹، ۲۳].
مطالعات انجام شده در زمینه تشخیص خطا
در سال ۲۰۱۸، ایبول و همکارانش الگوریتمی برای تشخیص و مکانیابی خطا ارائه کردند که بر اساس نوروفازی همزمان عمل میکند. این تکنیک شامل تعیین شرایط مختلف FL و استفاده از ANN برای پردازش آنها به منظور شناسایی، طبقهبندی و مکانیابی ۱۱ نوع خطای ممکن در خطوط انتقال بود. نتایج این مطالعه نشان میدهد که دقت یک سیستم هوش مصنوعی به طور مستقیم به تعداد دادههای ورودی و طراحی سیستم وابسته است [۲، ۴]. با این حال، این مقاله تنها به یک نوع خط انتقال پرداخته و پارامترهای مهم دیگری را مورد توجه قرار نداده است.
در سال ۲۰۱۵، آنامیکا و همکارانش با بهرهگیری از سیستم استنتاج فازی، عملکرد یک خط انتقال را بهبود بخشیدند. این روش شامل طراحی سه سیستم مجزا برای رلهگذاری جهتدار خطوط انتقال، طبقهبندی خطا و برنامههای مکانیابی خطا با استفاده از جریان عیب و ولتاژ موجود در محل رله بود. نتایج مطالعه نشان داد که این روش میتواند خطاها را به طور مؤثر در هر دو جهت رو به جلو و معکوس شناسایی کند [۲۵].
در سال ۲۰۱۳، مرجان و همکارانش [۲۶] الگوریتمی برای مکانیابی خطا پیادهسازی کردند که قادر است انواع مختلف خطاها را در کریدورهای انتقال مختلط شامل خط و کابل با استفاده از معادلات تلگراف شناسایی کند. در این مطالعه، تأکید شده است که استفاده از تبدیل کلارک در شرایط موقتی میتواند به شدت مؤثر باشد. در سال ۲۰۱۲، کارلو و همکارانش در [۳] از FL برای طبقهبندی انواع مختلف خطاها در خطوط تک و دو مداره استفاده کردند و نتیجهگیری کردند که برای بهبود عملکرد سیستم خود، توابع عضویت FL باید به گونهای انتخاب شوند که با یکدیگر همپوشانی داشته باشند. آنها همچنین یک تکنیک اصلاح شده برای افزایش دقت و کارایی تشخیص خطای FL در خطوط دو مداره پیشنهاد دادند و نتایج آن با ۳۰۰۰ مورد آزمایش شد. اوایل سال ۲۰۰۵، محمود و همکارانش در [۲۷] به بررسی خطای مکانیابی در یک خط هوایی ترکیبی با کابل زیرزمینی پرداختند. شبیهسازیهای انجام شده با استفاده از متلب نشان داد که حداکثر خطا در بخش هوایی ۰.۲۱% در ۱۰۰ کیلومتر و در بخش زیرزمینی ۱.۶۴۳% در ۱۰ کیلومتر بوده است.
محدودیتهای مطالعات انجام شده
یکی از محدودیتهایی که در ادبیات مطرح شده وجود دارد، این است که تکنیک CNF به طور گستردهای در زمینههای مختلف مهندسی مورد استفاده قرار نمیگیرد. با این حال، ایبول در [۲، ۴] به بررسی استفاده از تکنیک CNF برای تشخیص و مکانیابی خطاهای خطوط انتقال برق در مقیاس محدود پرداخته است. این مقاله به تفصیل بررسی استفاده از CNF را در این زمینه در نظر گرفته و شامل تمامی پارامترهای مهم خطوط انتقال است و با استفاده از مجموعه دادههای بزرگتر و اطلاعات جامعتر در دو آزمایش صورت میگیرد. نتایج به دست آمده با نتایج مقالات [۲] و [۴] مقایسه شده است.
تکنیک نوروفازی همزمان
در این آزمایشها، ما به معرفی یک روش جدید میپردازیم که از تکنیک نوروفازی همزمان (CNF) بهره میبرد و به عملکرد دو وظیفه کلیدی پرداخته است: تشخیص و مکانیابی خطا در خطوط انتقال برق. برای انجام این دو وظیفه، دو مجموعه داده متفاوت مورد استفاده قرار گرفت، بنابراین CNF بهطور مستقل دوبار با هر یک از این مجموعهها آموزش دیده است.
تکنیک نوروفازی همزمان (CNF) نخستین بار توسط جانگ لین و لی در سال ۱۹۹۱ معرفی شد. از آن زمان، این تکنیک با موفقیت در حوزههای مختلف و برای انجام وظایف متنوعی از قبیل کنترل، تحلیل داده، تشخیص و طبقهبندی به کار رفته است. CNF در واقع ترکیبی است از دو روش مجزا: منطق فازی (FL) و شبکههای عصبی مصنوعی (ANN). در این روش، منطق فازی به تعیین قواعد پرداخته و شبکههای عصبی مصنوعی این قواعد را بهینهسازی میکنند. منطق فازی در زمینههای مختلف از جمله پردازش تصویر، شناسایی در پزشکی و نظارت تصویری کاربرد فراوانی داشته و بهطور موثری در استخراج و پردازش دادهها به کار گرفته میشود. یکی از چالشهای اصلی این روش، تعیین قواعد دقیق و یافتن تابع عضویت مناسب برای کاهش خطاست. به همین دلیل، استفاده از ANN برای پردازش دادهها و افزایش کارایی الگوریتم در این زمینه ضرورت یافته است. CNF این امکان را فراهم میآورد که FL و ANN بهطور همزمان و مشترک به تحلیل دادهها بپردازند.
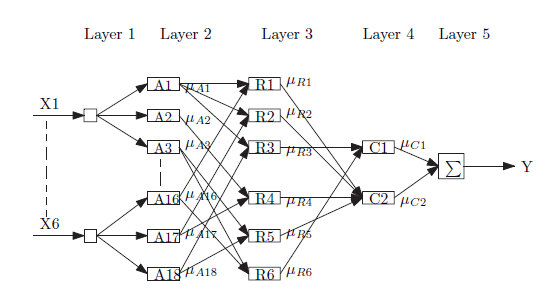
شکل ۱. معماری کلی شبکه CNF را به تصویر میکشد.
در لایه ۱، دادههای بهدستآمده از خطاهای پست بهطور مستقیم به لایه بعدی منتقل میشوند.
در اینجا، yi(۱) خروجی تمام نورونها در لایه ۱ و xi(۱) ورودی لایه ۱ را نشان میدهد. سپس در لایه ۲، فرآیند فازیسازی آغاز میشود. تابع عضیتی که در این مرحله استفاده میشود، مجموعههای مثلثی است و دو پارامتر، a و b، بهصورت زیر تعیین میشوند.
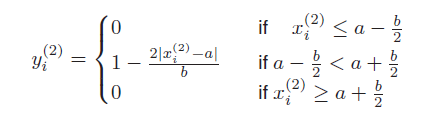
در این لایه، yi(۲) خروجی لایه ۲ و xi(۲) ورودی لایه ۲ را نشان میدهد که محور X در شکل ۲ را نمایان میسازد. همچنین، مقادیر a و b طبق شکل ۲ مشخص شدهاند.
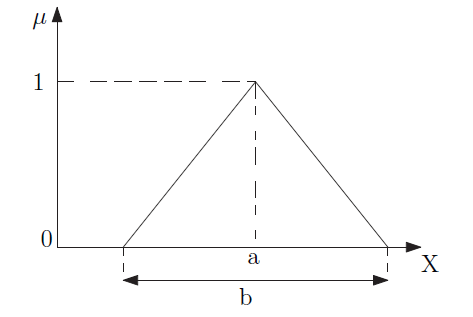
شکل ۲. تابع عضویت مثلثی
در لایه ۳، قوانین فازی گوناگون تعریف میشوند. تقاطع این قوانین با استفاده از عملگر ضرب طبق معادله ۲ اعمال میگردد.
در این معادله: yi(۳) خروجیهای لایه ۳ و xki(۳) ورودی نورون (k) در این لایه است. در لایه ۴، پیامدهای قوانین فازی نمایان میشود. CNF از عملگر احتمالساز OR برای تعیین خروجیهای هر یک از نورونها بهرهبرداری میکند.
در اینجا: yi(۴) خروجیهای لایه ۴ و xki(۴) ورودیهای نورون (k) در این لایه هستند. نهایتاً، در لایه ۵، خروجی نهایی سیستم نوروفازی نمایش داده میشود؛ لایهای که در آن فرآیند فازیزدایی انجام میگیرد. خروجی با استفاده از تکنیک مجموع محصول محاسبه میشود. معادله ۴ نشان میدهد که چگونه خروجی پیشبینیشده شبکه CNF محاسبه میگردد.
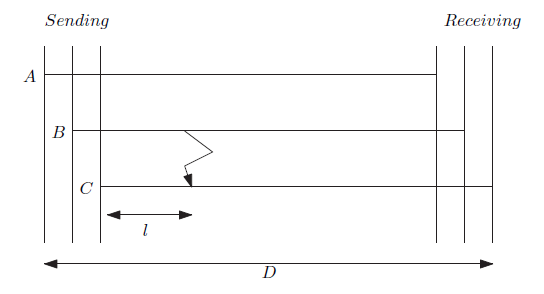
شکل ۳. مکانیابی خطای خطوط انتقال برق
| پارامتر | شرح |
|---|---|
| y | خروجی سیستم نوروفازی |
| μck | (k) خروجی لایه ۴ |
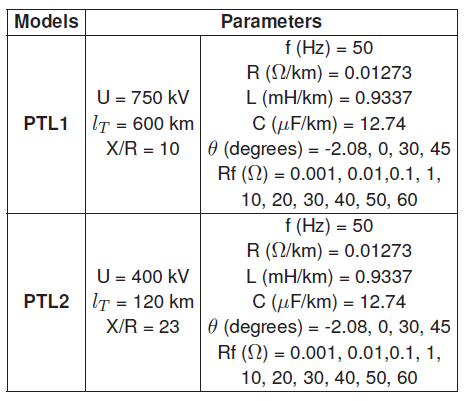

تنظیمات آزمایش
آزمایش و نتایج
آزمایش بر روی یک خط انتقال برق سه فاز (PTL) انجام شد که در شکل ۳ به تصویر کشیده شده است. این آزمایش با بهرهگیری از پارامترهای خطی ارائهشده در جدول ۱ از تأمینکننده اصلی انرژی آفریقای جنوبی، یعنی ESKOM Ltd، صورت گرفت. هر یک از این PTLها با وجود یکسان بودن پارامترهای R، L و C، از نظر ولتاژ خط و طول متفاوت بودند. شبیهسازیهای این آزمایش از طریق نرمافزار MATLAB/SIMULINK انجام شد. به منظور شبیهسازی تمامی ۱۱ نوع خطا، از یک سیگنال منطقی برای کنترل عملیات خطا بهطور دستی استفاده گردید که نحوه این کنترل در شکل ۴ نمایش داده شده است. مقاومتهای زمین و خطا بهطور دقیق تعریف و فرکانس نمونهبرداری برای شبیهساز خطا بر روی ۰.۲ تنظیم شد تا دادههای مربوط به نمونه خطا تولید گردد. بهصورت کلی، یک نمونه داده ۲۲۰۰ (۱۱ خطا × ۱۰ مقاومت خطا × ۵ ناحیه × ۴ زاویه خطا) بهدست آمد که شامل ولتاژ و جریان اتصال کوتاه از پسخطاها بود و در نهایت از آن برای آموزش و آزمایش شبکه CNF بهرهبرداری شد. این فرکانس نمونهبرداری معادل نرخی است که سیستم ورودیهای خود را نمونهبرداری میکند.
در نقاط مختلف خط، انواع گوناگون خطا با در نظر گرفتن زاویهها و مقاومتهای مختلف شبیهسازی شدند تا همهٔ انواع خطا و مکانهای وقوع آنها بر روی PTL ایجاد شود. در همین راستا، ولتاژ و جریان اتصال کوتاه در ابتدای خط ثبت شدند و به عنوان ورودی برای آزمایشها مورد استفاده قرار گرفتند.
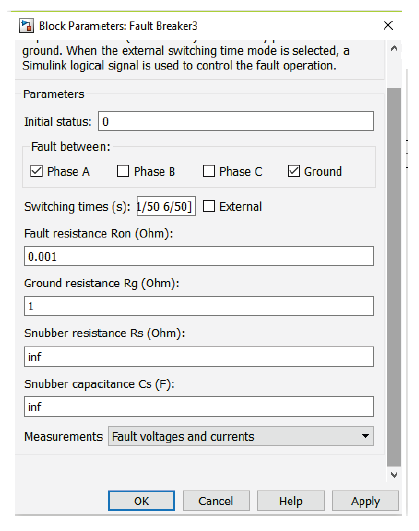
شکل ۴. وقفهزن خطا
در این تحقیق، چهار آزمایش جداگانه انجام شد و درصد تقسیمبندی برای دو مجموعه داده مربوط به نوع و مکان خطا، ۷۰ درصد برای آموزش و ۳۰ درصد برای آزمایش تعیین شد. آزمایشها بهصورت مستمر با استفاده از ۵۵۰، ۱۱۰۰ و ۲۲۰۰ داده انجام شدند که جزئیات آن در جدول ۳ آمده است. در دو آزمایش نخست، شناسایی نوع خطا در خطوط انتقال طولانی و کوتاه انجام گردید، در حالیکه آزمایشهای سوم و چهارم به مکانیابی خطا در این خطوط اختصاص یافتند.
برای آزمایش شناسایی خطا، شبکه CNF که در شکل ۱ مشاهده میشود، با ۵ لایه مخفی مورد استفاده قرار گرفت. در این آزمایش، ساختار روش CNF با استفاده از دادههای استاندارد شدهٔ بعد از خطا تعیین شد. تعداد محاسبات نورونها برای هر لایه در این شبکه بر اساس عوامل مشخصی مانند تعداد ورودیها، تعداد شرایط FL و نوع تابع عضویت تعیین گردید [۲، ۳۰، ۳۳]. در نتیجه، ساختار دقیقترین شبکه CNF برای شناسایی نوع خطای خطوط انتقال برق بهدست آمد.
در لایه اول، شش نورون به کار گرفته شد که این نورونها به ترتیب با شش متغیر ورودی ضروری شامل Va، Vb، Vc، Ia، Ib و Ic هماهنگ هستند. این شش متغیر، نمایانگر ریشههای میانگین مربعات (RMS) ولتاژ خطا به زمین و جریان اتصال کوتاه در هادیهای A، B و C خط انتقال برق میباشند. دادهها بهوسیلهٔ معادله نرمالسازی زیر نرمالسازی شدند.
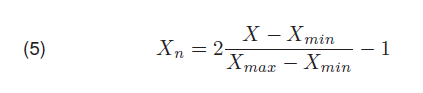
در اینجا: Xn داده نرمال شده برای هر متغیر است و Xmin و Xmax حداقل و حداکثر مقادیر هستند.
در لایه اول، بعد خروجی نمایانگر شش متغیر ورودی با ضرب تعداد خطاها (۶×۲۲۰۰) است. در لایه دوم، سه شرط برای الگوریتم CNF برقرار شده بهطوریکه تعداد نورونها در این لایه برابر با تعداد شرایط FL ضربدر تعداد دادههای ورودی است [۳۱، ۳۲]. بنابراین، تعداد نورونها در لایه دوم معادل ۶×۳ = ۱۸ نورون خواهد بود. بعد خروجی بهدستآمده برابر با تعداد نورونها ضربدر تعداد خطاها (۱۸×۲۲۰۰) میباشد.
سه شرط FL حیاتی عبارتند از N1، N2 و N3.
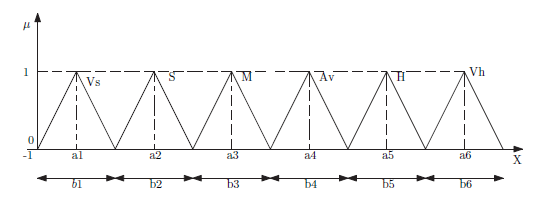
شکل ۵. تابع عضویت
| محدوده | تعریف |
|---|---|
| بسیار کوچک (VS) | کمتر از حد مشخص |
| کوچک (S) | بین VS و حد متوسط |
| متوسط (M) | در حد متوسط |
| میانگین (AV) | بیشتر از الحد متوسط |
| بالا (H) | بسیار بالاتر از حد متوسط |
| بسیار بالا (Vh) | بیشتر از H |
این شرایط بهطور زیر تعیین گردید:
پارامترهای Pn به صورت زیر محاسبه شدند:
که در آن:
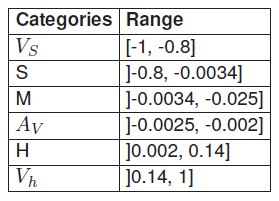
Ia، Ib و Ic جریانهای پس از خطا در هادیهای A، B و C خطوط انتقال هستند. انتخاب انجام شده در لایه دوم بر اساس تابع عضویت دادهها صورت گرفت. در این آزمایش، از یک تابع عضویت مثلثی مطابق با شکل ۵ استفاده شد، به محض اینکه دستهبندیهای تابع عضویت با محدودههای مقادیر خود طبق جدول ۲ مشخص گردیدند.
در لایه سوم، هر نورون نمایانگر نوع خاصی از خطا است. بنابراین برای ۱۱ شرایط FL، یازده نورون ضروری بودند [۳۳]. بعد خروجی برای این لایه، بر اساس تعداد شرایط FL و کل تعداد دادههای استفاده شده (۱۱ × ۲۲۰۰) محاسبه گردید. در لایه چهارم، تعداد توابع عضویت برابر با شش است که با تعداد نورونها همخوانی دارد.
از این رو، به شش نورون احتیاج بود. خروجیهای هر نورون در این لایه با استفاده از روش احتمالمدار OR محاسبه شدند و بعد خروجی در این لایه معادل ۶ × ۲۲۰۰ است. در لایه پنجم، تکنیک میانگین مقدار مرکزها برای تعیین خروجی شبکه CNF بهکار گرفته شد. همانطور که از معادله ۸ پیداست، تنها دادههای جریان برای تعریف و تنظیم قوانین فوزیفیکیشن استفاده شدند. معمولاً در چنین آزمایشهایی، یک پارامتر برای تنظیم قوانین FL بهکار میرود تا زمان محاسبات آزمایش و پیچیدگی کاهش یابد اما افزایش متغیرهای ورودی میتواند به کاهش خطای بهدستآمده بینجامد [۲]. بنابراین، بعد خروجی نهایی برای طبقهبندی خطا برابر با ۱×۲۲۰۰ خواهد بود. شرایط FL متنوعی که برای تنظیم پارامترهای تکنیک CNF بهکار رفتهاند به شرح زیر است:
- اگر N1 برابر Vh و N2 برابر H و N3 برابر VS باشد، آنگاه SLAG
- اگر N1 برابر VS و N2 برابر Vh و N3 برابر H باشد، آنگاه SLBG
- اگر N1 برابر H و N2 برابر VS و N3 برابر Vh باشد، آنگاه SLCG
- اگر N1 برابر VS و N2 برابر Vh و N3 برابر M باشد، آنگاه DLAB
- اگر N1 برابر VS و N2 برابر H و N3 برابر Vh باشد، آنگاه DLBC
- اگر N1 برابر Vh و N2 برابر VS و N3 برابر S باشد، آنگاه DLAC
- اگر N1 برابر VS و N2 برابر Vh و N3 برابر AV باشد، آنگاه DLABG
- اگر N1 برابر VS و N2 برابر S و N3 برابر Vh باشد، آنگاه DLBCG
- اگر N1 برابر Vh و N2 برابر S و N3 برابر S باشد، آنگاه DLACG
- اگر N1 برابر S و N2 برابر S و N3 برابر H باشد، آنگاه TLABC
- اگر N1 برابر S و N2 برابر S و N3 برابر Vh باشد، آنگاه TLABCG
شکل ۶. نمودار جریان تکنیک شناسایی و طبقهبندی خطا
شکل ۷. ساختار شبکه برای مکانیابی خطا
نتایج و بحث آزمایشات
در این بخش، دو آزمایش (آزمایش ۱ و آزمایش ۲) با استفاده از شبکه CNF به منظور شناسایی نوع خطا در دو خط انتقال انجام شد. مراحل الگوریتم این آزمایشات که در چارت جریان شکل ۶ به تصویر کشیده شده، به صورت زیر است:
- بارگذاری فایل دادهها
- استخراج دادههای ورودی از فایل
- اگر استخراج موفقیتآمیز بود، دادههای ورودی را نرمالسازی کنید؛ در غیر این صورت، مرحله قبلی را تکرار نمایید
- تعریف دادههای خروجی
- نرمالسازی دادههای خروجی
- تعریف عملکرد هر نورون در تمامی لایهها از لایه ۱ تا لایه ۵
- در صورت موفقیت در مرحله قبلی، وزنها را مقداردهی اولیه کنید؛ در غیر این صورت، مرحله قبلی را دوباره انجام دهید
- شناسایی خطا در هر نورون
- بهروز رسانی وزنها میان نورونهای مختلف
- تعریف تعداد دورههای آموزشی
- آموزش و آزمایش ساختار نوروفازی به صورت همزمان
برای آزمایشات ۳ و ۴، ساختار CNF برای مکانیابی خطا در هر دو خط در شکل ۷ نمایش داده شده است.
در این آزمایشات، معادله تلگرافچی به منظور مکانیابی خطاها بر روی خطوط انتقال برق به کار رفته است. این معادله، سه فاز را به تبدیل کلارک تبدیل کرده و متغیرهای ۰، آلفا (α) و بتا (β) را مشخص میسازد [۲، ۳۴]. اهمیت تبدیل کلارک در مکانیابی خطا به این دلیل است که در خطوط انتقال برق، با خطاهای متقارن و نامتقارن مواجه هستیم. خطوط سه فاز در شکل ۳ به همراه خطایی که در فاصله l از سمت تولید رخ میدهد، نشان داده شدهاند.
ولتاژها و جریانها برای خطوط سه فاز انتقال از طریق تبدیل کلارک به صورت زیر پردازش میشوند:
.
و
.
بنابراین، میتوان پارامترهای فاصله خطا را به شکل زیر محاسبه کرد:
.
که در آن i برابر با ۰، α و β است.
lα و lβ به عنوان دو حالت مساحتی تعریف میشوند، در حالی که l0 حالت زمین را شناسایی میکند. γi، Zci، Υi و Zi بر اساس پارامترهای خط به کار رفته در معادله ۱۲ محاسبه میگردند:
.
R، L، G و C به ترتیب پارامترهای خط، مقاومت، القایی، هدایتی و خازنی هستند. Ai و Bi بر اساس ولتاژهای خط، فاصله خط و امپدانس خط طبق معادلات ۱۳ و ۱۴ تعریف میشوند:
.
و
.
یک نقطه دقیق برای مکانیابی خطا میتواند از طریق تعیین مناسب حالتهای ۰، آلفا و بتا مشخص شود. VS برابر با ولتاژ ارسالی، VR ولتاژ دریافتی و D کل طول خط است.
.
lα برای تمامی انواع خطا به جز خطاهای خط به خط معتبر است، که در این موارد lβ به کار میرود.
ابعاد خروجیها از لایه ۱ تا لایه ۵ برابر با ۲۲۰۰×۶ هستند. با این حال، پس از اینکه دادهها به ترتیب به متغیرهای ۰، α و β تقسیم شدند، ابعاد خروجیهای بهدست آمده در لایه ۵ به صورت ۶۰۰×۱، ۶۰۰×۱ و ۱۰۰۰×۱ خواهد بود. الگوریتم CNF برای مکانیابی خطا با استفاده از نرمافزار Matlab برنامهنویسی شده است. چارت جریان الگوریتم CNF برای مکانیابی خطا و مراحل آن به شرح زیر در شکل ۸ قابل مشاهده است:
شکل ۸. چارت جریان تکنیک مکانیابی خطا
- بارگذاری دادهها
- تعریف متغیرها
- لایه ۱ دادههای ورودی را نرمالسازی کرده و به لایه ۲ میفرستد
- لایه ۲ دادهها را به دادههای ۰، α و β تقسیم میکند
- لایه ۳ تبدیل کلارک را اجرا میکند
- لایه ۴ پارامترهای منتقل شده (ولتاژ و جریان) را تعیین میکند
- لایه ۵ فاصلههای خروجی را محاسبه میکند
- مقداردهی اولیه وزنها و تعیین خطا در هر نورون
- بهروزرسانی وزنها در نورونهای مختلف برای هر لایه
- تعریف تعداد دورهها و آموزش و آزمایش سیستم
در محاسبه خطا، اندازه اهمیت ویژهای دارد [۳۵، ۳۶، ۳۷]. بنابراین، مقادیر خطا برای مکانیابی خطا طبق معادله ۱۶ محاسبه شد.
.
که در آن Ddesired بهمعنای فاصله خطای مطلوب و Dpredicted فاصله خطا است که با استفاده از الگوریتم مشخص شده است، و D نیز کل طول خط محسوب میشود.
نتایج و بحث
یافتههای تجربی نشان میدهند که دقیقترین نتایج زمانی حاصل میشود که از مجموعه داده ۲۲۰۰ استفاده گردد؛ این نکته در جدول ۳ به وضوح به تصویر کشیده شده است. در این آزمایش برای طبقهبندی خطا، تعداد نورونهایی که توپوژی ساختار CNF را مشخص میکنند بر اساس قوانین FL تعیین شدهاند. به همین دلیل، ساختار الگوریتم CNF در شناسایی و طبقهبندی خطاها ثابت بوده و برای هر دو خط انتقال بلند و کوتاه برابر با ۶-۱۸-۱۱-۶-۱ میباشد.
خطای ارزیابی با جمع کردن دادههای ورودی گوناگون که شرایط تعیین شده توسط FL را برآورده نمیکنند و تقسیم این مجموع بر تعداد کل دادههای ورودی بهدست آمده است. به همین ترتیب، دقت پیشبینی نوع خطای حاصل بهطور تقریبی ۹۷.۵٪ برای خط طولانی و ۹۵.۶٪ برای خط کوتاه به دست آمد.
| نوع خطا | دقت پیشبینی |
|---|---|
| خط طولانی | 97.5% |
| خط کوتاه | 95.6% |
جدولهای ۴ و ۵ به ترتیب انواع مختلف خطاها در خط انتقال بلند و کوتاه را معرفی کرده و خروجیهای دیفوزیفیکاسیونی که پس از اعمال شرایط FL بهدست آمدهاند را ارائه میدهند. خروجیهای دیفوزیفیکاسیون بهدست آمده برای DLAB، DLAC، TLABC و TLABCG تقریباً به صفر نزدیک هستند. تمامی متغیرهای ورودی که شرایط FL را تأمین نمیکنند بهعنوان شرایط خطای “غیر قابل اعمال” (N/A) در نظر گرفته شدند و این متغیرهای N/A در تعیین خطای دقت پیشبینی به کار رفتهاند.
شکل ۹ مجموع مساحت تمامی خطاهایی که در ۶۰۰ کیلومتر، Rf = ۰.۰۰۱ Ω و زاویه خطای -۲.۰۸۹۲۰ بدون دیفوزیفیکاسیون برای خط طولانی اتفاق افتادهاند را نشان میدهد، در حالی که شکل ۱۰ همین مجموع را برای خط کوتاه در ۱۲۰ کیلومتر، Rf = ۰.۰۰۱ Ω و زاویه خطای -۲.۰۸۹۲۰ نمایش میدهد.
شکلهای ۹ و ۱۰ برای هر ناحیهای که ممکن است خطا رخ دهد، منحصر بهفرد بوده و میتوانند در پیشبینی یا طبقهبندی خطا یا مکانیابی آنها استفاده شوند. در references [۲] و [۴]، نویسندگان به این مهم اشاره کردهاند که خروجی دیفوزیفیکاسیونی که در ۱۲۰ کیلومتر با Rf = 10Ω و زاویه خطا ۴۵ درجه آزمایش شده و در شکلهای ۱۱ و ۱۲ به تصویر کشیده شده است، میتواند به منظور طبقهبندی و مکانیابی دقیق خطاهایی که ممکن است در یک خط انتقال با ولتاژ بسیار بالا حادث شوند، مورد استفاده قرار گیرد.
نتایج مکانیابی خطا با شبکه عصبی-فازی همزمان (CNF)
برای ارزیابی نتایج مکانیابی خطا، ساختار شبکه CNF بر پایه پارامترهای گوناگونی که از روش تبدیل کلارک (Clarke’s transformation) استخراج شدند، طراحی گردید.
شکل ۹. مجموع مساحت خطا برای خط طولانی در ۶۰۰ کیلومتر با Rf = ۰.۰۰۱ Ω و زاویه خطای ۲.۰۸۹۲- درجه
شکل ۱۰. مجموع مساحت خطا برای خط کوتاه در ۴۸ کیلومتر با Rf = ۰.۰۰۱ Ω و زاویه خطای ۲.۰۸۹۲- درجه
شکل ۱۱. خروجی غیرفازیسازی (defuzzification) CNF برای طبقهبندی خطا در خطی که ولتاژ ۷۳۵ کیلوولت را در طول ۶۰۰ کیلومتر انتقال میدهد [۲].
شکل ۱۲. خروجی غیرفازیسازی CNF برای مکانیابی خطا در همان خط ۷۳۵ کیلوولتی به طول ۶۰۰ کیلومتر [۲].
| مکان خطای مطلوب (km) | مکان خطای پیشبینیشده (km) |
|---|---|
در این ساختار، به هر پارامتر یک نورون (neuron) اختصاص داده شد؛ بنابراین معماری الگوریتم CNF برای مکانیابی خطا به صورت ۶-۶-۶-۶-۳ تعریف گردید. دقت کلی پیشبینی برای خط طولانی حدود ۹۹.۲۳۰۹% و برای خط کوتاه حدود ۹۷.۷۷% بهدست آمد. جدول ۳، خطاهای متنوع حاصل از دامنه دادههای شبیهسازی را نشان میدهد.
جدولهای ۶ و ۷ بهترتیب نوع خطا را برای خطوط طولانی و کوتاه همراه با مکان پیشبینیشده ارائه میدهند: برای خط طولانی در فواصل ۶۰۰ و ۱۲۰ کیلومتر، و برای خط کوتاه در فواصل ۱۲۰ و ۴۸ کیلومتر. جدولهای ۸ و ۹ نیز خطاهای پیشبینی مکان خطا را برای نقاط مختلف روی خطوط طولانی و کوتاه، با مقاومت خطای ۰.001Ω و زاویه خطای ۲.۰۸۹۲- درجه نشان میدهند.
| مکان خطای مطلوب (km) | مکان خطای پیشبینیشده (km) |
|---|---|
| فاصله واقعی (km) | خطا (%) |
|---|---|
| فاصله واقعی (km) | خطا (%) |
|---|---|
خطاهای مکانیابی با استفاده از معادله ۱۶ محاسبه شدند. با مقایسه دو جدول ۸ و ۹، مشاهده میشود که در فاصله ۱۲۰ کیلومتری جدول ۸، خطاهای پیشبینی کمتر از فاصله مشابه در جدول ۹ است. این اختلاف میتواند ناشی از ماهیت و ویژگی مجموعه دادههای بهکاررفته باشد.
بدترین حالت ممکن است هرگاه یکی از قوانین فازی (fuzzy rules) رعایت نشود، رخ دهد. برای طبقهبندی خطا مطابق جدول ۵، بدترین سناریو مربوط به نوع خطای SLCG است که در ۴۸ [TRUNCATED]
پرسشهای متداول
تکنیک نوروفازی همزمان چه مزایایی دارد؟
این تکنیک توانایی تشخیص و مکانیابی خطاها با دقت بالا را دارد.
چرا نگهداری مداوم خطوط انتقال برق ضروری است؟
برای جلوگیری از خرابیهای جدی و اختلال در خدمات به مشتریان.
انواع تکنیکهای موجود برای تشخیص خطا کدامند؟
از جمله تبدیل موجک، طبقهبند بیز ساده و روش k-means.
منبع: powerquality.blog
