بلاگ
تحلیل و بهبود کیفیت توان در سیستمهای الکتریکی
- چکیده
- مقدمه
- سیستم محرک الکتریکی با اتصال الاستیک طولانی
- شکلها
- زاویه پیچش در مقابل زمان
- محدودکننده فعال مرجع جریان آرمیچر
- مرجع سرعت زاویهای در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- تفاوت در سرعت زاویهای در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- سرعت زاویهای در ورودی شافت در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- سرعت زاویهای در خروجی شافت در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- گشتاور الکترومغناطیسی موتور در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- زاویه پیچش در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- مرجع سرعت زاویهای در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- تفاوت در سرعت زاویهای در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- سرعت زاویهای در ورودی شافت در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- سرعت زاویهای در خروجی شافت در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- گشتاور الکترومغناطیسی موتور در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- زاویه پیچش در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- نتایج
- منابع
فهرست
- 1 چکیده
- 2 مقدمه
- 3 سیستم محرک الکتریکی با اتصال الاستیک طولانی
- 4 شکلها
- 5 زاویه پیچش در مقابل زمان
- 6 محدودکننده فعال مرجع جریان آرمیچر
- 6.1 مرجع سرعت زاویهای در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- 6.2 تفاوت در سرعت زاویهای در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- 6.3 سرعت زاویهای در ورودی شافت در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- 6.4 سرعت زاویهای در خروجی شافت در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- 6.5 گشتاور الکترومغناطیسی موتور در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- 6.6 زاویه پیچش در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
- 6.7 مرجع سرعت زاویهای در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- 6.8 تفاوت در سرعت زاویهای در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- 6.9 سرعت زاویهای در ورودی شافت در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- 6.10 سرعت زاویهای در خروجی شافت در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- 6.11 گشتاور الکترومغناطیسی موتور در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- 6.12 زاویه پیچش در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
- 7 نتایج
- 8 منابع
چکیده
در این مقاله، یک ساختار ساده برای محدودکننده فعال جریان مرجع در سیستم کنترل موتورهای BLDC معرفی شده است. این محدودکننده به کنترلکننده سرعت اجازه میدهد تا بدون وقفه کار خود را انجام دهد، بهواسطه تنظیم خودکار نرخ تغییر مرجع سرعت زاویهای که به ممان اینرسی واقعی وابسته است. نتایج تحقیقاتی که مؤثر بودن ساختار پیشنهادی را تصدیق میکند، در ادامه ارائه شده است.
مقدمه
رشد سریع و تنوع در سیستمهای محرک الکتریکی نیازمند تسلط بر دانش نظری و عملی وسیع و همچنین بهکارگیری راهحلهای نوین و خلاقانه توسط طراحان و کاربران امروز است. این سیستمها در تمامی بخشهای صنعتی به کار میروند، و از اینرو، عملکرد بدون نقص آنها از اهمیت بالایی برخوردار است. تحلیل وضعیتهای عملکرد این محرکها معمولاً با حفاظت از ایمنی آنها گره خورده است. یکی از مسائل کلیدی در این زمینه، شناسایی پدیدههای تشدید مکانیکی یا پدیدههای نزدیک به تشدید است که برای سیستم میتواند بسیار خطرناک باشد. نادیده گرفتن تحلیل و تشخیص مداوم ارتعاشات در سیستمهای الکترومکانیکی میتواند منجر به بروز خرابیها و مشکلات جدی شود.
موتور الکتریکی، که بخشی از یک سیستم محرک الکتریکی به حساب میآید، از طریق شافت محرک که بخش انتقال قدرت مکانیکی است، به یک مکانیزم کاری متصل میشود. انتقالات قدرت مکانیکی میتوانند بهصورت تکمسیر یا چندمسیر باشند و گاهی شامل جعبهدندهها و کلاچها نیز میشوند. شافتهای محرکه طولانی، که به عنوان شافتهای انتقال شناخته میشوند، عمدتاً در سیستمهای محرک صنعت فولاد به کار میروند، بهویژه در سیستمهایی که برای آسیابهای نورد طراحی شدهاند. این شافتها معمولاً بیش از ۱۰ متر طول و قطرهایی بین ۰.۵ تا ۰.۸ متر دارند. همچنین، این شافتها در سیستمهای محرک راکتورهای پلیمریزاسیون نیز به کار میروند که طول آنها بین ۴ تا ۷ متر است. علاوه بر این، شافتهای انتقال در مجموعههای ژنراتورهای هیدرولیکی، سیستمهای محرک کشتیها، سیستمهای محرک زیردریایی و دیگر موارد مشابه نیز استفاده میشوند.
سیستمهای کنترل موتورهای الکتریکی معمولاً به کنترلکنندههای موقعیت، سرعت و جریان یا گشتاور تجهیز میشوند. تغییرات ناگهانی یا سریع در مرجع سرعت زاویهای میتواند به قفل شدن موقت کنترلکننده سرعت منجر شود که نتیجهاش اعمال محدودکننده بر خروجی کنترلکننده (محدودکننده جریان مرجع) است. این قفل شدن موجب بروز عواقب منفی بهویژه در سیستمهای محرکی میشود که در آنها اتصالات الاستیک طولانی (شافتهای انتقال) میان موتور الکتریکی و ماشینکاری وجود دارد. در این شرایط، شافتهای انتقال تاب میخورند و گشتاورهای چرخشی به مقادیر بالایی میرسند که میتواند به مراتب بیشتر از گشتاور نامی موتور باشد.
در این مقاله، یک ساختار ساده برای محدودکننده فعال جریان مرجع در سیستم کنترل موتور DC براشلس (BLDC) پیشنهاد شده است. این محدودکننده به کنترلکننده سرعت این امکان را میدهد که بهطور مداوم و بدون وقفه کار کند، چرا که نرخ تغییر مرجع سرعت زاویهای بهطور خودکار بر اساس ممان اینرسی واقعی تنظیم میشود.
سیستم محرک الکتریکی با اتصال الاستیک طولانی
سیستم محرک مورد بررسی در این مقاله شامل یک موتور BLDC با توان ۴ کیلووات است که به یک سیستم کنترل، شافت انتقال فولادی به طول ۰.۶۶ متر و قطر ۰.۰۰۸ متر، جرم چرخان اضافی با ممان اینرسی JL و یک ژنراتور DC متصل میشود. برای اندازهگیری جابجایی زاویهای و سرعت زاویهای، دو انکودر چرخشی incremental با دقت ۳۶۰۰ پالس در هر دور در انتهای شافت انتقال نصب شدهاند. بهعلاوه، ترانزیستورهای اثر هال برای اندازهگیری جریانهای فاز موتور به کار رفتهاند. سیگنالهای اندازهگیری شده از این ترانزیستورها به یک کامپیوتر آزمایشگاهی با دو دستگاه ورودی/خروجی چندمنظوره ارسال میشوند.
شکلها
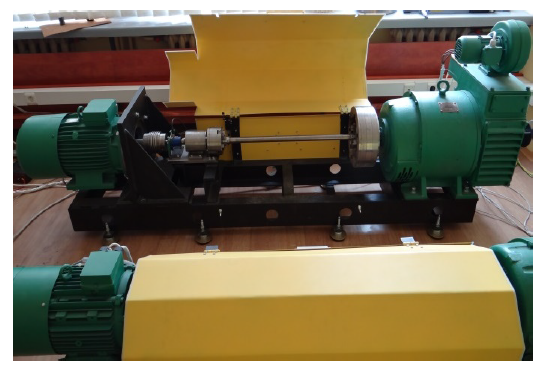
در شکل ۱، عکسی از سیستم محرک الکتریکی مورد بررسی نشان داده شده است.
شکل ۱. عکسی از سیستم محرک الکتریکی مورد بررسی
در شکل ۲، شماتیک استاندارد سیستم کنترل موتور BLDC به نمایش درآمده است. در این شکل، SC کنترلکننده سرعت (کنترلکننده سرعت زاویهای)، ST تریگر اشمیت، RPS حسگرهای موقعیت روتور (حسگرهای اثر هال)، HC کد اثر هال، ACC محاسبهکننده جریان کلاف و ESS انتخاب سیگنال الکترونیکی را نشان میدهد.
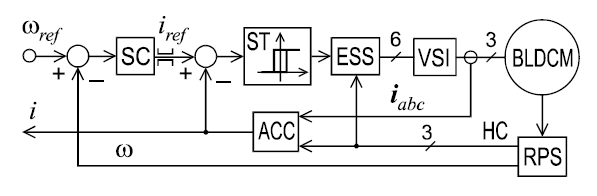
شکل ۲. سیستم کنترل معمولی موتور BLDC
در شکلهای ۳ تا ۶، موجهای مثالیابی شده از سرعتهای زاویهای در ورودی و خروجی شافت، تفاوت در سرعت زاویهای و زاویه پیچش شافت برای سیستم محرک مورد بررسی در حین شروع موتور، کار بدون بار و کار تحت بار نمایش داده شدهاند. این دادهها از طریق شبیهسازی کامپیوتری و اندازهگیریها در ایستگاه آزمایش (شکل ۲) به دست آمدهاند. الگوریتم مدلسازی شافت طولانی بر مبنای یک خط انتقال الکتریکی در شبیهسازی استفاده شده است.
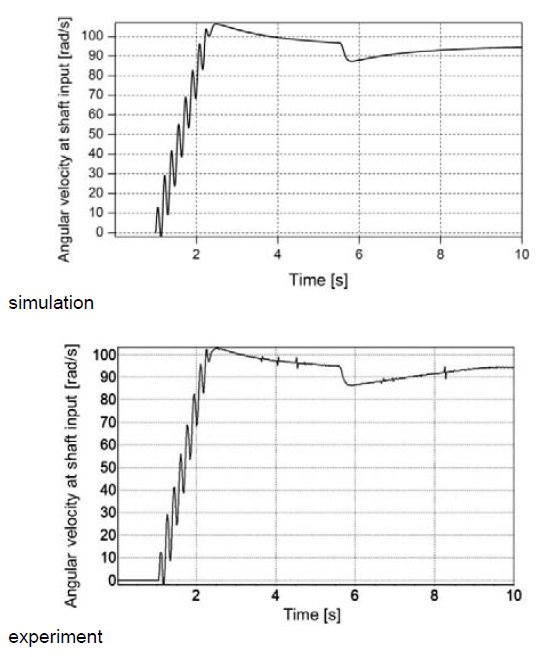
شکل ۳. سرعت زاویهای در ورودی شافت در مقابل زمان

شکل ۴. سرعت زاویهای در خروجی شافت در مقابل زمان
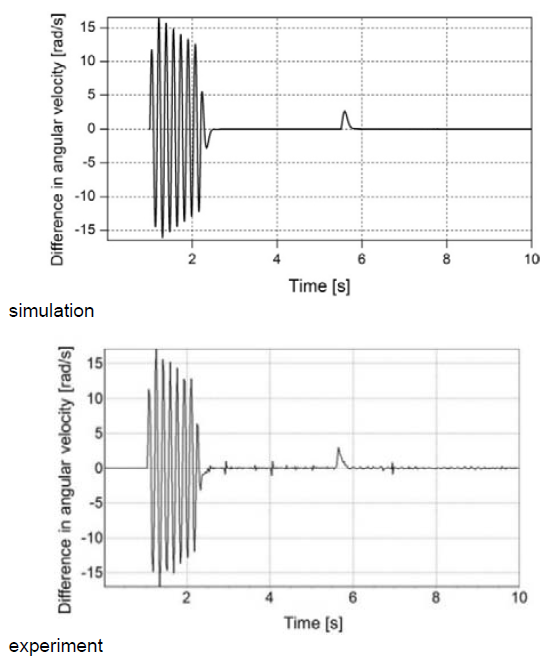
شکل ۵. تفاوت در سرعت زاویهای در مقابل زمان
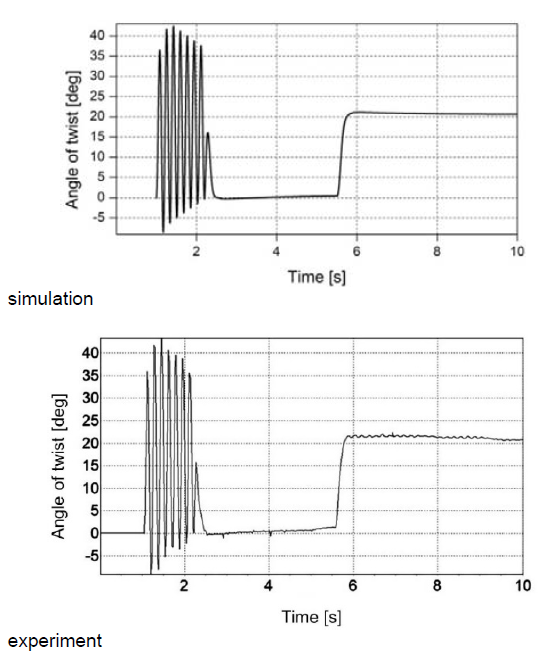
زاویه پیچش در مقابل زمان
در این تحقیق، پارامترهای موتور BLDC با قدرت ۴ کیلووات و شافت انتقال فولادی به طول ۰.۶۶ متر و قطر ۰.۰۰۸ متر، بر اساس دادههای واقعی آزمایشگاه [۱] در یک شبیهسازی مورد بررسی قرار گرفته است. انتهای شافت انتقال با یک جرم چرخشی به میزان JL = ۰.۱۱ کیلوگرم·متر² و یک گشتاور مکانیکی بارگذاری شده است.
قفل شدن کنترلکننده سرعت بهطور واضح در ثانیه اول عملکرد موتور قابل مشاهده است؛ این بدان معناست که با اولین تغییر ناگهانی در مرجع سرعت زاویهای موتور در ورودی سیستم، این وضعیت نمود پیدا میکند (اشکال ۳ تا ۶). اما به محض اینکه کنترلکننده سرعت از ناحیه محدود کننده خارج میشود، ارتعاشات به سرعت با آزاد شدن عملکرد کنترلکننده کاهش مییابند. علاوه بر این، یک سیستم کنترل استاندارد (شکل ۲) بهطور مؤثری ارتعاشات را بدون نیاز به مدارها یا دستگاههای اضافی کاهش میدهد.
محدودکننده فعال مرجع جریان برای سیستم کنترل موتور BLDC
بهمنظور کاهش ارتعاش در هر وضعیت عملیاتی سیستم درایو، بهویژه در هنگام شروع به کار موتور، ضروری است که نرخ افزایش مرجع سرعت زاویهای به طور عمده کاهش یابد. با این حال، شدت این کاهش متناسب با ممان اینرسی واقعی روتور موتور و جرمهای چرخشی متصل به آن باید محاسبه شود. در مکانیزمهای پیچیدهتر، این اقدام نیازمند تعیین یک ممان اینرسی معادل است که به زبان شافت موتور بیان میشود. در عوض، این مقاله ساختاری ساده از یک محدودکننده فعال مرجع جریان (شکل ۷) را پیشنهاد میکند که امکان عملکرد بیوقفه کنترلکننده سرعت را از طریق نرخ تغییر خودکار مرجع سرعت زاویهای بر اساس ممان اینرسی واقعی فراهم می آورد. این ساختار همچنین میتواند به سیستم کنترل استاندارد موتور BLDC (شکل ۲) متصل شود.
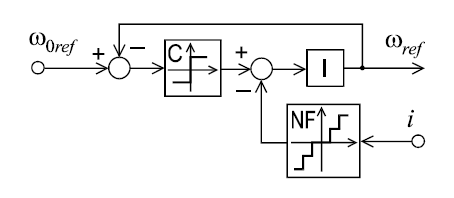
محدودکننده فعال مرجع جریان آرمیچر
در شکلهای ۸ تا ۱۹، موجهای نمونهای مرجع سرعت زاویهای، تفاوت در سرعت زاویهای، سرعتهای زاویهای در ورودی و خروجی شافت، گشتاور الکترومغناطیسی موتور و زاویه پیچش شافت در سیستم درایو مورد بررسی قرار میگیرند، که دارای کمیت مرجع جریان فعال (شکل ۷) هستند.
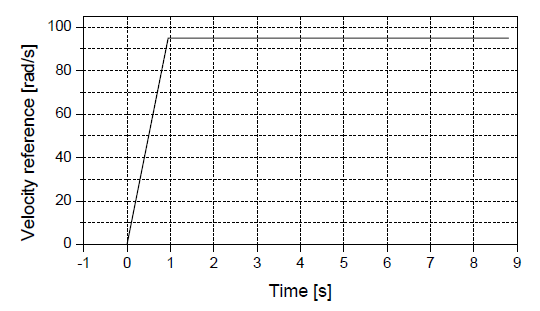
مرجع سرعت زاویهای در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
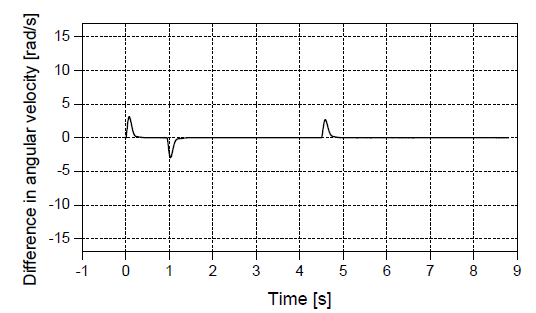
تفاوت در سرعت زاویهای در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
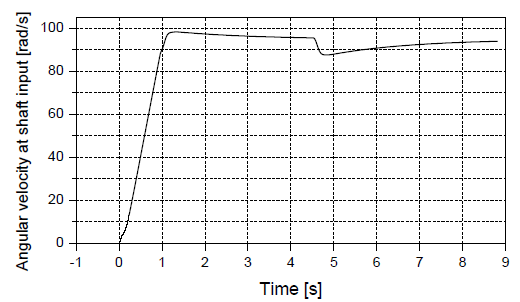
سرعت زاویهای در ورودی شافت در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
سرعت زاویهای در خروجی شافت در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
گشتاور الکترومغناطیسی موتور در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
زاویه پیچش در مقابل زمان، JL = ۰.۱۱ کیلوگرم·متر²
مرجع سرعت زاویهای در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
تفاوت در سرعت زاویهای در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
سرعت زاویهای در ورودی شافت در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
سرعت زاویهای در خروجی شافت در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
گشتاور الکترومغناطیسی موتور در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
زاویه پیچش در مقابل زمان، JL = ۰.۹۴ کیلوگرم·متر²
شرایط عملیاتی مشابهی نظیر آنچه که پیشتر با یک محدودکننده جریان استاتیک (شکل ۲) تشریح شد، مد نظر قرار گرفته است؛ بهطور خاص شروع به کار موتور، کار در حالت بیحرکت و کار تحت بار. انتهای شافت انتقال با یک جرم چرخشی اضافی به وزن JL = ۰.۱۱ کیلوگرم·متر² و ۰.۹۴ کیلوگرم·متر² بارگذاری شده است و همچنین یک گشتاور مکانیکی با مقدار نامی بر آن اعمال میشود.
نتایج
این مقاله به معرفی ساختار سادهای از یک محدودکننده فعال مرجع جریان برای سیستم کنترل موتور DC بدون جاروبک (BLDC) میپردازد. این محدودکننده امکان عملکرد بیوقفه کنترلکننده سرعت را به دلیل نرخ تغییر خودکار مرجع سرعت زاویهای بر اساس ممان اینرسی واقعی فراهم میکند. راهحل پیشنهادی امکان کاهش ارتعاش در هر وضعیت عملیاتی سیستم درایو؛ از جمله در حین شروع به کار موتور، کار در حالت بیحرکت و کار تحت بار را ممکن میسازد. این موضوع بهویژه در سیستمهای درایو که دارای کوپلینگهای الاستیکی بلند (شافتهای انتقال) هستند، که منجر به ارتعاشات بالا در این سیستم مکانیکی میشود، حائز اهمیت است.
منابع
- Popenda A. , Lis M., Nowak M., Blecharz K., Mathematical Modelling of Drive System with an Elastic Coupling Based on Formal Analogy between the Transmission Shaft and the Electric Transmission Line, Energies, 1181(2020), No. 13, 1-14
- Lis M. , Modelowanie matematyczne procesów nieustalonych w elektrycznych układach napędowych o złożonej transmisji ruchu, Wydawnictwo Politechniki Częstochowskiej, Częstochowa 2013
- Popenda A., Mathematical modelling of transmission shafts based on electrical and mechanical similarities, Przegląd Elektrotechniczny, 95(2019), No. 12, 196-199.
- Rusek A., Stany dynamiczne układów napędowych z silnikami indukcyjnymi specjalnego wykonania, Wydawnictwo Politechniki Częstochowskiej, Częstochowa 2012
- Popenda A., Modelowanie i symulacja dynamicznych stanów pracy układów napędowych do reaktorów polimeryzacji z silnikami indukcyjnymi specjalnego wykonania, Wydawnictwo Politechniki Częstochowskiej, Częstochowa 2011
- Czaban A. , Lis M. , Mathematical Modelling of Transient States in a Drive System with a Long Elastic Element, Przegląd Elektrotechniczny, 88(2012), No. 12b, 167–170.
- Lis M. , Szaf raniec A. , Model matematyczny synchronicznego układu pompowego o podatnej transmisji ruchu, Maszyny Elektryczne – Zeszyty Problemowe, 118(2018), nr 2, 165–170.
- Szaf raniec A. , Modelowanie matematyczne procesów oscylacyjnych w napędzie elektrohydraulicznym o podatnej transmisji ruchu, Przegląd Elektrotechniczny, 93(2017), nr 12, 167-170
- Andr zejewski A. , Time-Optimal Position Control of DC Motor Servo Drive, Przegląd Elektrotechniczny, 95(2019), No. 12, 85-88
- Jakubiec B. , Napęd bezszczotkowego silnika prądu stałego z rozmytym regulatorem prędkości, Przegląd Elektrotechniczny, 90(2014), No. 12, 211-213
[۱۱] اولشیاک ک.، کاربرد کنترلکننده منطق فازی (fuzzy logic controller) برای درایو ماشین سنکرون مغناطیس دائم (permanent magnet synchronous machine drive)، Przegląd Elektrotechniczny، ۹۲ (۲۰۱۶) شماره ۱۲
نویسنده: dr hab. inż. آندژی پوپندا، استاد دانشگاه (professor)، دانشگاه صنعتی چستوخوا (Politechnika Częstochowska)، دانشکده مهندسی برق (Wydział Elektryczny)، گروه مهندسی برق قدرت (Katedra Elektroenergetyki)، آدرس: آرمی کرایووی ۱۷، ۴۲-۲۰۰ چستوخوا، ایمیل: andrzej.popenda@pcz.pl
شناسه منبع و ناشر: PRZEGLĄD ELEKTROTECHNICZNY، ISSN ۰۰۳۳-۲۰۹۷، سال ۹۷، شماره ۱۲/۲۰۲۰. doi:۱۰.۱۵۱۹۹/۴۸.۲۰۲۰.۱۲.۴۹
منتشر شده توسط PQBlog
مهندس برق
مشاهده پستهای بیشتر
منبع: powerquality.blog
