بلاگ
نیروگاه برقآبی کوچک با ژنراتور مغناطیس دائم و سرعت متغیر
نیروگاه برقآبی کوچک وقتی در رودخانههای کمآب یا مناطق کوهستانی نصب میشود، با یک مسئله جدی روبهرو است: دبی آب ثابت نیست. اگر ژنراتور فقط برای دور ثابت طراحی شده باشد، در شرایط واقعی بخش قابلتوجهی از انرژی قابل برداشت از دست میرود. راهحلی که در این طراحی مطرح شده، استفاده از ژنراتور مغناطیس دائم (Permanent Magnet Generator یا PM Generator) با سرعت متغیر و اتصال آن به شبکه سهفاز از طریق یک واحد الکترونیک قدرت است.
در این رویکرد، توربین پروانهای و روتور ژنراتور در یک مجموعه یکپارچه ادغام میشوند. حاصل این کار، حذف بخشی از مکانیزمهای مکانیکی متداول، سادهتر شدن سازه و فراهم شدن امکان کنترل بهتر نقطه کار توربین-ژنراتور در دبیهای مختلف است. البته این سادگی در بخش مکانیکی، بار کنترل را به سامانه الکتریکی و الگوریتم کنترلی منتقل میکند.

فهرست مطالب
- چرا نیروگاه برقآبی کوچک به سرعت متغیر نیاز دارد؟
- ایده اصلی این سامانه: حذف کنترل مکانیکی دور و سپردن تنظیم به الکترونیک قدرت
- مشخصات نامی نمونه آزمایشی نیروگاه
- توربین یکپارچه با ژنراتور مغناطیس دائم چگونه ساخته شده است؟
- پرههای راهنما چه نقشی در کنترل نیروگاه دارند؟
- رابطه توان ژنراتور و سرعت چرخش در هد ثابت
- واحد الکترونیک قدرت در این نیروگاه دقیقاً چه میکند؟
- مزایا و ملاحظات فنی این معماری نسبت به راهحلهای متداول
- برای طراحی و بهرهبرداری در عمل باید به چه نکاتی توجه کرد؟
- جمعبندی این بخش: هسته ایده کجاست؟
- طراحی ژنراتور مغناطیس دائم متناسب با ابعاد توربین
- سیستم کنترل دبی آب و کنترل تولید انرژی
- واحد الکترونیک قدرت (PEU)
- راهبرد کنترل PEU
- محاسبات عددی و رابطه گشتاور با سرعت
- رفتار ماندگار و گذرای سامانه تبدیل انرژی در نیروگاه برقآبی کوچک
- مقایسه با ساختار دارای یکسوساز دیودی و مبدل افزاینده DC-DC
- جمعبندی این بخش و نکات طراحی
- مرجع
- منابع و مشخصات انتشار
- پرسشهای متداول
فهرست
- 1 چرا نیروگاه برقآبی کوچک به سرعت متغیر نیاز دارد؟
- 2 ایده اصلی این سامانه: حذف کنترل مکانیکی دور و سپردن تنظیم به الکترونیک قدرت
- 3 مشخصات نامی نمونه آزمایشی نیروگاه
- 4 توربین یکپارچه با ژنراتور مغناطیس دائم چگونه ساخته شده است؟
- 5 پرههای راهنما چه نقشی در کنترل نیروگاه دارند؟
- 6 رابطه توان ژنراتور و سرعت چرخش در هد ثابت
- 7 واحد الکترونیک قدرت در این نیروگاه دقیقاً چه میکند؟
- 8 مزایا و ملاحظات فنی این معماری نسبت به راهحلهای متداول
- 9 برای طراحی و بهرهبرداری در عمل باید به چه نکاتی توجه کرد؟
- 10 جمعبندی این بخش: هسته ایده کجاست؟
- 11 طراحی ژنراتور مغناطیس دائم متناسب با ابعاد توربین
- 12 سیستم کنترل دبی آب و کنترل تولید انرژی
- 13 واحد الکترونیک قدرت (PEU)
- 14 راهبرد کنترل PEU
- 15 محاسبات عددی و رابطه گشتاور با سرعت
- 16 رفتار ماندگار و گذرای سامانه تبدیل انرژی در نیروگاه برقآبی کوچک
- 17 مقایسه با ساختار دارای یکسوساز دیودی و مبدل افزاینده DC-DC
- 18 جمعبندی این بخش و نکات طراحی
- 19 مرجع
- 20 منابع و مشخصات انتشار
- 21 پرسشهای متداول
چرا نیروگاه برقآبی کوچک به سرعت متغیر نیاز دارد؟
در بسیاری از نیروگاههای برقآبی کوچک متعارف، ژنراتور برای سرعت چرخش ثابت طراحی میشود و این سرعت معمولاً با یک سامانه کنترل دور مکانیکی حفظ میشود. این روش در محلهایی که شرایط هیدرولیکی پایدار دارند قابل قبول است، اما در رودخانههای کوچک، بهویژه در مناطق کوهستانی، توان ورودی آب تابع دبی است و خود دبی هم نوسانپذیر و گاهی غیرقابل اتکاست.
در چنین وضعی، اگر مجموعه توربین و ژنراتور ناچار باشد همیشه روی یک دور ثابت کار کند، فقط در بخشی از منحنی عملکرد خود به بازده مناسب میرسد. در مقابل، سامانهای که بتواند دور را متناسب با دبی و هد تنظیم کند، شانس بیشتری دارد که انرژی را نزدیک به نقطه بهینه استخراج کند.
نکته مهم اینجاست که خروجی ژنراتور مغناطیس دائم در سرعت متغیر، از نظر ولتاژ و فرکانس مستقیماً با نیاز شبکه سهفاز همخوانی ندارد. بنابراین انرژی تولیدی باید به کمک یک مبدل الکترونیک قدرت به پارامترهای سازگار با شبکه تبدیل شود.
ایده اصلی این سامانه: حذف کنترل مکانیکی دور و سپردن تنظیم به الکترونیک قدرت
در این مفهوم، فرض بر آن است که سامانه مکانیکی کنترل دور که از طریق تغییر زاویه پرههای توربین عمل میکند، از ساختار اصلی حذف شود. این تصمیم یک مزیت روشن دارد: سادهسازی قابل توجه بخش مکانیکی. تعداد قطعات متحرک و اجزایی که به تنظیم و نگهداری نیاز دارند کمتر میشود و طراحی نیز جمعوجورتر خواهد شد.
اما حذف این بخش بهمعنای رها کردن کنترل نیست. برعکس، اگر سامانه قرار باشد در هر دبی آب با بیشترین بازده ممکن کار کند، باید یک واحد الکترونیک قدرت (Power Electronic Unit یا PEU) در مسیر تبدیل انرژی قرار بگیرد. نقش این واحد فقط تبدیل توان نیست؛ کارکرد آن در اینجا بسیار فراتر از این است.
سرعت چرخش توربین پروانهای در این نیروگاه متغیر است و برای مقادیر مختلف دبی آب، باید بهوسیله PEU بهگونهای کنترل شود که بیشترین راندمان قابل دستیابی به دست آید. از آنجا که مشخصههای توربین غیرخطی هستند، نمیتوان با یک قانون ساده و خطی همه شرایط بهرهبرداری را پوشش داد. در عمل، لازم است برای کل سامانه تبدیل انرژی، الگوریتم کنترل مناسبی تدوین شود.
بنابراین وظیفه PEU دو بخش اصلی دارد: نخست، تطبیق فرکانس و ولتاژ خروجی با نیاز شبکه قدرت سهفاز؛ دوم، کنترل جریان انرژی از ژنراتور PM به شبکه. همین بخش دوم است که عملاً امکان بهرهبرداری مؤثر در سرعت متغیر را فراهم میکند.
مشخصات نامی نمونه آزمایشی نیروگاه
طرح ارائهشده برای یک ایستگاه آزمایشی با ژنراتور مغناطیس دائمِ سرعتمتغیر در نظر گرفته شده که با توربین یکپارچه شده است. دادههای نامی ژنراتور بهصورت زیر هستند:
- توان نامی: ۳۰ کیلووات
- ولتاژ نامی: ۵۰۰ ولت
- جریان نامی: ۳۴.۷ آمپر
- فرکانس نامی مرجع: ۵۰ هرتز
- سرعت نامی: ۶۰۰ دور بر دقیقه
این اعداد نشان میدهند که با یک مولد در مقیاس کوچک اما کاملاً صنعتی روبهرو هستیم؛ سیستمی که برای اتصال به شبکه ۵۰ هرتز طراحی شده، اما در سمت تولید لزوماً در یک سرعت ثابت قفل نمیشود.
توربین یکپارچه با ژنراتور مغناطیس دائم چگونه ساخته شده است؟
مجموعه آبی این نیروگاه بر پایه توربین لولهای (Tubular Turbine) ساخته شده است. در این نوع توربین، سیال کاری هنگام عبور از درون توربین دچار تغییر فشار میشود و با واگذاری انرژی خود، گشتاور لازم برای چرخش رانر را فراهم میکند.
در راهحلهای رایج، گشتاور از پروانه توربین بهوسیله یک شفت به ژنراتور سنکرون یا القایی منتقل میشود. این معماری امتحان خود را پس داده است، اما شفت، یاتاقانها، هممحوری، آببندی و سامانههای هدایت شفت، همگی پیچیدگی مکانیکی و نیاز به سرویس را افزایش میدهند.
در ساختار جدید، نیاز به شفت و سامانه هدایت شفت حذف شده است. انتقال گشتاور از طریق یک حلقه خارجی ویژه انجام میشود که جزئی یکپارچه از پروانه توربین است. از نظر مکانیکی، این ایده جذاب است چون مسیر انتقال توان را کوتاهتر و مستقیمتر میکند.

چنین ساختاری بهعنوان یک سامانه ساده، بادوام و قابلاعتماد توصیف میشود و به همین دلیل به سرویس ویژه یا پیچیده نیاز ندارد. در پروژه مورد اشاره، نمای کامل این مجموعه هیدروست توسط CEDI طراحی شده است.
آرایش روتور و محل نصب آهنرباهای دائم
آهنرباهای دائم روی سطح بیرونی حلقه خارجی نصب میشوند. فاصلههای بین آهنرباها با رزین اپوکسی غیرمغناطیسی پر میشود. این جزئیات شاید در نگاه اول کوچک به نظر برسند، اما از نظر دوام مکانیکی و کیفیت میدان مغناطیسی اهمیت زیادی دارند. استفاده از ماده غیرمغناطیسی بین آهنرباها باعث میشود مسیرهای ناخواسته شار ایجاد نشود و در عین حال تثبیت مکانیکی مجموعه بهتر انجام گیرد.

هم سطح داخلی استاتور و هم سطح خارجی روتور با لولههای ضدآب محافظت میشوند. این محافظت در محیطهای آبی ضروری است، چون کوچکترین ضعف در آببندی میتواند هم به سیمپیچها و هم به آهنرباها آسیب بزند.
خنککاری با جریان آب: مزیت مهم این آرایش
یکی از ویژگیهای جالب این طرح آن است که آبی که از فاصله بین روتور و استاتور عبور میکند، بهطور همزمان نقش سامانه خنککاری خودکار را نیز ایفا میکند. در این حالت، سیمپیچهای استاتور و آهنرباهای دائم از طریق خود جریان آب خنک میشوند.
از نگاه مهندسی، این مزیت میتواند نیاز به سامانههای مجزای خنککاری را کاهش دهد، اما طراحی آن باید با دقت بالا انجام شود. در ژنراتورهای مغناطیس دائم، افزایش بیش از حد دما میتواند به کاهش شار آهنرباها و حتی آسیب دائمی منجر شود. بنابراین خنککاری مؤثر فقط یک امتیاز نیست؛ یک الزام است.
پرههای راهنما چه نقشی در کنترل نیروگاه دارند؟
جریان آب پیش از رسیدن به پرههای رانر، بهوسیله پرههای راهنما (Guide Vanes) هدایت میشود. این پرهها آب را به سمت پرههای توربین هدایت میکنند تا زاویه برخورد و شرایط هیدرولیکی مناسب برای تولید گشتاور فراهم شود.
مزیت کلیدی این بخش آن است که پرههای راهنما قابل تنظیماند. با کمک این تنظیم، توربین میتواند در بازه نسبتاً وسیعی از شرایط دبی آب با کارایی بهتر عمل کند و تولید انرژی پیوستهتری داشته باشد. بنابراین حتی در سامانهای که کنترل مکانیکی دور حذف شده، تنظیم هیدرولیکی ورودی آب همچنان یک ابزار مهم باقی میماند.
تغییر زاویه پرههای راهنما با نماد α نمایش داده میشود. این زاویه میتواند تحت تأثیر دو دسته شرایط تغییر کند:
- تغییرات هیدرولوژیکی، مانند کم و زیاد شدن دبی آب
- کاهش تقاضای مصرف انرژی در شبکه سهفاز، که در نتیجه آن لازم است تولید توان نیز کاهش یابد
به بیان ساده، اگر شبکه یا شرایط آب اجازه برداشت کامل انرژی را ندهد، زاویه پرههای راهنما باید بهگونهای تنظیم شود که توان تولیدی کاهش یابد و سامانه از نقطه کار مجاز خارج نشود.
تعریف زاویه α و تفسیر آن در بهرهبرداری
در این طرح، وقتی پرههای راهنما کاملاً باز باشند، زاویه α برابر ۹۰ درجه در نظر گرفته میشود. وقتی ورودی مجموعه آبی بسته باشد، این زاویه صفر درجه است. بنابراین α را میتوان شاخص مستقیمی از میزان بازشدگی ورودی آب دانست.
همین تعریف نشان میدهد که سامانه کنترل پرههای راهنما نمیتواند مستقل از بخش الکتریکی طراحی شود. چون تغییر α مستقیماً روی توان مکانیکی ورودی، سرعت چرخش، نقطه عملکرد توربین و در نهایت روی توان تزریقی به شبکه اثر میگذارد، سامانه کنترل پرههای راهنما باید جزئی یکپارچه از کل سامانه تبدیل انرژی باشد.
رابطه توان ژنراتور و سرعت چرخش در هد ثابت
برای تحلیل رفتار این مجموعه، رابطه Pm = f(ω) بررسی میشود؛ یعنی وابستگی توان ژنراتور PM به سرعت چرخش مجموعه هیدروست. این رابطه برای شرایطی ترسیم میشود که هد H ثابت باشد. منظور از هد در اینجا، اختلاف تراز آب بالادست و پاییندست است.
ثابت نگه داشتن هد در تحلیل کمک میکند اثر زاویه پرههای راهنما و سرعت چرخش با وضوح بیشتری دیده شود. در عمل، هد نیز ممکن است تغییر کند، اما بررسی حالت هد ثابت نقطه شروعی استاندارد برای درک ویژگیهای سامانه است.
منحنیهای ارائهشده نشان میدهند که برای چند مقدار انتخابی از زاویه پرههای راهنما، رابطه توان و سرعت یکسان نیست. بهصورت نمادین، یکی از حالتها با α1 = αmax = 90° مشخص شده و سپس حالتهای دیگری داریم که در آن α1 > α2 > α3. این یعنی با بستهتر شدن پرههای راهنما، منحنی توان-سرعت جابهجا میشود و نقطه کار بهینه نیز تغییر میکند.
این منحنیها از نظر عملی چه میگویند؟
نتیجه عملی این روابط آن است که در یک نیروگاه برقآبی کوچکِ سرعتمتغیر، نمیتوان فقط با نگاه به سرعت یا فقط با نگاه به دبی تصمیم گرفت. کنترل مناسب باید همزمان چند متغیر را ببیند: هد، زاویه پرههای راهنما، سرعت دورانی و توان تحویلی به شبکه.
بهویژه به دلیل غیرخطی بودن مشخصه توربین، برای هر وضعیت هیدرولیکی یک ناحیه بهینه وجود دارد، نه یک عدد ثابت و جهانی. اگر کنترلر بتواند این ناحیه را دنبال کند، بازده کل سامانه افزایش مییابد؛ اگر نتواند، مزیت سرعت متغیر تا حدی از بین میرود.
واحد الکترونیک قدرت در این نیروگاه دقیقاً چه میکند؟
در این نوع نیروگاه، ژنراتور مغناطیس دائم با تغییر سرعت، ولتاژ و فرکانس متغیری تولید میکند. برای اتصال به شبکه سهفاز، این انرژی باید ابتدا دریافت، سپس تنظیم و در نهایت با مشخصات قابلقبول شبکه تزریق شود. به همین علت در کلیدواژههای این طرح از یکسوساز PWM (PWM Rectifier) نیز نام برده شده است.
هرچند جزئیات کامل ساختار مبدل در بخشهای بعدی بررسی میشود، در همین مرحله میتوان گفت PEU باید سه وظیفه پایه را برعهده بگیرد:
- تبدیل توان تولیدی ژنراتور در شرایط سرعت متغیر
- ایجاد خروجی سازگار با شبکه سهفاز از نظر ولتاژ و فرکانس
- اعمال فرمان کنترلی برای تنظیم جریان انرژی و نقطه کار مجموعه
این موضوع از منظر کیفیت توان نیز مهم است. هر سامانهای که با الکترونیک قدرت به شبکه وصل میشود، باید علاوه بر انتقال توان، به محدودیتهای هارمونیکی، کنترل جریان و پایداری عملکرد هم توجه کند. در نیروگاههای کوچک متصل به شبکه، انتخاب استراتژی کنترل مبدل بر بازده، قابلیت اطمینان و رفتار شبکهای اثر مستقیم دارد.
مزایا و ملاحظات فنی این معماری نسبت به راهحلهای متداول
مزیتها
- حذف شفت و سامانه هدایت شفت: کاهش پیچیدگی مکانیکی و کاهش برخی نیازهای سرویس
- امکان کار در سرعت متغیر: سازگاری بهتر با دبی متغیر رودخانههای کوچک
- بهبود بهرهبرداری انرژی: نزدیک شدن به بازده بالاتر در شرایط مختلف هیدرولیکی
- خنککاری طبیعی با آب عبوری: کمک به دفع حرارت استاتور و آهنرباها
- طراحی فشردهتر: یکپارچه شدن توربین و ژنراتور
چالشها
- وابستگی به مبدل الکترونیک قدرت: بدون PEU اتصال مستقیم به شبکه ممکن نیست
- نیاز به الگوریتم کنترل پیشرفته: به دلیل مشخصه غیرخطی توربین
- حساسیت حرارتی آهنرباهای دائم: خنککاری و حفاظت باید جدی گرفته شود
- یکپارچهسازی کنترل هیدرولیکی و الکتریکی: کنترل پرههای راهنما و مبدل باید هماهنگ باشند
برای طراحی و بهرهبرداری در عمل باید به چه نکاتی توجه کرد؟
اگر قرار باشد چنین مفهومی از مرحله آزمایشگاهی یا نیمهصنعتی به بهرهبرداری واقعی برسد، چند نکته تعیینکننده وجود دارد. نخست، باید رفتار هیدرولیکی محل نصب بهخوبی شناخته شود: دبی حداقل، دبی متوسط، نوسانهای فصلی و تغییرات هد. بدون این اطلاعات، انتخاب استراتژی سرعت متغیر معنای دقیقی نخواهد داشت.
دوم، طراحی ژنراتور مغناطیس دائم باید با شرایط محیطی مرطوب و خنککاری آبی سازگار باشد. حفاظت در برابر نفوذ آب، انتخاب مواد مقاوم در برابر خوردگی و تضمین دوام رزینهای نگهدارنده آهنرباها در اینجا حیاتی است.
سوم، کنترلر نباید صرفاً برای تحویل توان بیشینه نوشته شود. در شبکه واقعی، گاهی لازم است به دلیل کاهش مصرف یا محدودیتهای شبکه، توان خروجی کاهش یابد. منبع اصلی نیز به همین نکته اشاره میکند که تغییر زاویه پرههای راهنما میتواند در پاسخ به کاهش مصرف انرژی در شبکه سهفاز انجام شود. پس کنترل این نیروگاه باید هم منبعمحور باشد و هم شبکهمحور.
جمعبندی این بخش: هسته ایده کجاست؟
هسته این طرح را میتوان در یک جمله خلاصه کرد: جایگزین کردن بخشی از پیچیدگی مکانیکی با هوشمندی الکتریکی و کنترلی. در این نیروگاه برقآبی کوچک، توربین پروانهای و ژنراتور مغناطیس دائم در یک سازه یکپارچه جمع شدهاند، دور کاری میتواند متغیر باشد و یک واحد الکترونیک قدرت، هم تطبیق با شبکه و هم مدیریت جریان انرژی را برعهده میگیرد.
تا اینجای بحث، عناصر اصلی سامانه روشن شدهاند: توربین لولهای، روتور حلقهای با آهنرباهای دائم، استاتور محافظتشده، خنککاری با آب، پرههای راهنمای قابل تنظیم و وابستگی شدید عملکرد به کنترل همزمان سرعت و توان. در ادامه چنین سامانهای، جزئیات ساختار تبدیل توان و منطق کنترل آن به موضوع اصلی تبدیل میشود.
طراحی ژنراتور مغناطیس دائم متناسب با ابعاد توربین
در یک نیروگاه برقآبی کوچک که از ژنراتور مغناطیس دائم و بهرهبرداری با سرعت متغیر استفاده میکند، انتخاب ژنراتور نباید بهصورت عمومی و مستقل از شرایط مکانیکی توربین انجام شود. این ژنراتور باید بهطور اختصاصی و بر مبنای ابعاد توربین طراحی شود تا هم از نظر نصب و یکپارچگی مکانیکی مناسب باشد و هم الزامات الکتریکی و محیطی را بهخوبی برآورده کند.
در طراحی این ژنراتور، چند نکته کلیدی باید حتماً رعایت شود:
- حفاظت کافی در برابر آب و رطوبت، بهدلیل محیط کاری مرطوب و مجاورت مستقیم با سامانه هیدرولیکی
- انتخاب صحیح پارامترهای الکتریکی ژنراتور
- توجه ویژه به راکتانس داخلی ژنراتور، بهویژه Xd
- تنظیم مناسب نیروی محرکه الکتریکی یا EMF
مدل ریاضی ژنراتور PM با فرضهای زیر بهدست میآید:
- فقط مولفه اصلی، یا هارمونیک پایه، نیروی محرکه مغناطیسی در نظر گرفته شود
- مدار مغناطیسی خطی فرض شود
بر اساس نتایج محاسبات میدان و نیز روابط طراحی، نشتی شار مغناطیسی سیمپیچها و اندوکتانسهای ژنراتور PM آزمایشی بهصورت تقریبی به مقادیر زیر رسیدهاند:
- Ls = 1.41 mH
- Ms ≈ −0.5 Ls = −0.69 mH
- Lσs = 0.99 mH
- Mσs = −0.32 mH
- Ψm = 1.36 Wb
- Rs = 0.99 Ω
- Ld = 3.42 mH
- Xd = 1.07 Ω
سیستم کنترل دبی آب و کنترل تولید انرژی
هدف اصلی راهبرد کنترلی پیشنهادی این است که بیشترین مقدار ممکن از انرژی تولیدشده توسط مجموعه هیدرولیکی به شبکه برق منتقل شود. برای دستیابی به این هدف، دو بخش کنترلی مکمل در نظر گرفته شدهاند:
- کنترلکننده تولید انرژی
- کنترلکننده دبی آب توربین
این دو کنترلکننده بهصورت هماهنگ عمل میکنند تا کل سامانه تبدیل انرژی هنگام تغییر شرایط بهرهبرداری، عملکردی صحیح و پایدار داشته باشد.

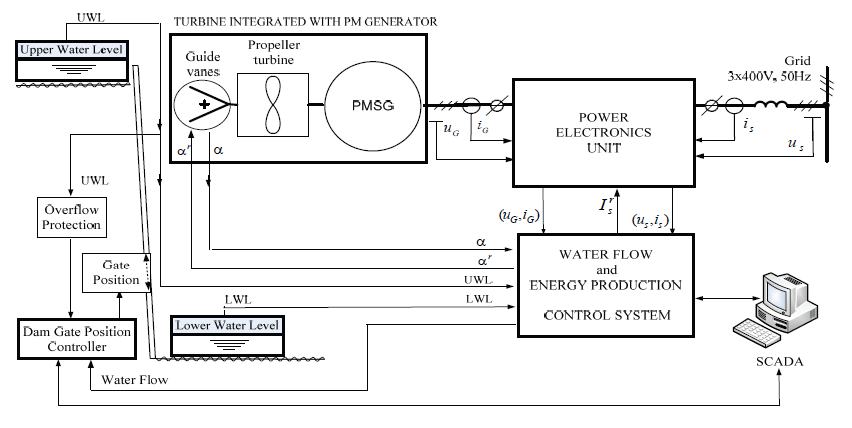
شکل ۵. سیستم کنترل دبی آب و تولید توان
مقدار انرژی قابل تولید بهطور مستقیم به شرایط هیدرولوژیکی وابسته است. به همین دلیل، کنترلکننده دبی آب توربین بر مبنای تراز آب بالادست یا UWL ــ که باید ثابت نگه داشته شود ــ درباره مقدار جریان آب عبوری از توربین تصمیمگیری میکند. این کار با تنظیم زاویه مناسب α برای پرههای راهنما انجام میشود.
از آنجا که مجموعه هیدرو، شامل توربین و ژنراتور مغناطیس دائم، دارای مشخصههای غیرخطی است، این مشخصهها باید در حافظه کنترلکننده تولید انرژی ذخیره شوند و در الگوریتم کنترلی به کار روند. بهبیان عملی، کنترلکننده باید از پیش رفتار واقعی مجموعه را بشناسد تا بتواند در هر وضعیت کاری، بهترین نقطه بهرهبرداری را انتخاب کند.
انرژیای که میتوان به شبکه سهفاز منتقل کرد، بر پایه مشخصه توربین Pm = f(ω) برای موقعیت فعلی پرههای راهنما محاسبه میشود. پس از این محاسبه، کنترلکننده مقدار جریان مرجع Irs را برای واحد الکترونیک قدرت یا PEU تعیین میکند.
تغییرات ارتفاع خالص آب یا net head نیز مقدار بیشینه توان روی مشخصه Pm = f(ω) را تغییر میدهد و این اصلاح مطابق رابطه زیر در نظر گرفته میشود:
.
نکته مهم در طراحی کنترل این است که زاویه پرههای راهنما α نسبت به کمیتهای الکتریکی با سرعتی بسیار کمتر تغییر میکند. بنابراین در سیستم کنترل PEU میتوان این زاویه را در هر بازه کوتاه کنترلی تقریباً ثابت فرض کرد. همین فرض، طراحی حلقههای کنترل الکتریکی را سادهتر میکند.
واحد الکترونیک قدرت (PEU)
ولتاژ مؤثر و فرکانس ژنراتور مغناطیس دائم ممکن است نسبت به مقادیر نامی حدود ۶۰-٪ تا ۳۰+٪ تغییر کنند. این دامنه تغییر بهروشنی نشان میدهد که مجموعه هیدرو در حالت سرعت متغیر کار میکند.
در ساختار پیشنهادی برای نیروگاه برقآبی کوچک، انرژی تولیدی ژنراتور ابتدا در لینک DC به انرژی جریان مستقیم تبدیل میشود و سپس از طریق یک اینورتر منبع ولتاژ به شبکه برق 3×400 V, 50 Hz انتقال مییابد. در عمل، برای این تبدیل انرژی دو آرایش اصلی وجود دارد که بهویژه در سامانههای توربین بادی نیز رایج هستند.

شکل ۶. واحد الکترونیک قدرت با یکسوساز PWM

شکل ۷. واحد الکترونیک قدرت با یکسوساز دیودی و مبدل افزاینده DC-DC
در آرایش اول که در شکل ۶ نشان داده شده است، از یکسوساز PWM استفاده میشود. در این حالت، جریانهای ژنراتور PM دارای شکل موجی تقریباً سینوسی هستند. این ویژگی برای کاهش اعوجاج و یکنواختتر شدن گشتاور الکترومغناطیسی اهمیت زیادی دارد.
در آرایش دوم که در شکل ۷ آمده است، سامانه بر پایه یکسوساز دیودی و یک مبدل افزاینده DC-DC ساخته میشود که میتواند ولتاژ لینک DC را افزایش دهد.
در هر دو حالت، اینورتر منبع ولتاژ از طریق ترانسفورماتور یا سلفهای کوپلاژ به شبکه برق متصل میشود.
با وجود سادگی نسبی روش دوم، استفاده از آن توصیه نمیشود. دلیل اصلی این است که یکسوساز دیودی میتواند اعوجاج قابلتوجهی در جریانهای ژنراتور ایجاد کند و آنها را از شکل سینوسی ایدهآل دور سازد. در نتیجه این اعوجاج، گشتاور ژنراتور دارای یک مولفه متناوب با دامنهای نسبتاً زیاد خواهد شد.
وجود این مولفه متناوب در گشتاور ژنراتور یک نقطهضعف جدی بهشمار میآید، زیرا میتواند بر دوام و قابلیت اطمینان مجموعه هیدرو اثر منفی بگذارد. در کاربردهای واقعی، این مسئله ممکن است به افزایش تنشهای مکانیکی، لرزش و استهلاک بیشتر اجزای دوار منجر شود.
راهبرد کنترل PEU
مهمترین وظیفه راهبرد کنترلی PEU، کاهش ضریب THD جریان تزریقشده به شبکه سهفاز است. هرچه اعوجاج هارمونیکی کل کمتر باشد، کیفیت توان تحویلی به شبکه بهتر خواهد بود و انطباق سامانه با الزامات بهرهبرداری نیز آسانتر میشود.
ترانزیستورهای اینورتر منبع ولتاژ بر اساس سیگنالهای جریان سینوسی مرجع و با استفاده از کنترلکنندههای هیسترزیس کنترل میشوند. دامنه Ism این سیگنالها از دو عامل بهدست میآید:
- مقدار توانی که میتواند به شبکه سهفاز منتقل شود
- مقدار لحظهای ولتاژ مؤثر شبکه
در این روش فرض میشود اختلاف فاز بین سیگنالهای جریان مرجع و ولتاژهای متناظر شبکه سهفاز تقریباً صفر باشد. به این ترتیب، سامانه در وضعیت ضریب توان واحد کار میکند.
ترانزیستورهای یکسوساز PWM نیز مشابه اینورتر PWM کنترل میشوند. دامنه IGm برای سیگنالهای جریان مرجع باید بهگونهای انتخاب شود که ولتاژ لینک DC در سطح مورد نظر حفظ شود. این مقدار در این سامانه حدود 800 V در نظر گرفته شده است.
این سیگنالهای جریان با ولتاژهای خروجی ژنراتور PM همزمانسازی میشوند. در حالت کلی، اختلاف فاز بین ولتاژ و جریان در هر دو مبدل برابر صفر در نظر گرفته میشود، هرچند از نظر کنترلی امکان تغییر این اختلاف فاز نیز وجود دارد.
اگر ولتاژ مؤثر شبکه سهفاز به مقدار بیشینه خود برسد، برای مثال در شرایطی که مصرف شبکه کاهش یافته باشد، دامنه سیگنالهای جریان مرجع اینورتر PWM کاهش داده میشود. این تغییر در نهایت به تغییر مشخصی در زاویه پرههای راهنما α منجر خواهد شد. در این وضعیت، مطابق مشخصههای Pm = f(ω)، انرژی تولیدی مجموعه هیدرو نیز کاهش مییابد.
محاسبات عددی و رابطه گشتاور با سرعت
برای چند حالت کاری منتخب، محاسبات عددی انجام شده است. این حالتها یا بهدلیل تغییر شرایط هیدرولوژیکی با یکدیگر تفاوت دارند، یا در اثر تغییرات ولتاژ شبکه سهفاز از هم متمایز میشوند.
از آنجا که تغییر شرایط هیدرولوژیکی بر سرعت دورانی مجموعه هیدرو اثر میگذارد، در محاسبات عددی باید رابطه بین گشتاور ژنراتور و سرعت دورانی آن حتماً لحاظ شود. این رابطه بر پایه مشخصههای Pm = f(ω) بهصورت زیر نوشته میشود:
.
در این رابطه، هر دو پارامتر Tmax و ωmax به زاویه پرههای راهنما α وابستهاند.
رفتار ماندگار و گذرای سامانه تبدیل انرژی در نیروگاه برقآبی کوچک
شکلموجهای منتخب سامانه تبدیل انرژی با یکسوساز PWM در حالت ماندگار و برای یک نقطه کاری مشخص، در شکل ۸ نشان داده شدهاند. در این وضعیت فرض میشود زاویه پرههای راهنما، یعنی α، از مقدار بیشینه αmax کمتر است و مقدار آن ۳۰ درجه در نظر گرفته شده است. با این تنظیم، توان خروجی ژنراتور به ۹ کیلووات کاهش مییابد.
بر پایه مشخصه Pm = f(ω)، ژنراتور در نقطه کار بهینه با سرعت ۴۳۲ دور بر دقیقه میچرخد و فرکانس ولتاژها و جریانهای آن حدود ۳۶ هرتز است. بهدلیل استفاده از کنترلکنندههای هیسترزیس، جریانهای ژنراتور و اینورتر PWM دارای مقداری هارمونیک مرتبه بالاتر هستند؛ با این حال، ضریب اعوجاج هارمونیکی کل یا THD این جریانها کمتر از ۶ درصد باقی میماند. نکته مهم دیگر این است که فرکانس کلیدزنی ترانزیستورها در یکسوساز و مبدل PWM ثابت نیست و به پهنای هیسترزیس انتخابشده وابسته است. در نمونه ارائهشده، این فرکانسها در بازه ۲ تا ۳ کیلوهرتز تغییر میکنند.
شکل ۸: شکلموجهای سامانه تبدیل انرژی با یکسوساز PWM در حالت ماندگار برای α = 30°؛ در این شکل uG، iG و Te بهترتیب ولتاژ، جریان و گشتاور ژنراتور مغناطیس دائم هستند و uinv و iinv نیز ولتاژ و جریان اینورتر منبع ولتاژ PWM را نشان میدهند.
تغییر زاویه پرههای راهنما و پاسخ دینامیکی سیستم
شکل ۹ شکلموجهای منتخب را برای حالتی نشان میدهد که زاویه پرههای راهنما از ۹۰ درجه به حدود ۴۵ درجه تغییر میکند. برای آنکه عملکرد دینامیکی این سامانه تبدیل انرژی روشنتر دیده شود، فرض شده است ممان اینرسی مجموعه هیدرو نسبت به مقدار واقعی، ۱۵ برابر کمتر باشد. این فرض صرفاً برای نمایانتر شدن پاسخ گذرا در نمودارها بهکار رفته است.
شکل ۹: شکلموجهای سامانه تبدیل انرژی با یکسوساز PWM هنگام تغییر زاویه پرههای راهنما α؛ در این شکل ω سرعت دورانی ژنراتور، uDC ولتاژ لینک DC و Pout توان تحویلی به شبکه سهفاز است.
مطابق مشخصههای Pm = f(ω) در شکل ۴، هرگاه زاویه پرههای راهنما α کمتر از ۹۰ درجه باشد، بیشینه انرژی قابل تولید توسط ژنراتور مغناطیس دائم کاهش مییابد. برای اینکه ژنراتور سریعتر به سرعت دورانی جدید برسد، میتوان برای مدت کوتاهی توان تحویلی به شبکه سهفاز را افزایش داد؛ این موضوع در عمل بهصورت افزایش کوتاهمدت جریانها ظاهر میشود. پس از رسیدن به حالت ماندگار در شرایط کاری جدید، یعنی زمانی که α کمتر از ۹۰ درجه است، دامنه جریانها نسبت به مقدار قبلی کوچکتر خواهد بود.
اگر پرههای راهنما دوباره کاملاً باز شوند و زاویه α بار دیگر به ۹۰ درجه برسد، محدود کردن کوتاهمدت توان تحویلی به شبکه سهفاز باعث میشود سرعت ژنراتور با شتاب بیشتری افزایش یابد و سامانه زودتر به نقطه کار جدید برسد. البته باید تأکید کرد که شکل دقیق این پاسخهای گذرا به تنظیمات کنترلکنندههای سامانه تبدیل انرژی وابسته است؛ بنابراین انتخاب ضرایب کنترلی، مستقیماً بر کیفیت پاسخ دینامیکی اثر میگذارد.
اثر تغییرات سریع ولتاژ شبکه سهفاز
ولتاژ شبکه سهفاز میتواند بسیار سریعتر از زاویه پرههای راهنما تغییر کند. در عمل، یکی از وضعیتهای متداول زمانی رخ میدهد که یک بار پرقدرت از مدار خارج شود؛ در این شرایط، مصرف توان در شبکه سهفاز نسبت به حالت معمول کمتر میشود و ولتاژ شبکه افزایش مییابد. شکل ۱۰ شکلموجهای منتخب این وضعیت کاری را نشان میدهد.
اگر ولتاژ شبکه به حداکثر مقدار مجاز از پیش تعیینشده برسد، دامنه جریان اینورتر PWM باید کاهش یابد. در نتیجه، دامنه جریان ژنراتور مغناطیس دائم نیز باید کم شود. همزمان لازم است زاویه پرههای راهنما α بهطور مناسب تنظیم شود، زیرا بهدلیل افت قابلتوجه انرژی منتقلشده به شبکه، در غیر این صورت ممکن است سرعت ژنراتور بهطور محسوسی افزایش پیدا کند. این نکته در طراحی و کنترل نیروگاه برقآبی کوچک اهمیت زیادی دارد، چون ناهماهنگی میان بخش هیدرومکانیکی و بخش الکترونیک قدرت میتواند تنشهای کاری سامانه را افزایش دهد.
شکل ۱۰: شکلموجهای سامانه تبدیل انرژی با یکسوساز PWM در هنگام تغییرات مصرف توان در شبکه سهفاز.
مقایسه با ساختار دارای یکسوساز دیودی و مبدل افزاینده DC-DC
پیشتر اشاره شد که انرژی تولیدشده توسط ژنراتور مغناطیس دائم میتواند در یک سامانه الکترونیک قدرت شامل یکسوساز دیودی و مبدل افزاینده DC-DC نیز تبدیل شود. شکل ۱۱ شکلموجهای منتخب این ساختار را برای همان زاویه پرههای راهنما α که در شکل ۸ بهکار رفته بود، ارائه میکند.
در این آرایش، جریان ژنراتور شکل سینوسی ندارد. پیامد مستقیم این وضعیت آن است که گشتاور ژنراتور دارای مؤلفه نوسانی میشود و مقدار این مؤلفه، در مقایسه با سامانه دارای یکسوساز PWM، بهمراتب بیشتر است. چنین نوساناتی در گشتاور میتوانند دوام و قابلیت اطمینان مجموعه هیدرو را بهطور محسوسی کاهش دهند، زیرا تنشهای مکانیکی متناوب بیشتری به اجزای دوار و سازهای وارد میشود.
شکل ۱۱: شکلموجهای سامانه تبدیل انرژی با یکسوساز دیودی در حالت ماندگار؛ در این شکل uDCin و uDCout بهترتیب ولتاژ ورودی و خروجی لینک DC هستند و iLDC جریان سلف LDC را نشان میدهد.
شکل ۱۲: شکلموجهای سامانه تبدیل انرژی با یکسوساز دیودی هنگام تغییر زاویه پرههای راهنما α.
در زمان تغییر شرایط کاری، سامانه تبدیل انرژی با یکسوساز دیودی رفتاری مشابه سامانه دارای یکسوساز PWM دارد. شکل ۱۲ شکلموجهای منتخب این سامانه، شامل یکسوساز دیودی و مبدل افزاینده DC-DC، را در شرایطی نشان میدهد که زاویه پرههای راهنما از ۹۰ درجه به حدود ۴۵ درجه تغییر میکند. برای همین شرایط کاری، شکلموجهای متناظر در سامانه دارای یکسوساز PWM در شکل ۹ ارائه شدهاند.
در این ساختار، ولتاژ خروجی یکسوساز دیودی تا مقدار ورودی فرضشده برای اینورتر PWM افزایش داده میشود. با این حال، باید دوباره تأکید کرد که گشتاور ژنراتور همچنان دارای مؤلفه متناوب قابلتوجهی است. از دید بهرهبرداری، این تفاوت یکی از ملاحظات اصلی در انتخاب توپولوژی مناسب برای نیروگاه برقآبی کوچک بهشمار میآید.
جمعبندی این بخش و نکات طراحی
مجموعه هیدروی توصیفشده، در مقایسه با هیدروژنراتورهای کلاسیک مجهز به توربینهای کاپلان، چند مزیت مهم دارد. بخش مکانیکی این مجموعه بهطور اساسی سادهتر شده است، زیرا شفت وجود ندارد، نیازی به جعبهدنده انتقال نیست و سامانه کنترل موقعیت پرهها نیز حذف شده است. هر یک از این موارد بهطور مستقیم هم بر هزینه سرمایهگذاری و هم بر قابلیت اطمینان کل نیروگاه برقآبی کوچک اثر مثبت میگذارد.
برخلاف سامانههای تبدیل انرژی در نیروگاههای بادی، الگوریتم کنترلی ارائهشده در این مقاله نسبتاً ساده است. جریانهای ژنراتور و اینورتر PWM بهصورت مستقیم و با استفاده از کنترلکنندههای هیسترزیس شکل داده میشوند. بهکمک این روش، ضریب THD این جریانها در سطحی رضایتبخش پایین باقی میماند. همچنین الگوریتم کنترلی پیشنهادی، عملکرد صحیح کل سامانه تبدیل انرژی را در شرایط کاری مختلف تضمین میکند.
مرجع
[1] Binder A., Schneider T. (2005), “Permanent magnet synchronous generators for regenerative energy conversion – a survey”, 11th European Conference on Power Electronics and Applications proceedings, Dresden.
منابع و مشخصات انتشار
برای تکمیل مباحث این مقاله درباره نیروگاه برقآبی کوچک با ژنراتور مغناطیس دائم و عملکرد در سرعت متغیر، از منابع پژوهشی و اطلاعات انتشار زیر استفاده شده است. در این بخش، فهرست مراجع به همراه مشخصات نویسندگان و محل انتشار، بهصورت منظم و بازنویسیشده ارائه میشود.
منابع پژوهشی
W. Koczara، Z. Chlodnicki، E. Ernest، A. Krasnodębski، R. Seliga، N.L. Brown، B. Kaminski و J. Al-Tayie در سال ۲۰۰۸ مقالهای با عنوان Theory of the adjustable speed generation systems منتشر کردهاند. این مقاله در نشریه COMPEL: The International Journal for Computation and Mathematics in Electrical and Electronic Engineering، جلد ۲۷، شماره ۵، در صفحات ۱۱۶۲ تا ۱۱۷۷ به چاپ رسیده است.
ثبت اختراع نروژ با شماره ۳۲۳۱۵۰ و عنوان Integrert vannturbin og generator uten nav نیز از منابع مهم این حوزه بهشمار میآید. مالک این پتنت شرکت TURBINOVA AS بوده و طراحی آن را شرکت CEDI sp. z o. o. از لهستان انجام داده است.
A.M. EL-Refaie و T.M. Jahns در سال ۲۰۰۸ مقالهای با عنوان Comparison of synchronous PM machine types for wide constant-power speed range operations منتشر کردهاند. این مقاله نیز در نشریه COMPEL: The International Journal for Computation and Mathematics in Electrical and Electronic Engineering، جلد ۲۷، شماره ۵، در صفحات ۹۶۷ تا ۹۸۴ چاپ شده است.
J. Baroudi، V. Dinavahi و A. Knight در سال ۲۰۰۷ مقاله مروری A review of power converters topologies for wind generators را منتشر کردهاند. این مقاله در نشریه Renewable Energy، شماره ۳۲، در صفحات ۲۳۶۹ تا ۲۳۸۵ ارائه شده است. هرچند تمرکز این اثر بر ژنراتورهای بادی است، بررسی توپولوژی مبدلهای قدرت در آن برای سامانههای برقآبی کوچک با سرعت متغیر نیز کاربردی مستقیم دارد.
Y. Danilevicz، P. Drozdowski، W. Mazgaj، T. Sobczyk و Z. Szular در سال ۲۰۰۵ مقالهای با عنوان The influence of failures of a multiphase p.m. synchronous generator and a static voltage converter system on the generator electromagnetic torque ارائه کردهاند. این اثر در مجموعه مقالات کنفرانس PowerTech 2005 در سنپترزبورگ و با شماره مقاله ۵۲۰ منتشر شده است. اهمیت این منبع به تحلیل اثر خرابیهای ژنراتور سنکرون مغناطیس دائم چندفازه و سامانه مبدل ولتاژ استاتیک بر گشتاور الکترومغناطیسی ژنراتور بازمیگردد؛ موضوعی که برای قابلیت اطمینان نیروگاههای کوچک نیز اهمیت زیادی دارد.
نویسندگان مقاله
نویسندگان این پژوهش عبارتاند از:
- Dr inż. Witold Mazgaj — پست الکترونیکی: pemazgaj@cyfronet.pl
- Mgr inż. Zbigniew Szular — پست الکترونیکی: aszs@poczta.fm
- Dr inż. Tomasz Węgiel — پست الکترونیکی: pewegiel@cyfronet.pl
- Prof. dr hab. inż. Tadeusz Sobczyk — پست الکترونیکی: pesobczy@cyfronet.pl
وابستگی سازمانی نویسندگان
همه نویسندگان به دانشگاه صنعتی کراکوف، دانشکده مهندسی برق و کامپیوتر و مؤسسه تبدیلهای الکترومکانیکی انرژی وابسته هستند.
نشانی سازمانی آنها به این صورت ثبت شده است:
ul. Warszawska 24, 31-155 Kraków
مشخصات منبع و ناشر
مشخصات منبع و ناشر این مقاله به شرح زیر است:
PRZEGLĄD ELEKTROTECHNICZNY (Electrical Review)، با شماره استاندارد بینالمللی پیایندها ISSN 0033-2097، سال ۸۷، شماره 5/2011.
اطلاعات انتشار آنلاین
این مطلب توسط PQBlog منتشر شده است.
دستهبندی نویسنده یا منتشرکننده در صفحه انتشار: Electrical Engineer
همچنین در انتهای منبع، گزینه View more posts برای مشاهده نوشتههای دیگر درج شده است.
پرسشهای متداول
چرا در این نیروگاه از ژنراتور مغناطیس دائم با سرعت متغیر استفاده میشود؟
چون دبی آب در نیروگاههای کوچک، بهویژه در رودخانههای کوهستانی، ثابت نیست. سرعت متغیر اجازه میدهد توربین و ژنراتور در شرایط مختلف به نقطه کاری پربازدهتری نزدیک شوند.
آیا ژنراتور مغناطیس دائم را میتوان مستقیماً به شبکه سهفاز وصل کرد؟
در این طرح خیر. چون با تغییر سرعت، ولتاژ و فرکانس خروجی ژنراتور تغییر میکند و برای سازگاری با شبکه باید از واحد الکترونیک قدرت استفاده شود.
مزیت حذف شفت در توربین یکپارچه با ژنراتور چیست؟
حذف شفت و سامانه هدایت آن باعث سادهتر شدن بخش مکانیکی، کاهش برخی نقاط خرابی و کاهش نیاز به سرویسهای خاص میشود.
زاویه پرههای راهنما چه تأثیری بر عملکرد نیروگاه دارد؟
زاویه پرههای راهنما مقدار و نحوه ورود آب به توربین را تعیین میکند. با تغییر این زاویه، توان مکانیکی ورودی، سرعت کار و نقطه عملکرد سامانه تغییر میکند.
هد H در تحلیل این سامانه به چه معناست؟
هد، اختلاف سطح آب بالادست و پاییندست است. در منحنیهای عملکرد، رابطه توان و سرعت برای هد ثابت بررسی میشود تا اثر زاویه پرههای راهنما بهتر دیده شود.
