بلاگ
کاربرد موتور سنکرون مغناطیس دائم در جرثقیل برجی
موتور سنکرون مغناطیس دائم در جرثقیل برجی فقط یک جایگزین ساده برای موتورهای القایی نیست؛ این انتخاب مستقیماً بر راندمان، مصرف برق، سطح صدا و رفتار دینامیکی سامانه بالابر اثر میگذارد. اگر هدف، ساخت جرثقیلی با مصرف انرژی کمتر و عملکرد دقیقتر باشد، بررسی کاربرد Permanent Magnet Synchronous Motor (PMSM) در درایوهای اصلی جرثقیل برجی، نقطه شروعی کاملاً جدی است.
موضوع این بخش، نتایج و زمینه فنی پژوهشی است که برای بهکارگیری موتورهای سنکرون مغناطیس دائم در جرثقیلهای برجی انجام شده است. در گام نخست، یک جرثقیل طراحیشده با موتورهای PMSM تولید تجاری تجهیز شده و برای ارزیابی عملی آن، سکوی آزمون ویژهای ساختهاند تا ویژگیها و کارایی این موتورها در کاربرد واقعی جرثقیل، بهویژه در درایو وینچ بالابر، سنجیده شود.
فهرست مطالب
- موتور سنکرون مغناطیس دائم چیست و چرا برای جرثقیل برجی مطرح شده است؟
- جرثقیل برجی چه درایوهایی دارد؟
- چرا در جرثقیلهای برجی هنوز موتور القایی رایج است؟
- الزام راندمان IE3 چه اثری بر انتخاب موتور جرثقیل دارد؟
- صرفهجویی ظاهراً کوچک، چرا در عمل مهم است؟
- هدف اصلی پژوهش چه بوده است؟
- مزیتهای فنی PMSM در کاربرد جرثقیل برجی
- چرا تمرکز این بخش روی درایو وینچ بالابر است؟
- سکوی آزمون برای بررسی PMSM چه نقشی دارد؟
- الزامات واقعی درایوهای جرثقیل برجی چیست؟
- آیا PMSM همیشه بهترین انتخاب است؟
- نکات کلیدی این بخش برای طراحان و بهرهبرداران
- آنچه از این بخش باید به خاطر سپرد
- الزامات عملکردی درایوهای اصلی جرثقیل برجی
- مجموعه آزمایشگاهی بررسی ویژگیهای موتورهای PM
- نتایج اندازهگیری
- انتخاب اجزای الکتریکی و مبنای تعیین درایوها
- پروفایل حرکت ذوزنقهای در ارزیابی موتور سنکرون مغناطیس دائم
- تحلیل نوع اول بار
- تحلیل نوع دوم بار
- جمعبندی این بخش از نتایج
- منابع و مراجع تخصصی
- مشخصات نویسندگان
- مشخصات منبع انتشار
- اطلاعات انتشار آنلاین
- پرسشهای متداول
فهرست
- 1 موتور سنکرون مغناطیس دائم چیست و چرا برای جرثقیل برجی مطرح شده است؟
- 2 جرثقیل برجی چه درایوهایی دارد؟
- 3 چرا در جرثقیلهای برجی هنوز موتور القایی رایج است؟
- 4 الزام راندمان IE3 چه اثری بر انتخاب موتور جرثقیل دارد؟
- 5 صرفهجویی ظاهراً کوچک، چرا در عمل مهم است؟
- 6 هدف اصلی پژوهش چه بوده است؟
- 7 مزیتهای فنی PMSM در کاربرد جرثقیل برجی
- 8 چرا تمرکز این بخش روی درایو وینچ بالابر است؟
- 9 سکوی آزمون برای بررسی PMSM چه نقشی دارد؟
- 10 الزامات واقعی درایوهای جرثقیل برجی چیست؟
- 11 آیا PMSM همیشه بهترین انتخاب است؟
- 12 نکات کلیدی این بخش برای طراحان و بهرهبرداران
- 13 آنچه از این بخش باید به خاطر سپرد
- 14 الزامات عملکردی درایوهای اصلی جرثقیل برجی
- 15 مجموعه آزمایشگاهی بررسی ویژگیهای موتورهای PM
- 16 نتایج اندازهگیری
- 17 انتخاب اجزای الکتریکی و مبنای تعیین درایوها
- 18 پروفایل حرکت ذوزنقهای در ارزیابی موتور سنکرون مغناطیس دائم
- 19 تحلیل نوع اول بار
- 20 تحلیل نوع دوم بار
- 21 جمعبندی این بخش از نتایج
- 22 منابع و مراجع تخصصی
- 23 مشخصات نویسندگان
- 24 مشخصات منبع انتشار
- 25 اطلاعات انتشار آنلاین
- 26 پرسشهای متداول
موتور سنکرون مغناطیس دائم چیست و چرا برای جرثقیل برجی مطرح شده است؟
موتور سنکرون مغناطیس دائم یا PMSM نوعی ماشین الکتریکی سنکرون است که میدان مغناطیسی روتور آن، بهجای تحریک الکتریکی، توسط آهنرباهای دائم ایجاد میشود. همین ویژگی تلفات روتور را کاهش میدهد و در بسیاری از کاربردها باعث میشود راندمان و چگالی گشتاور آن از موتور القایی قفسهسنجابی بالاتر باشد.
در جرثقیل برجی، این مزیتها فقط روی کاغذ یا در کاتالوگ اهمیت ندارند. وقتی تجهیزی ساعتهای طولانی در سایت ساختمانی کار میکند، هر درصد بهبود راندمان به معنی کاهش واقعی مصرف برق، کاهش گرمایش و در برخی موارد کوچکتر شدن اجزای جانبی سامانه محرکه است.
در این پژوهش نیز دقیقاً همین فرضیه بررسی شده است: آیا میتوان با استفاده از موتورهای PMSM تولید سری، مصرف انرژی جرثقیل برجی را کاهش داد و در عین حال الزامات عملیاتی جرثقیل را حفظ کرد؟
جرثقیل برجی چه درایوهایی دارد؟
جرثقیل برجی از بزرگترین ماشینهای جرثقیلی ساختهشده به شمار میرود و برای حرکت در چند صفحه و چند محور، از چند سامانه محرکه مجزا استفاده میکند. هر درایو مسئول یک حرکت مشخص است و علاوه بر اینها، خود جرثقیل موتورهای الکتریکی دیگری مانند فنها نیز دارد.
در ساختار متعارف جرثقیل برجی، این درایوها دیده میشوند:
- درایو گردان یا Slewing Drive برای چرخش بخش فوقانی جرثقیل.
- درایو حرکت ترولی یا Trolley Travelling Drive در جرثقیلهای دارای بازوی افقی و ترولی.
- درایو وینچ بالابر یا Hoist Winch Drive برای بالا و پایین بردن بار.
بسته به نوع جرثقیل، معمولاً تعداد درایوها ۳ تا ۴ عدد است. دو درایو اصلی، درایو بالابر و درایو گرداناند. درایو سوم به نوع بازو بستگی دارد:
- در جرثقیل با بازوی ترولیدار، درایو سوم همان حرکت ترولی است.
- در جرثقیل با بازوی متغیرزاویه یا Luffing Jib، درایو سوم برای تغییر زاویه قرارگیری بازو به کار میرود.
در بعضی مدلها یک درایو چهارم هم وجود دارد: درایو حرکت جرثقیل روی ریل. این بخش امروز نسبت به گذشته کمتر استفاده میشود و امکان جابهجایی جرثقیل در امتداد خط ریل را فراهم میکند.
در رده جرثقیلهای برجی خودنصبشونده با چرخش از پایین یا Bottom-Slewing Self-Erecting Cranes، یک محرک دیگر هم مطرح است: درایو سامانه برپا کردن یا استقرار جرثقیل. از نظر عملی، در این کلاس از جرثقیلها میتوان این سامانه را درایو چهارم دانست، چون مکانیزم حرکت روی ریل در آنها کاربردی حاشیهای و کماهمیت دارد.
نکته مهم این است که درایو بالابر بیش از سایر محرکها به کلاس جرثقیل، ظرفیت بار، چرخه کاری و الزامات ایمنی وابسته است. به همین دلیل، اگر قرار باشد PMSM ابتدا در یک نقطه از جرثقیل آزمون شود، انتخاب درایو وینچ بالابر کاملاً منطقی به نظر میرسد.

چرا در جرثقیلهای برجی هنوز موتور القایی رایج است؟
در وضعیت فعلی صنعت، موتورهای القایی سهفاز قفسهسنجابی همچنان گزینه رایج در جرثقیلهای برجی هستند. دلیلش هم روشن است: این موتورها شناختهشدهاند، بهراحتی در دسترساند، مقاومت بالایی دارند و از نظر نگهداری برای بسیاری از سازندگان و بهرهبرداران گزینهای آشنا محسوب میشوند.
با این حال، رایج بودن همیشه به معنای بهترین انتخاب بودن نیست. با سختگیرانهتر شدن الزامات بهرهوری انرژی و پیشرفت کنترل دور توسط درایوهای فرکانس متغیر، مزیتهای سنتی موتور القایی در بعضی کاربردها کمرنگتر شده و موتورهای PMSM بهعنوان گزینهای جدیتر مطرح شدهاند.
الزام راندمان IE3 چه اثری بر انتخاب موتور جرثقیل دارد؟
در اتحادیه اروپا، استاندارد راندمان جدیدتری برای موتورهای القایی با کلاس IE3 یا Premium Efficiency اعمال شده است. از تاریخ ۱ ژانویه ۲۰۱۷، حداقل راندمان IE3 برای موتورهای القایی با توان نامی ۷٫۵ تا ۳۷۵ کیلووات الزامی شده است.
این الزام باعث شده موتورهای القایی بهینهتر بهتدریج جای موتورهای کلاسیک قدیمی را در طراحیهای جدید جرثقیل بگیرند. اما حتی در مقایسه با همین موتورهای القایی پربازده جدید نیز PMSM معمولاً از نظر پارامترهای کاری در سطح بالاتری قرار میگیرد؛ بهویژه وقتی موضوع، راندمان بالاتر، ضریب توان بهتر و چگالی گشتاور بیشتر باشد.
برای خواننده فنی، این نکته اهمیت زیادی دارد: مقایسه PMSM با یک موتور القایی قدیمی و کمبازده، تصویر کاملی به دست نمیدهد. معیار واقعی، مقایسه با موتورهای القایی پربازده امروزی است؛ دقیقاً همان چیزی که در این حوزه مورد توجه قرار گرفته است.
صرفهجویی ظاهراً کوچک، چرا در عمل مهم است؟
در یک نمونه جرثقیل برجی از نوع KR-90-5 که در سبد تجاری شرکت سازنده مورد اشاره قرار دارد، مجموع توان مکانیکی نصبشده در محرکها ۲۵ کیلووات است. این عدد بهتنهایی شاید خیلی بزرگ به نظر نرسد، اما وقتی جرثقیل در چرخههای کاری طولانی و در تعداد زیاد در سطح کشور به کار گرفته شود، اثر آن قابل توجه خواهد بود.
برآورد مطرحشده نشان میدهد اگر مصرف انرژی در موتوردرایوهای یک جرثقیل فقط حدود ۵ درصد کاهش پیدا کند، صرفهجویی حاصل میتواند معنیدار باشد. این موضوع در مقیاس یک کارگاه شاید جزئی به نظر برسد، اما در مقیاس ناوگان جرثقیلهای برجی یک کشور، اثر انباشته آن بسیار بزرگتر میشود.
افزایش مصرف برق کل جرثقیلهای برجی، فشار بیشتری بر منابع انرژی وارد میکند. در کشورهایی که بخش عمده برق از سوختهای فسیلی تولید میشود، این افزایش مصرف بهصورت غیرمستقیم به آلودگی محیطزیست نیز منجر خواهد شد. بنابراین حتی بهبود جزئی راندمان یک ماشین منفرد هم میتواند در سطح کلان اثرگذار باشد.
این استدلال فقط به لهستان یا اروپا محدود نیست. در هر کشوری که پروژههای ساختمانی گسترده باشد و هزینه انرژی روندی افزایشی داشته باشد، چند درصد بهبود راندمان در تجهیزات بالابر میتواند بر هزینه بهرهبرداری و بار شبکه اثر واقعی بگذارد.
هدف اصلی پژوهش چه بوده است؟
هدف اصلی، طراحی و ساخت جرثقیل برجی مجهز به موتورهای سنکرون مغناطیس دائم بوده است؛ نه صرفاً یک بررسی تئوریک. یعنی این پژوهش ماهیتی کاربردی دارد و میخواهد نشان دهد استفاده از PMSM در یک دستگاه واقعی، چه تغییری در مصرف انرژی و رفتار سامانه ایجاد میکند.
بهکارگیری این موتورها در جرثقیل طراحیشده با این نیت دنبال شده که مصرف انرژی الکتریکی دستگاه کاهش یابد. در کنار این هدف، آزمونهای عملی باید مشخص کنند آیا این موتورها از نظر مشخصههای کاری برای شرایط خاص جرثقیل برجی مناسب هستند یا نه.
در مرحله نخست، بهجای توسعه یک موتور سفارشی آزمایشگاهی، از موتورهای PMSM تولید تجاری استفاده شده است. این تصمیم از نظر مهندسی مهم است، چون نشان میدهد بحث فقط در حد تئوری یا روی کاغذ نیست و به امکانپذیری صنعتی و بازارمحور بودن راهحل نیز توجه شده است.
مزیتهای فنی PMSM در کاربرد جرثقیل برجی
موتورهای مغناطیس دائم معمولاً چند مزیت کلیدی دارند که آنها را برای سامانههای بالابر جذاب میکند:
- راندمان بالا به دلیل کاهش تلفات، بهویژه در روتور.
- نسبت گشتاور به جرم بالا که به طراحیهای فشردهتر کمک میکند.
- ضریب توان بالا که میتواند رفتار الکتریکی سامانه را بهبود دهد.
- بازه کاری وسیع برای کار در شرایط متغیر بار و سرعت.
در کاربرد جرثقیل، این مزیتها باید با نیازهای واقعی دستگاه سنجیده شوند. برای مثال، نسبت گشتاور به جرم بالا زمانی ارزشمند است که در مجموعه وینچ، گیربکس یا شاسی محدودیت ابعادی یا وزنی وجود داشته باشد. همچنین بازه کاری وسیع زمانی مفید است که پروفیلهای حرکتی متنوع، توقف و شروع مکرر، یا کار در چند سرعت مختلف مطرح باشد.
از دید بهرهبرداری نیز راندمان بیشتر فقط به معنی کاهش هزینه برق نیست. تلفات کمتر معمولاً یعنی گرمایش کمتر، کاهش فشار حرارتی روی اجزا و در برخی موارد سادگی بیشتر در خنککاری؛ هرچند این موضوع همیشه باید بر اساس طراحی واقعی موتور و درایو بررسی شود.
کاهش صدا؛ مزیتی که در کارگاه دستکم گرفته میشود
یکی از نکات جالب در این کاربرد، کاهش نویز است. در مقاله مبنا اشاره شده که استفاده از موتور سنکرون مغناطیس دائم میتواند صدای تولیدشده توسط جرثقیل در حال کار را کاهش دهد، زیرا این نوع موتور به فن نیاز ندارد.
البته این ادعا باید دقیق فهمیده شود. منظور این نیست که هر PMSM در هر شرایطی کاملاً بدون خنککاری اجباری است، بلکه در موتورهای مورد نظر، حذف فن یا عدم نیاز به فن موتور به کاهش صدا کمک میکند. در محیطهای ساختمانی شهری، همین کاهش صدا میتواند از نظر آسایش صوتی، شکایت همسایگان و شرایط کاری اپراتور اهمیت داشته باشد.

چرا تمرکز این بخش روی درایو وینچ بالابر است؟
در میان تمام محرکهای جرثقیل برجی، درایو وینچ بالابر معمولاً حیاتیترین نقش را در انتقال بار بر عهده دارد. این درایو مستقیماً با ایمنی، کنترل حرکت عمودی بار، پاسخگویی گشتاور و چرخههای شروع و توقف سروکار دارد.
به همین دلیل، نتایج منتخب پژوهش روی همین بخش ارائه شدهاند. آزمونهای انجامشده باید این امکان را فراهم کنند که راندمان سامانه درایو تعیین شود و مشخص گردد PMSM تا چه حد برای این بخش از جرثقیل مناسب است.
از نظر مهندسی، انتخاب درایو بالابر برای ارزیابی اولیه چند مزیت دارد. بارگذاری این سامانه قابل تعریف و تکرارپذیر است، سنجش گشتاور و سرعت در آن معنا دارد، و کوچکترین ضعف در کنترل یا حرارت خیلی زود خود را نشان میدهد. بنابراین اگر قرار باشد یک فناوری جدید در جایی توانایی خود را ثابت کند، درایو بالابر آزمونی سختگیرانه برای آن خواهد بود.
سکوی آزمون برای بررسی PMSM چه نقشی دارد؟
برای آنکه مفید بودن موتورهای پیشنهادی فقط بر اساس دادههای کاتالوگ قضاوت نشود، یک سکوی آزمایش یا Test Bench ساخته شده است. این سکوی اندازهگیری برای بررسی ویژگیها و مشخصههای PMSM در کاربرد جرثقیل به کار رفته است.
وجود سکوی آزمون اهمیت زیادی دارد، چون در کاربردهای بالابری، دادههای نامی سازنده بهتنهایی کافی نیستند. موتور ممکن است در شرایط واقعی با شروعهای مکرر، بارهای گذرا، توقفهای ناگهانی و پروفیلهای حرکتی متغیر روبهرو شود؛ مسائلی که فقط با آزمایش عملی میتوان آنها را بهدرستی سنجید.
در این پروژه، موتورهای مغناطیس دائم انتخابشده بهصورت تجربی آزمایش شدهاند تا عملکرد واقعی آنها در کاربرد جرثقیل تأیید یا رد شود. این رویکرد تفاوت مهمی با تحلیل صرفاً تئوری دارد و برای تصمیمگیری طراحی، ارزش بسیار بیشتری ایجاد میکند.
الزامات واقعی درایوهای جرثقیل برجی چیست؟
وقتی درباره جایگزینی موتور صحبت میکنیم، باید از خود بپرسیم: درایو جرثقیل دقیقاً چه میخواهد؟ پاسخ فقط «توان» نیست. در عمل، هر درایو جرثقیل باید ترکیبی از چند نیاز را برآورده کند:
- گشتاور کافی در شروع حرکت و در بارهای مختلف
- پاسخ کنترلپذیر و نرم برای جلوگیری از شوک مکانیکی
- قابلیت کار در بازهای از سرعتها
- تحمل چرخههای کاری تکراری و شرایط محیطی کارگاه
- راندمان مناسب برای کاهش هزینه انرژی و گرمایش
- سازگاری با مجموعه گیربکس، ترمز و منطق ایمنی جرثقیل
در جرثقیل برجی، این الزامات فقط فنی نیستند؛ با ایمنی بار و سازه نیز گره خوردهاند. برای مثال، یک موتور بسیار پربازده اگر در کنترل سرعتهای پایین یا تولید گشتاور گذرا رفتار مطلوبی نداشته باشد، انتخاب خوبی برای درایو بالابر نخواهد بود. به همین دلیل، پژوهشهای کاربردی در این حوزه ناچارند وارد فاز آزمون میدانی یا آزمایشگاهی شوند.
تفاوت نیازهای درایو گردان، ترولی و بالابر
همه درایوهای جرثقیل از نظر مشخصه بار یکسان نیستند. درایو گردان بیشتر با ممان اینرسی زیاد و نیاز به حرکت نرم و قابل کنترل سروکار دارد. درایو ترولی با جابهجایی افقی و کنترل موقعیت بار در امتداد بازو مرتبط است. اما درایو بالابر معمولاً شدیدترین الزامات را از نظر ترکیب گشتاور، ایمنی و قابلیت اطمینان تحمیل میکند.
به همین علت، اگر PMSM در درایو بالابر عملکرد قابل قبول نشان دهد، میتوان آن را برای سایر درایوها نیز با جدیت بیشتری بررسی کرد. البته این به معنی یکسان بودن شرایط نیست و هر درایو باید جداگانه تحلیل شود.
آیا PMSM همیشه بهترین انتخاب است؟
خیر. هرچند موتورهای سنکرون مغناطیس دائم در بسیاری از شاخصها برتری دارند، اما انتخاب آنها همیشه بدیهی نیست. در پروژههای واقعی باید قیمت اولیه، دسترسی به درایو کنترل مناسب، دانش تعمیر و نگهداری، موجود بودن قطعات و حساسیت طراحی به دما و شرایط محیطی نیز بررسی شود.
همچنین در کاربردهای جرثقیلی، تنها مزیت مهم راندمان نیست؛ رفتار قابل پیشبینی و قابلیت اطمینان در شرایط کاری خشن نیز به همان اندازه اهمیت دارد. بنابراین مزیتهای PMSM باید در قالب یک سامانه کامل شامل موتور، درایو الکترونیک قدرت، گیربکس، ترمز و کنترلر دیده شوند، نه بهصورت جدا از هم.
با این حال، یافتههای اولیه این خط پژوهش بر این پایه شکل گرفتهاند که PMSM نسبت به موتورهای القایی قفسهسنجابی و حتی در قیاس با موتورهای القایی پربازده مدرن، پارامترهای بهرهبرداری بهتری ارائه میکند. همین موضوع انگیزه اصلی برای آزمایش عملی آنها در جرثقیل برجی بوده است.
نکات کلیدی این بخش برای طراحان و بهرهبرداران
| موضوع | نکته اصلی | اهمیت عملی |
|---|---|---|
| نوع موتور مرسوم | موتور القایی سهفاز قفسهسنجابی هنوز رایج است | مبنای مقایسه در طراحیهای جدید |
| الزام مقرراتی | از ۱ ژانویه ۲۰۱۷ در اتحادیه اروپا، IE3 برای ۷٫۵ تا ۳۷۵ کیلووات الزامی شده است | فشار بازار به سمت موتورهای پربازده |
| توان نمونه جرثقیل | جرثقیل KR-۹۰-۵ مجموعاً ۲۵ کیلووات توان مکانیکی نصبشده دارد | حتی ۵٪ صرفهجویی میتواند مهم باشد |
| مزیت PMSM | راندمان بالا، گشتاور به جرم زیاد، ضریب توان بالا، بازه کاری وسیع | مناسب برای بررسی در محرکهای اصلی جرثقیل |
| مزیت جانبی | کاهش نویز به دلیل عدم نیاز به فن در این کاربرد | بهبود شرایط کاری و محیطی |
| محور پژوهش | آزمون عملی موتورهای تجاری PMSM روی درایو وینچ بالابر | اعتبار بیشتر نسبت به تحلیل صرفاً تئوری |
آنچه از این بخش باید به خاطر سپرد
در این مرحله از بحث، چند پیام روشن وجود دارد. نخست اینکه جرثقیل برجی مجموعهای از چند درایو مجزا است و همه آنها الزامات یکسانی ندارند. دوم اینکه موتورهای PMSM به دلیل راندمان بالا، ضریب توان بهتر، نسبت گشتاور به جرم مناسب و امکان کاهش نویز، نامزدهای جدی برای جایگزینی موتورهای القایی در برخی از این درایوها هستند.
سوم اینکه موضوع فقط یک ادعای نظری نیست. برای سنجش واقعی کارایی، از موتورهای تجاری استفاده شده و سکوی آزمون ویژهای برای ارزیابی عملکرد آنها ساختهاند. تمرکز نیز بر درایو وینچ بالابر قرار گرفته است؛ جایی که راندمان و رفتار عملی موتور بیشترین اهمیت را دارد.
الزامات عملکردی درایوهای اصلی جرثقیل برجی
درایو بالابر
وظیفه درایو بالابر آن است که فرایند بالا بردن و پایین آوردن بار را در محدودهای که برای کلاس جرثقیل تعریف شده، تا حد امکان بهینه انجام دهد. از همین رو، انتخاب اجزایی مانند موتور سنکرون مغناطیس دائم، گیربکس، اینورتر و درام کابل مستقیماً با هدف دستیابی به بیشترین سرعت ممکن در بالابری و پایینآوری انجام میشود.
چالش اصلی این بخش در آن است که سامانه باید هم در حالت بار حداکثر، بیشترین سرعت قابل دستیابی را فراهم کند و هم هنگام کار با بارهای سبک، سرعتهای بالای مناسبی در اختیار بگذارد. جمع کردن این دو هدف در یک سامانه واقعی ساده نیست؛ بنابراین در عمل، هدف نهایی رسیدن به بهترین مصالحه ممکن میان بیشینه سرعتها در همه وضعیتهای کاری زیر بار است.
برای تحقق این هدف، نسبت سرعت در حالت حمل بیشترین بار به حداکثر سرعت نباید بدتر از 1:4 باشد. این معیار نشان میدهد که افت سرعت در بار کامل باید در حد کنترلشده باقی بماند و سامانه نباید در شرایط بار سنگین به شکلی نامتناسب کند شود.
درایوهای مدرن، افزون بر این، باید امکان کاهش سرعت تا حدود یکدهم سرعت نامی را نیز داشته باشند. این قابلیت در نصب قطعات پیشساختهای مانند بالکنها، پاگردها و راهپلهها ضروری است، زیرا در چنین عملیاتهایی اپراتور به حرکتهای بسیار آهسته و دقیق نیاز دارد تا قطعه بدون ضربه و جابهجایی ناخواسته، دقیقاً در محل خود قرار گیرد.
در کنار این موارد، برخورداری از قابلیت تغییر جهت دوران بدون بستن ترمز نیز بسیار سودمند است. این ویژگی باعث میشود هنگام بسته و باز شدن ترمز، تغییرات کوچک و غیرقابلکنترل در موقعیت بار حذف شود و بار با دقت بیشتری در نقطه مورد نظر نگه داشته شود.
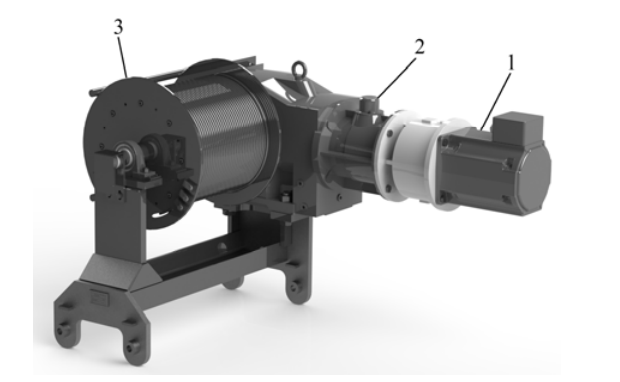
نمای شماتیک سامانه درایو وینچ بالابر در جرثقیل برجی طراحیشده در شکل ۱ نشان داده شده است.
شکل ۱. نمایش سامانه درایو وینچ بالابر: ۱) موتور سنکرون مغناطیس دائم، ۲) گیربکس، ۳) درام کابل.
درایو چرخش حول محور برج
درایو گردان یا چرخش، یکی از درایوهای کلیدی جرثقیل است که بسیاری از جنبههای عملکرد آن را تعیین میکند. به بیان دقیقتر، مشخصههای این درایو مستقیماً بر راحتی کاربری، نرمی عملکرد، سرعت و کیفیت کار اثر میگذارند.
این درایو باید بتواند کل سازه جرثقیل را که دارای ممان اینرسی بسیار زیاد است شتاب دهد یا از سرعت آن بکاهد. در عین حال، لازم است بر مقاومتهای ناشی از باد نیز غلبه کند؛ بارهایی که از نظر ماهیت، بسیار متغیر و غیرثابت هستند.
در چنین سامانهای، جبران نوسان بار منتقلشده نیز ضروری است. کیفیت عملکرد درایو گردان تأثیر بسیار زیادی بر عمر سازه باربر جرثقیل، بهویژه سازه برج، دارد. اگر این درایو بهدرستی انتخاب نشود، کار کردن در سرعتهای بالاتر باد عملاً ناممکن میشود. از سوی دیگر، نبودِ جبران نوسان بار بلندشده باعث خواهد شد زمان انجام عملیات بهطور محسوسی افزایش پیدا کند.
سامانه کنترل درایو گردان باید متناسب با رژیم کاری، وابستگی خطی سرعت به گشتاور تنظیمشده را تضمین کند. این موضوع برای دستیابی به پاسخی قابل پیشبینی، حرکتی نرم و کنترل مناسب سازه، اهمیت اساسی دارد.
درایو ترولی
وظیفه اصلی درایو ترولی، تغییر شعاع کاری بار بلندشده است. بار به ترولی آویزان میشود و ترولی از طریق کابلها به سامانه محرک متصل است؛ سپس تا موقعیت مورد نیاز کشیده میشود.
در این بخش، خود سامانه محرکه و کنترل آن در مقایسه با دیگر درایوهای جرثقیل، پیچیدگی کمتری دارد. با این حال، دینامیک مناسب درایو مهمترین عامل عملکردی آن به شمار میآید.
برای آنکه امکان جبران نوسان بار فراهم شود، باید برای اینورتری که درایو را کنترل میکند ذخیره توان در نظر گرفته شود. اهمیت این موضوع از آنجاست که نوسان بار، بهویژه وقتی بار در بیشترین وزن مجاز خود قرار دارد، میتواند به چرخشهای کنترلنشده روتور درایو منجر شود. این خطر با بهکارگیری نوع مناسبی از گیربکس، بهطور مؤثر برطرف میشود.
درایو حرکت جرثقیل
درایو حرکت، وظیفه تغییر موقعیت کاری کل جرثقیل را بر عهده دارد. امروزه این نوع درایو در کارگاههای ساختمانی بهندرت استفاده میشود و کاربرد آن در عمل، به طرحهای جرثقیل انباری محدود شده است.
این درایو از انواع ساده بهشمار میآید و معمولاً به سامانه کنترل پیچیدهای نیاز ندارد. در سامانههای کنترلی آن از کوپلینگهای سیالی استفاده میشود. همچنین ترمزهای ریل از عناصر مهم این بخش هستند. وظیفه این ترمزها تثبیت موقعیت جرثقیل در شرایط باد بسیار شدید است و پس از پایان عملیات نیز باید همواره درگیر شوند.
درایوهای سامانه برپایی سازه جرثقیل
درایوهای مربوط به سامانه برپایی و نصب سازه جرثقیل، بسته به روش برپا کردن، به دو دسته مکانیکی و هیدرولیکی تقسیم میشوند. ویژگیهای اختصاصی این درایوها باید برای هر راهحل، بهصورت مشخص و متناسب با طراحی همان سامانه بررسی شود؛ ازاینرو این بخش بهطور مستقیم در حوزه درایوهای عملیاتی جرثقیل قرار نمیگیرد.
مجموعه آزمایشگاهی بررسی ویژگیهای موتورهای PM
فرض اصلی پروژه، ساخت یک نمونه نمایشی فناوری بوده است. مأموریت اصلی پروژه نیز اجرای فعالیتهای تحقیق و توسعه با دو هدف مشخص تعریف شده بود:
- آمادهسازی مجموعه آزمایشگاهی برای آزمون سامانه محرکه جرثقیل برجی.
- انجام آزمونهای تجربی روی اجزای سامانه درایو، برای راستیآزمایی این موضوع که سامانه محرکه الزامات فنی کاربردهای جرثقیلی را برآورده میکند.
مفروضات فنی اصلی پروژه شامل موارد زیر بوده است:
- دستیابی به سرعت بالابری مورد انتظار در وزن مشخص.
- دستیابی به سرعت تعیینشده جابهجایی ترولی جرثقیل در وزن مشخص.
- تعیین توان مصرفی و بازده سامانه محرکه.
- تعیین سطح انتشار نویز.
- تعیین منحنی گرمشدن موتورها.
برای صحهگذاری تجربی ویژگیهای موتورهای سنکرون مغناطیس دائم انتخابشده، یک مجموعه آزمایشگاهی ویژه ساخته شد که در شکل ۲ دیده میشود. این میز آزمون که تحت کنترل رایانه کار میکرد، امکان شکلدهی آزادانه به مشخصه بار را فراهم میساخت؛ قابلیتی که در آزمون سامانههای محرکه مورد استفاده در جرثقیلها اهمیت زیادی دارد.
نمای این سکوی آزمایش در شکل ۳ آمده است. این مجموعه امکان آزمون همه انواع موتور-درایوهایی را که در جرثقیل برجی طراحیشده به کار رفتهاند فراهم میکرد. در مورد درایو گردان و نیز درایو حرکت ترولی، عملکرد ترمز هنگام پایین آوردن بار بررسی شد.
شکل ۲. نمودار بلوکی مجموعه آزمایشگاهی.
برای خودکارسازی فرایند اندازهگیری، الگوریتمی توسعه داده شد که میتوانست مقادیر گسسته گشتاور الکترومغناطیسی، جریانهای فاز، سرعت دورانی و شتاب را در فایلهای CSV ذخیره کند. ارتباط با کنترلر دینامومتر از طریق رابط اترنت و پروتکل Modbus TPC انجام میشد. مشاهده و ذخیرهسازی دادههای اندازهگیری نیز در طول چرخه کاری الگوریتم، در یک سامانه بلادرنگ انجام میگرفت.

شکل ۳. میز آزمون مجهز به موتور PM نصبشده.
نتایج اندازهگیری
انتخاب اجزای الکتریکی و مبنای تعیین درایوها
انتخاب تجهیزات الکتریکی برای مکانیزمهای بالابر، گردان و ترولی با استفاده از نرمافزار بکهوف و بر پایه شرایط کاری تعریفشده، یعنی سرعت و بار، انجام شد. برای اطمینان از صحت فرضیات طراحی، در قالب این کار پژوهشی محاسبات شبیهسازی نیز صورت گرفت. سپس با تکیه بر نتایج این شبیهسازیها و نیز تجربه عملی پژوهشگران، درایوهای مناسب پیشنهاد شد. پارامترهای نامی سروودرایوِ بهکاررفته در وینچ بالابر در جدول ۱ ارائه شده است.
جدول ۱. پارامترهای نامی موتور Beckhoff AM30833T40

پروفایل حرکت ذوزنقهای در ارزیابی موتور سنکرون مغناطیس دائم
در آزمونهای تجربی انجامشده برای بررسی مناسب بودن موتورهای PM در کاربرد جرثقیل، از پروفایل حرکت ذوزنقهای استفاده شد. این پروفایل تغییرات سرعت را در طول یک سیکل کاری منفرد جرثقیل مشخص میکند و از این رو مبنایی برای محاسبه گشتاور مکانیکی بار و انتخاب درست مجموعه موتور-درایو به شمار میرود.
نمودار تغییرات سرعت، شتاب و موقعیت در این نوع پروفایل در شکل ۴ نشان داده شده است. در پروفایل ذوزنقهای، هر سیکل کاری از سه مرحله اصلی تشکیل میشود:
- مرحله شتابگیری
- مرحله حرکت با سرعت ثابت
- مرحله ترمزگیری

شکل ۴. پروفایل حرکت ذوزنقهای؛ در این شکل، ta زمان شتابگیری، tr زمان کار با سرعت ثابت، td زمان ترمزگیری و tb زمان توقف یا استراحت بین سیکلها را نشان میدهد.
تحلیل نوع اول بار
در گام نخست، یک آزمون تجربی برای شبیهسازی بلند کردن بار با سرعت ۱۲۰۰ دور بر دقیقه و گشتاور بار ۱۵۰ نیوتنمتر انجام شد. فرض بر این بود که هر سیکل کاری منفرد شامل ۲ دقیقه زمان کار و ۳ دقیقه زمان توقف باشد. شکل موجهای اندازهگیریشده سرعت و گشتاور در شکل ۵ آمدهاند.
همچنین شکل موج توان مکانیکی خروجی در طول سیکل کاری تحمیلی با گشتاور بار ۱۵۰ نیوتنمتر بررسی شد. بر اساس شکل موج توان مکانیکی در شکل ۶، توان مکانیکی متوسط در یک سیکل کاری محاسبه شد.
در ادامه، شکل موج ولتاژها و جریانهای تغذیه سامانه محرکه نیز اندازهگیری شد. مطابق نتایج اندازهگیری، ولتاژهای سهفاز خط تغذیه با نمادهای u1، u2 و u3 و نیز جریانهای خطوط تغذیه با نمادهای i1 و i2 در شکل ۷ نمایش داده شدهاند.
با استفاده از شکل موجهای ولتاژ، جریان و توان مکانیکی سروودرایوِ مکانیزم بالابر، پارامترهای عملکردی محاسبه شد. مقادیر پارامترهای الکتریکی در جدول ۲ فهرست شدهاند.

شکل ۵. شکل موجهای سرعت و گشتاور
بازده سامانه درایو وینچ بالابر از رابطه زیر محاسبه شد:
η = Pm / Pe
که در آن Pm توان مکانیکی سامانه بالابر و Pe کل توان الکتریکی مصرفشده توسط سامانه بالابر است.
بر پایه اندازهگیریهای انجامشده، بازده تبدیل انرژی برای سامانه درایو بالابر برابر با 70.129% به دست آمد.

شکل ۶. توان مکانیکی خروجی در طول سیکل کاری تحمیلی

شکل ۷. شکل موج ولتاژها و جریانهای تغذیه
جدول ۲. نتایج اندازهگیریهای الکتریکی برای سامانه درایو وینچ بالابر
.
تحلیل نوع دوم بار
برای آنکه پارامترها و ویژگیهای سامانه محرکه بالابر با دقت بیشتری تعیین شود، اندازهگیریهایی در هر دو حالت بالا بردن و پایین آوردن بار انجام شد. در این بخش، پارامترهای زیر در نظر گرفته شدند:
- گشتاور بار: ۱۳۵ نیوتنمتر
- سرعت دورانی: ۱۲۸۰ دور بر دقیقه
در این شرایط، هر سیکل کاری منفرد شامل دو بخش بود:
- ۲ دقیقه زمان کار
- ۳ دقیقه زمان توقف
شکل ۸ تغییرات توان مکانیکی اندازهگیریشده روی شفت موتوردرایو را نشان میدهد.
شکل ۸. توان مکانیکی خروجی در دومین آزمون بارگذاری
در این حالت، پارامترهای عملکردی سروودرایوِ مکانیزم بالابر در جدول ۳ ارائه شدهاند.
جدول ۳. نتایج اندازهگیریهای الکتریکی برای سامانه درایو وینچ بالابر در نوع دوم بار
.
برای دومین حالت بررسیشده، بازده تبدیل انرژی سامانه درایو بالابر که بر مبنای پارامترهای الکتریکی و مکانیکی محاسبه شد، برابر با 88.045% بود.
جمعبندی این بخش از نتایج
نتایج این مطالعه نشان میدهد که موتور سنکرون مغناطیس دائم میتواند بهعنوان محرکی مناسب در جرثقیل برجی به کار گرفته شود. با تکیه بر محاسبات و شبیهسازیهای رایانهای، موتورهای مناسب برای سامانههای مرتبط با درایو وینچ بالابر انتخاب شدند. در مرحله نخست پروژه نیز از موتورهای PM تجاریِ موجود در بازار در تجهیز ساختهشده استفاده شد.
برای سنجش پارامترهای عملکردی ماشینهای انتخابشده، یک سکوی آزمایش طراحی و ساخته شد. این سکو امکان مدلسازی شکل موجهای مختلف گشتاور بار را فراهم کرد. با استفاده از این بستر آزمایشگاهی، پارامترهای عملکردی سامانه محرکه وینچ بالابر تعیین شد.
در ادامه این پژوهشها، برنامه بر آن است که نسل جدیدی از موتورهای کممصرف برای کاربردهای جرثقیلی طراحی شود. در فرایند طراحی بهینه، از روشهای نوین بهینهسازی غیرقطعی از خانواده الگوریتمهای الهامگرفته از طبیعت استفاده خواهد شد. همچنین دستورالعملهایی برای انتخاب بهینه موتورهای الکتریکی و پارامتردهی مناسب کنترل منبع تغذیه تدوین میشود.
قدردانی
این کار با حمایت مالی پروژه شماره POIR.01.01.01-00-1220/17 انجام شده است.
منابع
- Mitrovic N., Kostic V., Petronijevic M., Jeftenic B., Multi-motor drive for crane application, Advances in Electrical and Computer Engineering, vol. 9, no. 3, pp. 57–62, 2009.
- Belmans R., Bisschots F., Trimmer R., Practical design considerations for braking problems in overhead crane drives, Annual Meetings of IEEE Industry Applications Society – IAS, vol. 1, pp. 473–479, 1993.
- Knypiński Ł, Jędryczka C., Demenko A., Influence of the shape of squirrel cage bars on the dimensions of permanent magnets in an optimized line-start permanent magnet synchronous motor, COMPEL, vol. 36, no. 1, pp. 298–308, 2017.
منابع و مراجع تخصصی
برای تحلیل فنی کاربرد موتور سنکرون مغناطیس دائم در جرثقیل برجی، از مجموعهای از منابع پژوهشی و صنعتی استفاده شده است که هر یک، بخشی از موضوع را از زاویهای مشخص پوشش میدهند؛ از بازده و طراحی بهینه تا ریپل گشتاور، شبیهسازی گذرا، درایوهای فرکانس متغیر و نمونههای صنعتی.
Zawilak J. و Zawilak T.، با عنوان High efficiency permanent magnet synchronous motor، منتشرشده در Przegląd Elektrotechniczny، سال ۹۰، شماره ۱، صفحات ۲۲۴ تا ۲۲۶، سال ۲۰۱۴. این مرجع به بررسی موتور سنکرون مغناطیس دائم با راندمان بالا میپردازد.
Knypiński Ł و Nowak L.، با عنوان Field-circuit simulation of the dynamics of the outer rotor permanent magnet brushless DC motor، در COMPEL، جلد ۳۰، شماره ۲، صفحات ۹۲۹ تا ۹۴۰، سال ۲۰۱۱. این مقاله بر شبیهسازی میدان-مدارِ دینامیک موتور DC براشلس مغناطیس دائم با روتور بیرونی تمرکز دارد.
Agamloh E. B. و Cavaqgninio A.، با عنوان High efficiency design of induction machnies for industrial applications، ارائهشده در کارگاه IEEE با عنوان Electrical Machines Design, Control and Diagnostics – WEMDCD’2013، با شناسه DOI: ۱۰.۱۱۰۹/WEMDCD.۲۰۱۳.۶۵۲۵۱۶۳. این منبع جنبههای طراحی پربازده ماشینهای القایی برای کاربردهای صنعتی را پوشش میدهد و از این نظر، برای مقایسه با PMSM مرجع مفیدی است.
Król E.، با عنوان Permanent magnet synchronous motor and induction motor – factors decreasing the efficiency، به زبان لهستانی، در Zeszyty Problemowe – Maszyny Elektryczne، شماره ۸۰، صفحات ۲۲۳ تا ۲۲۶، سال ۲۰۰۸. این مرجع عوامل مؤثر بر کاهش بازده در موتور سنکرون مغناطیس دائم و موتور القایی را بررسی میکند.
Barański M.، Demenko A.، Łyskawiński W. و Szeląg W.، با عنوان Finite element analysis of transient electromagnetic-thermal phenomena in a squirrel cage motor، در COMPEL، جلد ۳۰، شماره ۳، صفحات ۸۳۲ تا ۸۴۰، سال ۲۰۱۱. این مقاله به تحلیل اجزای محدودِ پدیدههای گذرای الکترومغناطیسی-حرارتی در موتور قفس سنجابی اختصاص دارد.
Knypiński Ł.، با عنوان Optimal design of the rotor geometry of linestart permanent magnet synchronous motor using the bat algorithm، در Open Physics، جلد ۱۵، شماره ۱، صفحات ۹۶۵ تا ۹۷۰، سال ۲۰۱۷. این مرجع بهینهسازی هندسه روتورِ موتور سنکرون مغناطیس دائمِ راهاندازی مستقیم را با استفاده از الگوریتم خفاش شرح میدهد.
Awah C. C.، Okoro O. I. و Chiukuni E.، با عنوان Coggging torque and torque ripple analysis of the permanent magnet flux switching machine having two stators، در Archives of Electrical Engineering، جلد ۶۸، شماره ۱، صفحات ۱۱۵ تا ۱۳۳، سال ۲۰۱۹. این مقاله تحلیل گشتاور کگینگ و ریپل گشتاور را در ماشین فلویسوئیچینگ مغناطیس دائم با دو استاتور ارائه میکند.
Zhang Haifeng، Dong Zhi و Zhou Jinghua، با عنوان Optimization design and analysis of permanent magnet synchronous motor based on VC، در مجموعه مقالات International Conference on Electrical Machines and Systems، سال ۲۰۱۷، با DOI: ۱۰.۱۱۰۹/ICEMS.۲۰۱۷.۸۰۵۵۹۵۷. این منبع به طراحی بهینه و تحلیل موتور سنکرون مغناطیس دائم بر پایه VC اختصاص یافته است.
Sorgdrager A. J.، Wang R. و Grobler A. J.، با عنوان Multiobjective design of line-start PM motor using the taguchi method، در IEEE Transactions on Industry Applications، جلد ۵۴، شماره ۵، صفحات ۴۱۶۷ تا ۴۱۷۶، سال ۲۰۱۸. در این مقاله، طراحی چندهدفه موتور PM راهاندازی مستقیم با روش تاگوچی بررسی شده است.
Meng Y. و Meng X.، با عنوان Design and implementation of a PMSM servo drive systems append to intelligent patrol robots، در Materials Science and Engineering، جلد ۳۹۷، صفحات ۱ تا ۹، سال ۲۰۱۸، با DOI: ۱۰.۱۰۸۸/۱۷۵۷-899X/۳۹۷/۱/۰۱۲۰۶۴. این مرجع به طراحی و پیادهسازی سامانه سروودرایو PMSM برای رباتهای گشتزنی هوشمند میپردازد.
Backstrand J. E.، با عنوان The application of adjustable frequency drives to electric overhead cranes، سال ۱۹۹۲، با DOI: ۱۰.۱۱۰۹/IAS.۱۹۹۲.۲۴۴۲۰۸. این منبع برای درک کاربرد درایوهای فرکانس قابل تنظیم در جرثقیلهای سقفی برقی اهمیت ویژهای دارد و از منظر راهبرد کنترل در سامانههای بالابری نیز بسیار مرتبط است.
Gwoździewicz M. و Zawilak J.، با عنوان Limitation of the torque ripple in medium power line-start permanent magnet synchronous motor، در Przegląd Elektrotechniczny، سال ۹۳، شماره ۶، صفحات ۱ تا ۴، سال ۲۰۱۷. این مقاله به روشهای محدودسازی ریپل گشتاور در موتور سنکرون مغناطیس دائمِ راهاندازی مستقیم با توان متوسط میپردازد.
Geng S.، Zhang Y.، Qiu H.، Yang C. و Yi R.، با عنوان Influence of the harmonic voltage coupling on torque ripple of permanent magnet synchronous motor، در Archives of Electrical Engineering، جلد ۶۸، شماره ۲، صفحات ۳۹۹ تا ۴۱۰، سال ۲۰۱۹. این منبع اثر کوپلاژ ولتاژهای هارمونیکی بر ریپل گشتاور در موتور سنکرون مغناطیس دائم را بررسی میکند؛ موضوعی که در کاربردهای جرثقیلی، برای حرکت نرم و جلوگیری از نوسان بار، اهمیت زیادی دارد.
Bugała A. و Bednarek K.، با عنوان The use of computer simulations and measurements in determining the energy efficiency of photovoltaic installation، در ITM Web of Conferences، جلد ۱۹، مقاله ۰۱۰۲۱، سال ۲۰۱۸. هرچند این منبع مستقیماً درباره موتور نیست، از منظر روششناسی شبیهسازی و اندازهگیری بازده انرژی میتواند قابل استفاده باشد.
وبسایت شرکت Krupinski Cranes: https://www.krupinskicranes.com/
وبسایت Konecranes USA در بخش اتوماسیون جرثقیل برای صنعت خودرو: https://www.konecranesusa.com/industries/automotive/craneautomation-for-the-automotive-industry
مشخصات نویسندگان
dr inż. Łukasz Knypiński از Poznan University of Technology، وابسته به Institute of Electrical Engineering and Electronics در شهر پوزنان لهستان است. نشانی ایمیل: lukasz.knypinski@put.poznan.pl
mgr inż. Jacek Krupiński از شرکت Krupinski Cranes Sp. Z o.o.، به نشانی ul. Obywatelska 2A, 80-259 Gdańsk. نشانی ایمیل: j.krupinski@krupinskicranes.com
مشخصات منبع انتشار
شناسه منبع و ناشر: PRZEGLĄD ELEKTROTECHNICZNY، با ISSN: 0033-2097، سال ۹۶، شماره ۱، سال ۲۰۲۰.
شناسه دیجیتال مقاله: 10.15199/48.2020.01.07
اطلاعات انتشار آنلاین
این محتوا توسط PQBlog منتشر شده است.
دستهبندی نویسنده/ناشر در صفحه انتشار: Electrical Engineer
عبارت نمایشی پایانی در منبع: View more posts
پرسشهای متداول
موتور سنکرون مغناطیس دائم در جرثقیل برجی چه مزیتی نسبت به موتور القایی دارد؟
مهمترین مزیتها راندمان بالاتر، نسبت گشتاور به جرم بیشتر، ضریب توان بهتر و بازه کاری وسیعتر هستند. در این کاربرد همچنین کاهش صدا هم مطرح است، چون موتور مورد بررسی به فن نیاز ندارد.
کدام بخش جرثقیل برجی برای بررسی PMSM مهمتر است؟
درایو وینچ بالابر مهمترین بخش برای این ارزیابی است، چون مستقیماً با جابهجایی عمودی بار، گشتاور، ایمنی و چرخههای کاری شدید در ارتباط است.
آیا موتورهای القایی هنوز در جرثقیلهای برجی استفاده میشوند؟
بله. موتورهای القایی سهفاز قفسهسنجابی هنوز رایجترین گزینه در بسیاری از جرثقیلهای برجی هستند، اما با سختگیرانهتر شدن الزامات راندمان، گزینههای پربازدهتر از جمله PMSM بیشتر مورد توجه قرار گرفتهاند.
الزام IE3 دقیقاً به چه معناست؟
در اتحادیه اروپا از ۱ ژانویه ۲۰۱۷، موتورهای القایی با توان نامی ۷٫۵ تا ۳۷۵ کیلووات باید حداقل کلاس راندمان IE3 را داشته باشند. این الزام باعث شده طراحیهای جدید به سمت موتورهای پربازدهتر حرکت کنند.
چرا برای این نوع پژوهش ساخت سکوی آزمون ضروری است؟
چون دادههای کاتالوگ برای کاربرد جرثقیلی کافی نیستند. موتور باید در شرایط واقعی مانند شروع و توقف مکرر، تغییر بار و کنترل سرعت آزمایش شود تا کارایی و مناسب بودن آن برای جرثقیل مشخص شود.
